压电换能器设计(初步)
目录
- 附录
- 插图
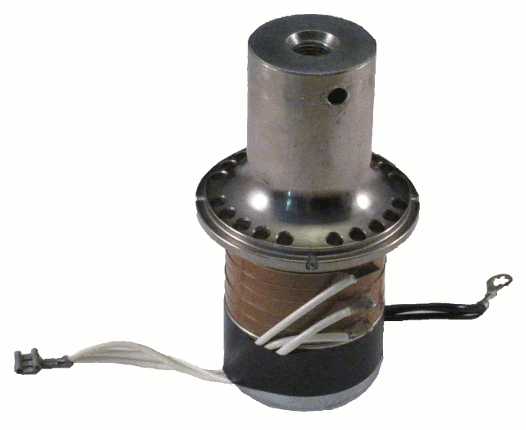
- 图 1. 带六片压电陶瓷的 20 kHz 工业换能器(33 模式)
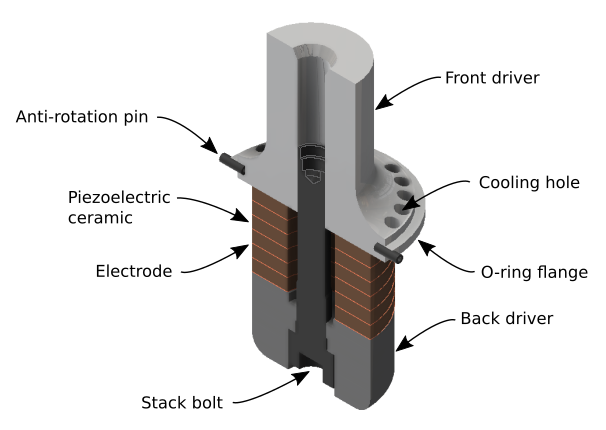
- 图 2. 压电换能器组成部件(中心螺栓设计,33 模式)
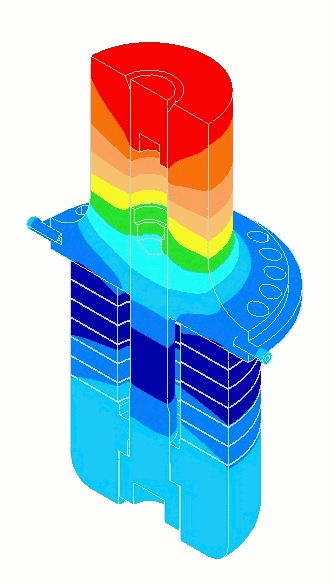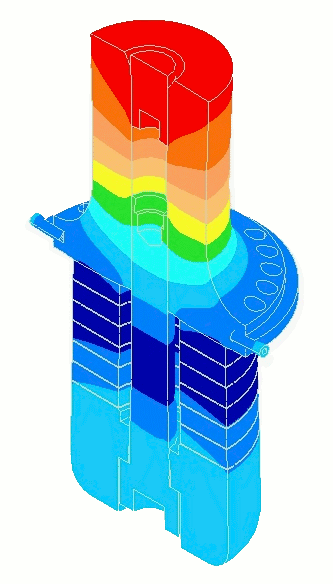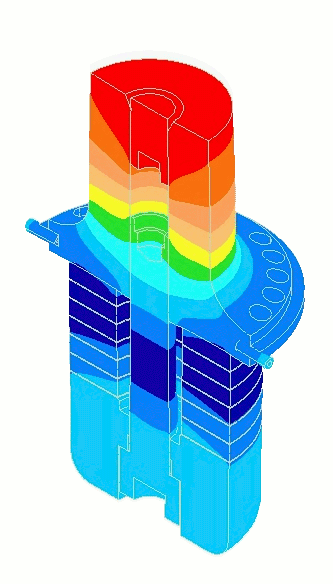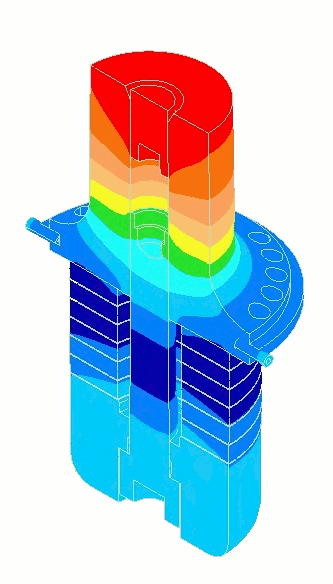
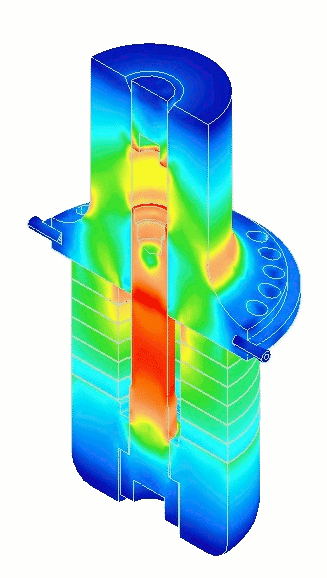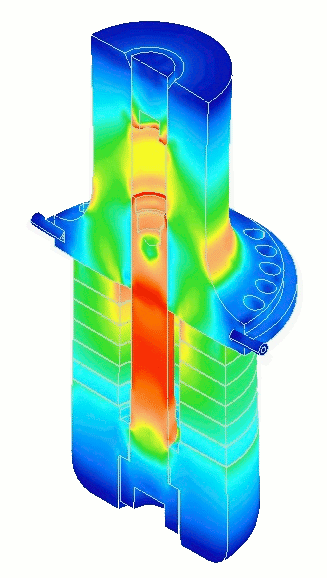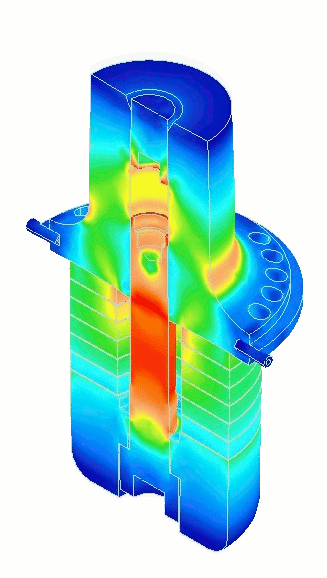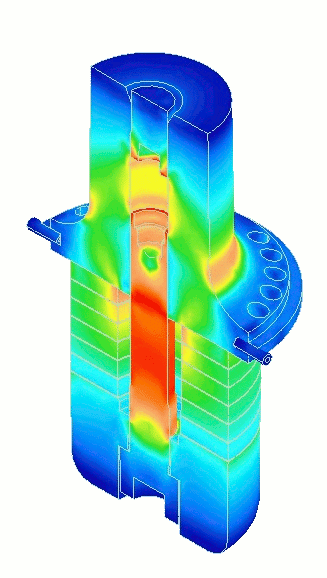
- 图 3. 换能器性能(来自 FEA)
- 图 4. 外围壳体设计
- 图 5. 20 kHz 换能器预应力测试
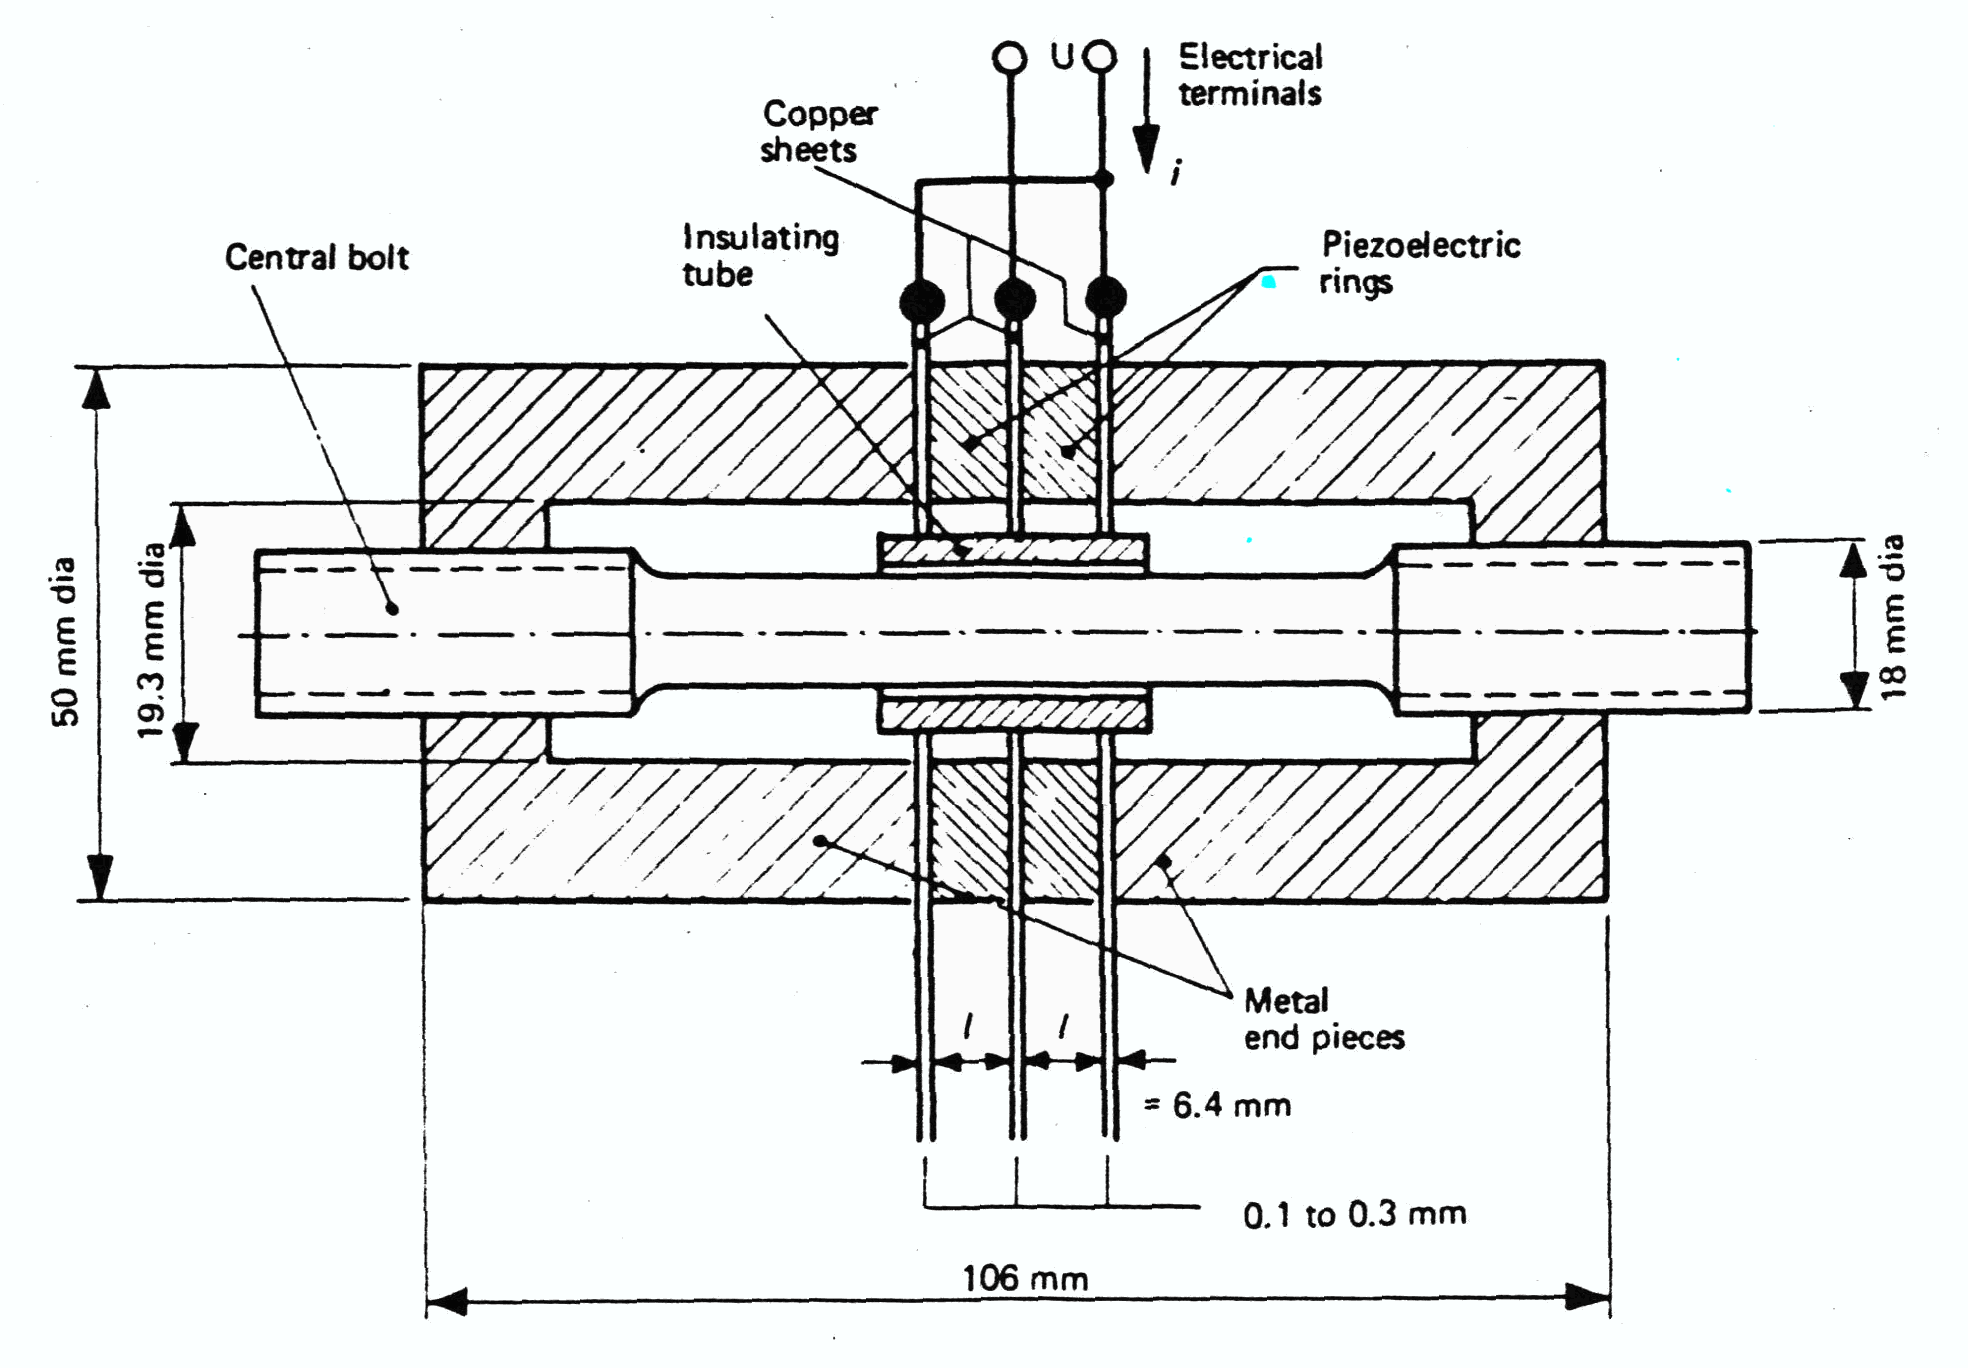
- 图 5a. 换能器设计
- 图 5b. 阻尼电阻 Z 与频率 fs 随预应力 T0 的变化
- 图 6. 不同叠堆预应力下阻抗随电流的变化
- 图 7. 300 ma 下的阻抗 — 优化后的压电陶瓷预应力
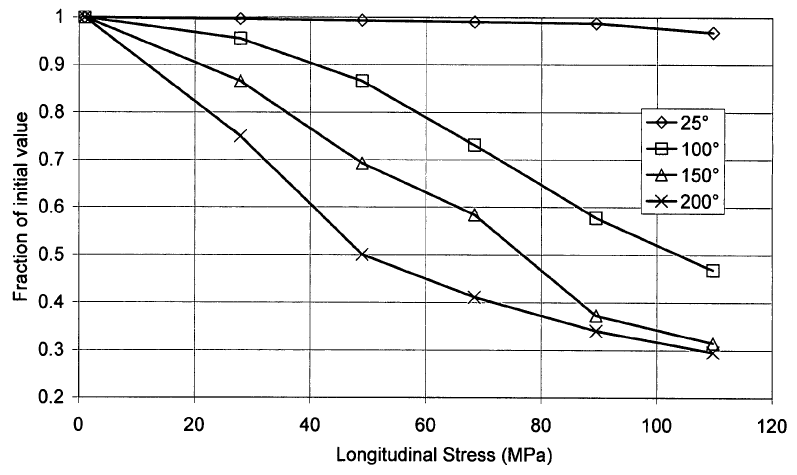
- 图 7a. 预应力与温度对 PZT4 压电陶瓷 d33 的影响
- 图 8. 后驱动块/压电陶瓷界面处换能器压电陶瓷上的压力分布
- 图 9. 改善预应力均匀性的换能器设计
- 图 10. 电场强度对压电陶瓷 \( tan\delta \) 的影响
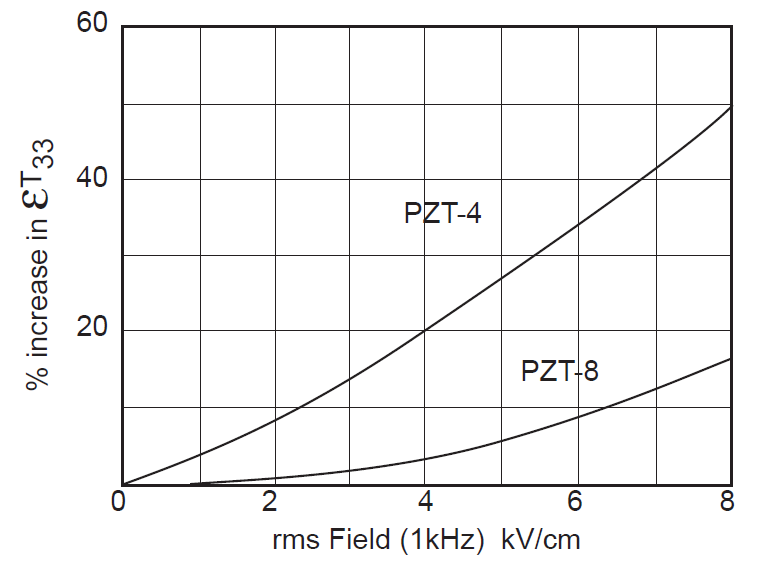
- 图 11. 电场强度对压电陶瓷电容率的影响
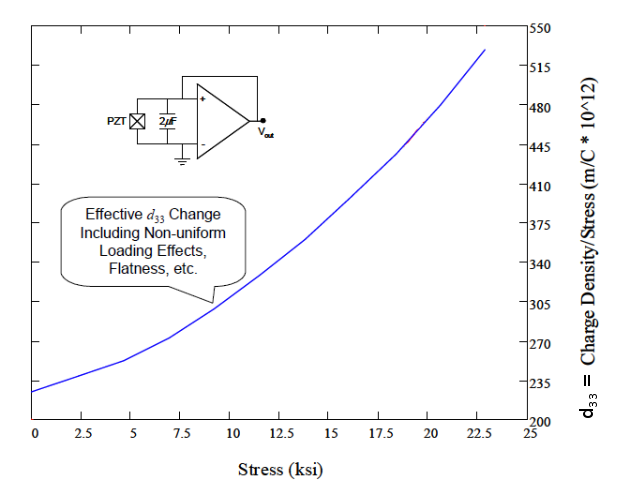
- 图 12. 静应力对 \( d_{33} \) 的影响
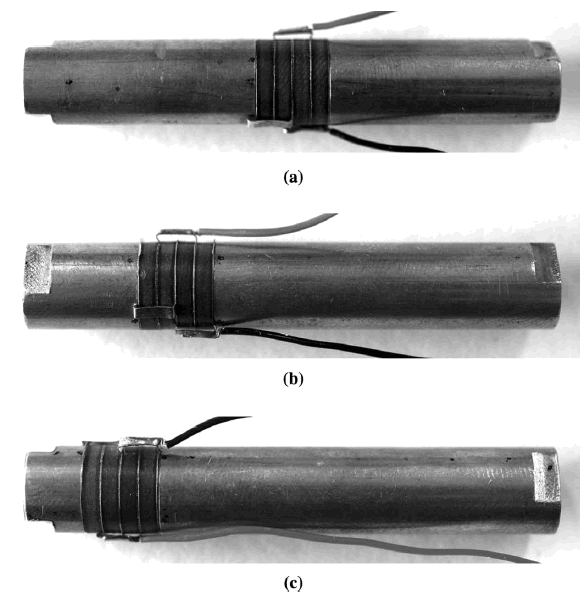
- 图 13. (a) 压电陶瓷居中、(b) 压电陶瓷中等偏置、(c) 压电陶瓷高度偏置的换能器
- 图 14. 压电陶瓷偏置对换能器振幅的影响
- 图 15. 压电陶瓷长度与布置位置对 \( \kappa_{eff}^2 \) 的影响
- 图 16. 压电陶瓷长度与布置位置对 \( Q_{eff} \, * \, \kappa_{eff}^2 \) 的影响
- 图 17. 测量压电陶瓷电压的装置
- 图 18. 压电陶瓷位置对压电陶瓷电压的影响
- 图 19. 120 kHz 换能器 — 压电陶瓷附近的横截面
- 图 20. 带切向引线的电极
- 图 21. 采用加大电极圆片的换能器
- 图 22. 蛇形电极
- 图 23. 55 kHz 换能器 — 6 片压电陶瓷、2 片蛇形电极
- 图 24. 光化学蚀刻电极拼板
- 图 25. —
- 图 26. 带锥形后驱动块的清洗换能器
- 图 27. 前驱动块带扳手平面的 20 kHz 换能器
- 图 28. 叠堆螺栓对机电耦合系数 \( \kappa \) 的影响
- 图 29. 带碟形弹簧与径向散热片的换能器
- 图 30. Conap 压电陶瓷绝缘层的固化
- 图 31. 应力与温度对 PZT-4 压电陶瓷 \( \kappa \) 和 \( d_{33} \) 的影响
- 图 32. 发生电弧放电的 30 kHz 换能器
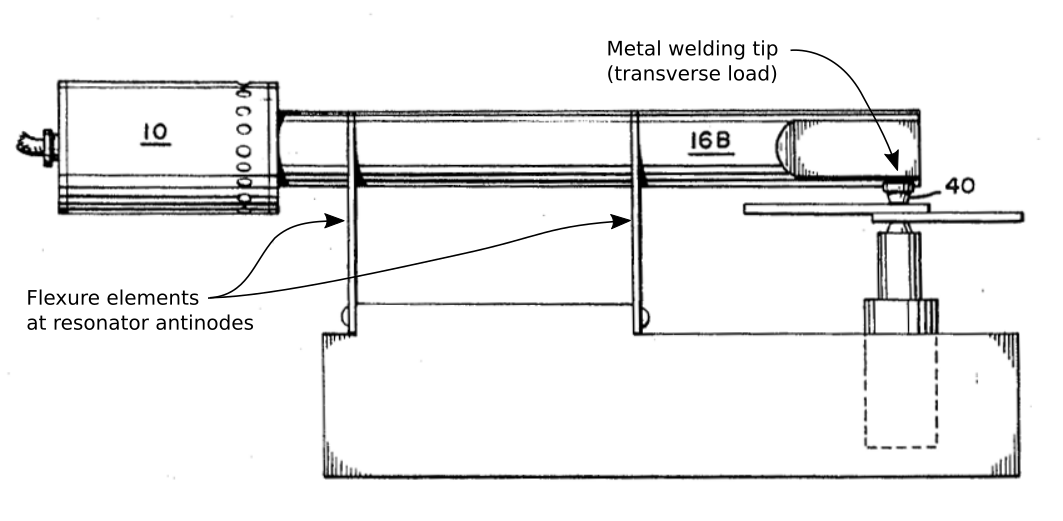
- 图 33. 金属焊接机原型
- 图 34. 压电陶瓷移位的 30 kHz 换能器
- 图 35. 压电陶瓷开裂的 30 kHz 换能器
- 图 36. 15 kHz 换能器功率加载测试
- 图 37. 15 kHz 换能器功率加载测试
- 图 38. 换能器电负载装置
- 图 39. 居里温度 \( T_c \) 对不同成分压电陶瓷 \( d_{33} \) 的影响
- 图 39a. 工作频率对换能器功率的影响
- 图 40. 全波长换能器(Williams 专利 3,689,783)
- 图 41. Kulicke & Soffa 80 kHz 大功率带式换能器
- 图 42. 簇集式换能器(两个并联叠堆)
- 图 43. 簇集式换能器 — 两个张开的叠堆(Jones 专利 3,148,293)
- 图 44. 两个叠堆驱动单个变幅杆(Herrmann Ultrasonics)
- 图 45. 带互锁“耳片”的条形变幅杆(Goldman 专利 4,146,416)
- 图 46. 双面对置换能器(Roberts 专利 6,078,125)
- 图 47. 采用反极性压电陶瓷的双面对置换能器(Roberts 专利 6,078,125)
- 图 48. 双面对置换能器 — 现有技术(Jones 专利 3,039,333)
- 图 49. 用于旋转超声增材制造(UAM)的双面对置换能器系统
- 图 50. 径向换能器阵列
- 图 51. 多叠堆驱动单个变幅杆的补偿电路(Roberts 专利 5,828,156)
- 图 52. 后部带进气与排气冷却口的 20 kHz 换能器
- 图 53. 带径向散热翅片圆柱的半波长换能器
- 图 54. 带中间径向散热翅片圆柱的全波长换能器
- 图 55. 20kHz 全波长水冷增幅杆
概述
超声换能器将电源输出的电能转换为振动输出。这种机电转换可以由压电陶瓷(下文)或磁致伸缩材料(另处讨论)来实现。
换能器的要求取决于应用。许多要求相互冲突,因而会被赋予不同的优先级。因此,没有哪一套单一的准则能够涵盖所有要求 — 也就是说,实现同样的目标有许多不同的途径。
从分析角度看,换能器性能只能大体上预测。这是因为压电陶瓷的性能往往高度依赖于工作条件,包括温度、电场强度、静态压缩预应力、动态应力、负载循环次数以及时间。这些工作条件会相互作用,且其影响常常是非线性的。此外,压电陶瓷的许多性能是正交各向异性的,不仅在各单片压电陶瓷之间存在差异,在不同批次的压电陶瓷之间也会有差异。再者,各部件界面处(例如螺纹处)的相互作用可能难以表征,而风冷的对流换热系数也只能近似估算。因此,设计过程中的大量工作都涉及实验测试。
(注:较完整的参考文献清单见 Mathieson[1]。)
符号约定
为了获得压电性能,合格的陶瓷必须通过施加高强度电场进行极化。所加极化电场的方向(即极化方向)习惯上记为“3”。其他方向均以“3”为基准。例如,“1”方向与“3”方向垂直(横向)。
压电参数通常用两位数字作下标或加以描述。第一个下标表示所加电场或所产生电荷的方向。(对于功率换能器,所加电场或产生的电荷通常在“3”方向,但这并非必须。)第二个下标表示机械应力或应变的方向。例如,\( X_{31} \) 表示(假想的)参数 \( X \) 的电场方向与压电陶瓷极化方向平行(沿“3” 方向),而由此产生的应力或应变方向与压电陶瓷极化方向垂直(沿“1” 方向)。
本符号约定将在下一节及其他地方使用。(与电学、力学边界条件相关的符号约定在附录 G:理解压电常数中讨论。)
Langevin 换能器
几乎所有用于功率超声的压电换能器都属于 Langevin 型 — 即一片或多片压电陶瓷被机械压缩(施加预应力)在前驱动块与后驱动块之间。
压电陶瓷通常按两种模式之一来构建工作 — 33 模式或 31 模式。详见此处。
33 模式
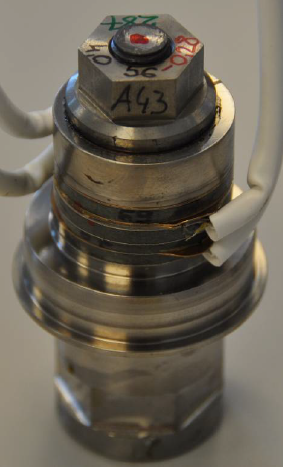
在 33 模式下,压电陶瓷沿与所加电场平行的方向膨胀。压电陶瓷为圆片形,并成对使用(通常不超过三对)。这种模式最为常见(图 1 和图 2),下文将对其进行讨论。
|
|
|
|
|
|
|
||||||||||
|
31 模式
在 31 模式下,压电陶瓷沿与所加电场垂直的方向膨胀。压电陶瓷通常为管状,内外径表面均镀有电极。通常只需要一片压电陶瓷。
预应力设计
由于压电陶瓷抗拉能力弱,必须施加静态压缩预应力,以防止压电陶瓷在换能器超声振动时承受拉应力。此外,预应力还保证压电陶瓷各界面接触良好,使声波能够以最小损耗顺利传递。(界面胶粘剂可能有助于实现后一目标。)
施加预应力有多种结构形式。对施加预应力构件的期望特性在此处讨论。(在文献中,预应力也可称为预载或偏置载荷。)
中心叠堆螺栓
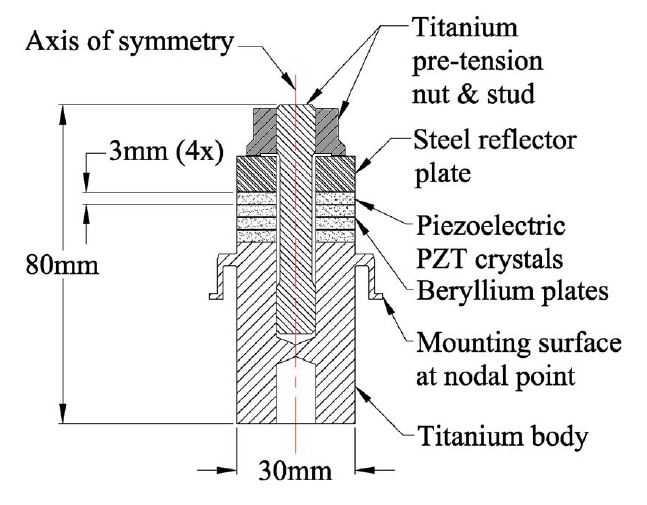
中心螺栓设计最简单、最便宜,也最常见。该设计如图 1、图 2 和图 3 所示。
Waanders(第 49 页)建议叠堆螺栓采用钛材,因为钛的疲劳强度高、损耗低。然而,最常用的是钢螺栓,因为钢螺栓容易获得且相对便宜。此外,其疲劳强度很容易超过钛。
叠堆螺柱配螺母
这种设计与叠堆螺栓类似,但改用螺柱。螺柱固定到前驱动块后,在螺柱的外伸段上拧上螺母,然后将螺母向后驱动块拧紧。(例如,图 9 所示为 Herrmann Ultrasonics[1] 的 30 kHz 设计。)
这种设计在两个方面优于叠堆螺栓 —
- 叠堆螺栓是单一材料,而叠堆螺柱与螺母的材料可以分别优化。例如,螺柱可用钛(低刚度,有利于更好的机电耦合),螺母可用钢(高刚度,有利于更均匀的压电陶瓷预应力)。
- 螺母可以设计成非常大的直径。然后对螺母端面除靠近外缘的较小环形区域外进行挖空(凹陷)处理。当该环形区域压紧后驱动块时,所产生的压缩预应力比使用接触直径相对较小的螺栓所能达到的更均匀。
整体式叠堆螺柱
在某些情况下,叠堆螺柱可以不是独立零件,而是与前驱动块一体加工而成。这在医用换能器中很常见,因为液体必须流经中心孔。这样就消除了叠堆螺栓正常拧入前驱动块处可能发生液体泄漏的可能性,也避免了液体污染物在该处积聚的可能。缺点是为了加工出整体式叠堆螺柱,必须切除大量前驱动块材料。此外,这种方式不适合铝制前驱动块,因为由此形成的铝螺柱强度不足以向压电陶瓷施加所需的预应力。
外围壳体
外围壳体是一个将压电陶瓷包围在内的圆筒。例如,参见 Wave Energy Systems 的换能器(图 4)。
|
|
|
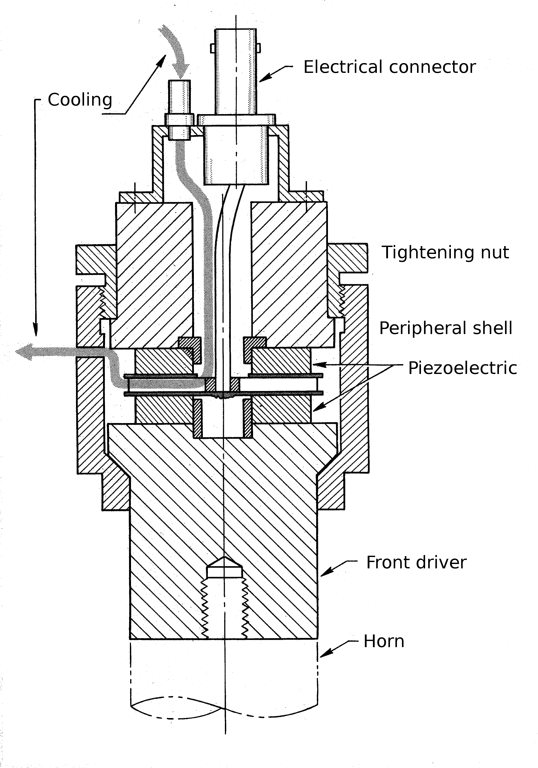
除了给压电陶瓷施加预应力之外,壳体还可以兼作换能器外壳。与中心螺栓设计相比,外围壳体有若干优点。
- 功率更大 —
- 压电陶瓷体积可以更大,因为压电陶瓷无需开设容纳叠堆螺栓的中心孔。(虽然图 4 的设计显示了中心孔,但如果电极引线从别处引出 — 例如穿过壳体 — 则中心孔并非必需。)
- 然而,如果取消中心孔,电极引线就必须穿过壳体或其他外部通道。
- 由于无需在前驱动块上设置波节法兰来安装外壳,压电陶瓷可以居中布置在换能器的波节处,而不是偏置在波节法兰之后。这样可在电能输入与振动输出之间获得最高的机电耦合。因此,功率可以达到压电陶瓷偏置设计的两倍。参见功率。
- 压电陶瓷上的预应力可能更均匀。因此,压电陶瓷中任何位置的最高(峰值)预应力都会更低。这提高了允许的工作温度。
- 抗弯曲能力更强。在常见的中心螺栓设计中,靠近压电陶瓷外缘处的静态预应力可能低于期望值。这类设计因而容易因弯曲而导致压电陶瓷损坏。外围壳体通过施加更均匀的预应力,可以减轻这一问题。
- 水密性更好。常见的中心螺栓设计依靠波节法兰处的 O‑形圈来支撑外壳。这些 O‑形圈的设计目的是隔振而非密封外壳。如果波节法兰未精确位于波节处,法兰就会振动,从而可能导致泄漏。由于外围壳体设计不在波节法兰处安装,因此水密性可以更好。(注:有些中心螺栓设计在波节法兰处采用刚性安装而非 O‑形圈。此时外围壳体在防泄漏方面就没有优势。)
- 抗疲劳性能更好。由于没有叠堆螺栓拧入前驱动块,前驱动块就不会在该处发生疲劳。这或许允许采用疲劳强度较低的材料。例如,镁可以替代铝;由于镁的密度明显更低(1740 kg/m3 对比 2810 kg/m3),换能器的输出振幅将相应提高。但请注意,插入螺柱的输出螺纹强度可能低得无法接受。(参见进一步的讨论。)另外,纯镁高度易燃,加工时必须小心。(图 4 中 Wave Energy Systems 的设计采用了镁制前驱动块。该设计的可靠性尚不清楚。)
与中心螺栓设计相比,外围壳体有若干缺点。
- 昂贵。与现成的叠堆螺栓相比,壳体及配套螺母很昂贵。
- 装配困难 —
- 保持压电陶瓷的同心度。
- 电极引线引出。当压电陶瓷多于两片时,引线引出可能很困难。不过,采用蛇形电极会容易一些。
- 有源壳体 --> 不利于手持。壳体壁必须薄以获得最大柔度。若采用内部冷却空气,需对压电陶瓷内径做涂覆处理。
更多信息见 Jones 专利 3,283,182。
外围叠堆螺栓
这种设计与外围壳体类似,只是外围壳体由一圈外围螺栓替代。与外围壳体一样,这种设计可以在压电陶瓷上提供更均匀的预应力。然而,各叠堆螺栓必须以渐进的交叉方式拧紧。如果操作不仔细,会导致压电陶瓷预应力不均匀。此外,渐进拧紧过程意味着拧紧电容上的电压会泄放,从而给出不正确的预应力读数。(另见他处。)另外,外围螺栓可能引入杂散谐振(Jones,第 2 页),并且效率可能略低于中心螺栓/螺柱设计(APC International)。因此,这种设计很少使用。
确定所需的预应力
压缩预应力必须足以防止压电陶瓷承受任何超声拉应力,并防止压电陶瓷发生任何横向滑移。所需的预应力并没有明确定义。
Hulst[1] 对图 5a 所示的换能器研究了预应力问题。电极为“极软的退火铜”,这有助于改善各零件之间的机械接触并降低接触区域的机械阻尼(第 285 页)。
图 5b 显示了 PZT4 压电陶瓷的阻尼电阻和谐振频率随预应力的变化。Hulst(第 286 页)指出,频率在约 35 MPa 时已趋于稳定,但要使阻尼电阻稳定还需要更高的预应力(由图 5b 约为 50 MPa)。(Hulst 称这些结果由实验确定,但未给出具体细节;特别是,尚不清楚这些结果来自低驱动测试还是高驱动测试。)
|
||||||||||
|
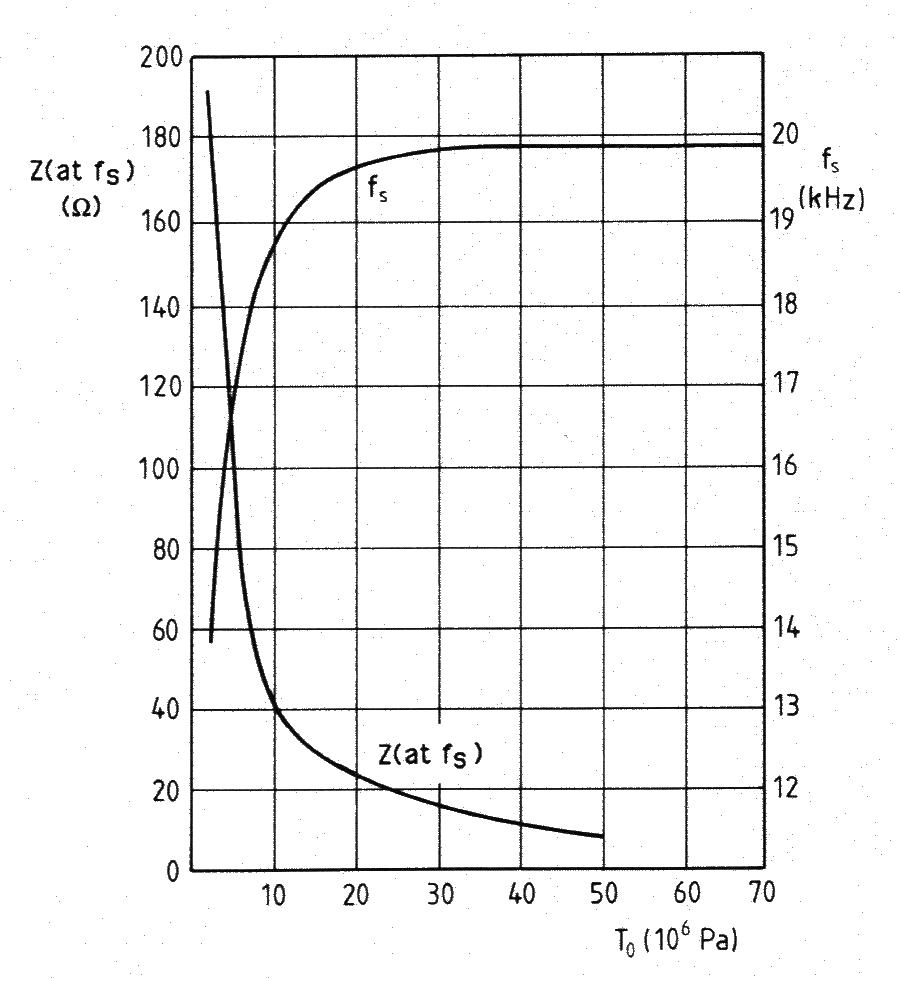
由于电阻和频率似乎随预应力增大而趋于稳定,人们可能会想直接施加非常大的预应力。遗憾的是,压电陶瓷的性能一般会随预应力增大而恶化。
- "如果对由两片圆片组成的叠堆施加 35 N/mm2 [35 MPa] 的预应力,动态 \( d_{33} \) 常数可能下降约 30%。…… g33 预计也会出现并已观察到类似的表现。"(Hulst[1],第 290 页)
- “压电陶瓷的性能在压缩偏置下会发生改变。特别是,材料能够有效工作的最高安全温度可能会大幅降低。”(Neppiras[1C],第 301 页)(这表明高压缩应力可能会降低居里温度,尽管尚未找到确切的证实。)
- "过大的预载会导致明显的退极化,运行中阻抗不稳定并发生老化。"(DeAngelis[1],第 1 页)
- "压缩应力不得超过某一特定限值,否则可能导致机械退极化;应变也不得超过某一特定限值,否则压电陶瓷的机械损耗将急剧增大,导致发热并最终失效。"(Lierke[1],第 935 页)
因此,必须规定一个折中的中等预应力。这必须通过对特定换能器设计的实际测试来确定。
例如,DeAngelis[1] 描述了为 120 kHz 引线键合换能器确定最佳预应力的测试。测试在五台换能器上进行,每台的预应力各不相同。所有 PZT8 压电陶瓷均来自同一生产批次(已老化两年),并在装配前验证了性能一致。装配后,通过热处理和循环运行对压电陶瓷进行稳定化处理。
(注:DeAngelis 的测试使用了多台换能器,每个预应力水平一台。然而,对于中心螺栓设计,可以在单台换能器上逐级拧紧螺栓来粗略估计预应力的影响。但这并不可取,因为 —
- 单叠压电陶瓷在统计上可能没有代表性。
- 一旦施加了某一预应力,先前压电陶瓷稳定化处理的效果就会被扰乱。于是下一级预应力将受到这种被扰乱的稳定化状态的影响。试图重新稳定化只会使情况更加混乱,因为压电陶瓷未必能恢复到先前的稳定化性能。
此外,测试应在换能器实际使用时的高驱动水平下进行。)
对装配好的换能器的测试包括振幅(用激光测振仪)、频率和阻抗测量。阻抗测量(图 6)似乎能最好地区分各种预应力水平。X 轴电流与驱动水平相关(即电流越大表示驱动越高)。
(虽然 DeAngelis 没有明确说明谐振条件,但文章似乎表明这些换能器工作在短路谐振状态,此时希望阻抗低。)
|
|
|
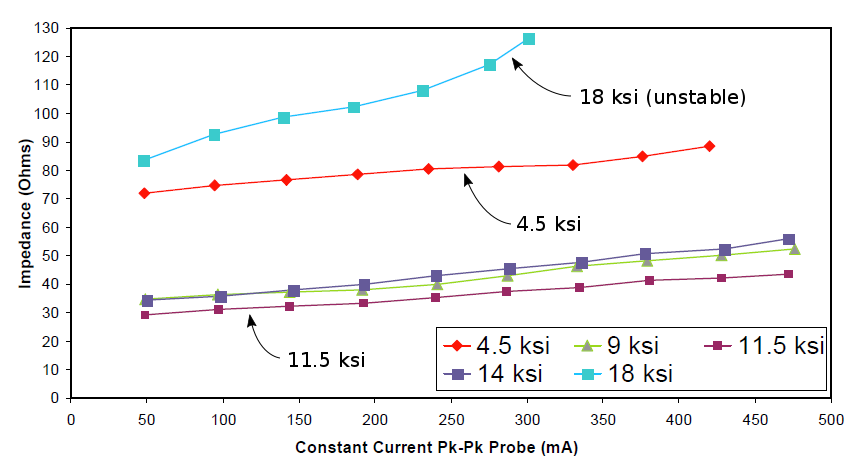
4.5 ksi(31 MPa)预应力下阻抗偏高,是因为压电陶瓷没有被充分夹紧;而 18 ksi(124 MPa)预应力下阻抗偏高,则是因为压电陶瓷性能在过大预应力下发生退化。
图 7 显示了上述数据在 300 ma 处的情况(即 18 ksi 数据可用的最高电流)。对于这一特定的换能器设计,9 kpsi(62 MPa)到 14 ksi(97 MPa)之间的预应力可以给出可接受的低阻抗。为防以下情况发生,应在可接受范围内选取中间预应力,以提供安全系数。
然而,并非所有换能器设计都如此宽容。
- 弯曲波或冲击波。不平衡的变幅杆(例如带端面轮廓的变幅杆或弯曲探头)可能将弯曲波传回压电陶瓷。同样,某些应用(如嵌件埋植)可能将冲击波传回压电陶瓷。这类波可能导致压电陶瓷移位。这些波的大小可能无法预先预测。例如,一台标准化的换能器可能与各种增幅杆和各种带轮廓的变幅杆配合使用,其不平衡程度可能事先并不知道。
- 热膨胀可能降低预应力。螺栓与压电陶瓷 zzz
- 压电陶瓷与部件的贴合沉陷。
|
|
|
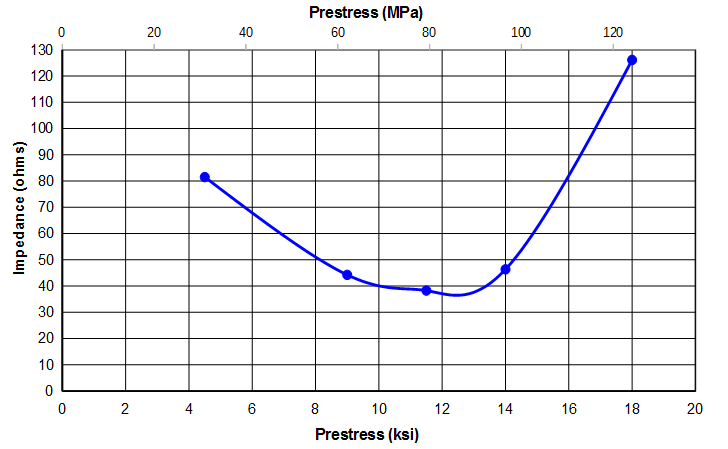
图 7a(见注释)显示了压电陶瓷 \( d_{33} \) 如何受预应力和温度的影响。在室温下,\( d_{33} \) 受预应力和温度的影响都很小。然而,许多功率换能器在较高温度下工作。图 7a 表明,在这些较高温度下 \( d_{33} \) 可能显著下降;且这种下降随预应力增大而更加严重。因此,预应力应取能保证压电陶瓷在动态载荷下不碎裂的最小值(在施加合理的安全系数之后)。
图 7a 注释 —
- 图 7a 取自 Bromfield 专利 2007/0063618 A1,该专利引 Krueger 1961 为出处。但未能找到 Krueger 1961 的原文。图 7a 中温度的单位假定为摄氏度,因为 Krueger 在其他出版物中使用摄氏度。参见参考文献。
- 与图 7a 相反,图 12 显示 \( d_{33} \) 随静应力增大。参见该处的讨论。
|
|
|
以下预应力为建议值或实际使用值;所假定的安全系数未知。请注意其取值范围非常大。
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
表格注释 —
- 较低的预应力值可能适用于“表现良好”的系统(例如,压电陶瓷上预应力相对均匀、且没有可能导致压电陶瓷滑移或开裂的弯曲波的换能器),这类系统可以接受较低的安全系数。Hulst 的设计中受载螺纹远离压电陶瓷,压电陶瓷预应力应当相当均匀。
- "对于 PZT4,静态工作的最大压缩应力不应超过 15,000 psi [103 MPa],持续循环工作不应超过 7,000 psi [48 MPa]。" Channel Industries[1](第 4 页)
预应力压力均匀性
指定压电陶瓷表面上的预应力压力均匀性定义为 —
\begin{align} \label{eq:10098a} \textsf{Prestress uniformity} = \frac {\textsf{Lowest compressive stress}}{\textsf{Highest compressive stress}}\end{align}
采用中心叠堆螺栓时,最高压缩应力通常出现在压电陶瓷内径处,而最低压缩应力通常出现在压电陶瓷外径处。随着压电陶瓷直径相对于其在指定频率下半波长的增大,叠堆螺栓在整个压电陶瓷上施加均匀预应力的效果会变差。这时就必须增大平均预应力,以在压电陶瓷外径处维持一定的最低预应力。然而,这会导致压电陶瓷内径处预应力过大,可能损害性能。
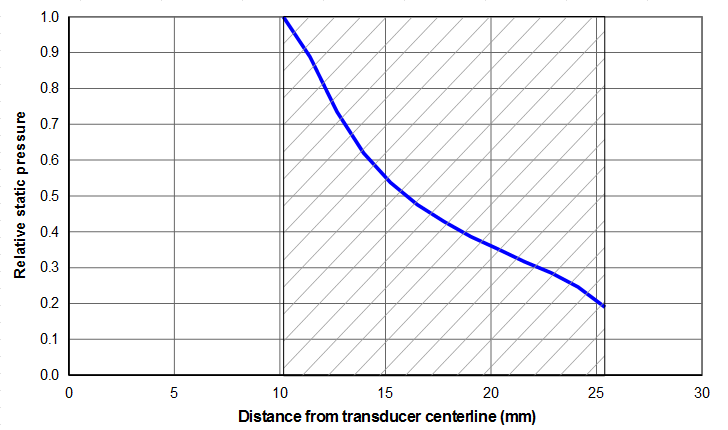
Culp 的图 8 显示了图 1 和图 2 换能器的这种效应。该换能器中压电陶瓷的外径为 50.8 mm,内径为 20.3 mm。这些尺寸在图 8 中以剖面线示出。叠堆螺栓为 1/2‑20,头部直径 19 mm。
图 8 表明,预应力均匀性仅为 0.19,即 19%。当与存在一定不平衡的变幅杆配合使用时,这款换能器的稳定性总体不如压电陶瓷外径为 40.6 mm 的类似设计,原因可能是后者的预应力均匀性好得多。(注 — 这种不稳定表现为压电陶瓷温度明显升高,以及与配平衡变幅杆运行时相比更高(不可接受)的损耗。)
|
|
|
可以通过增大螺栓头部直径来改善预应力均匀性。此时螺栓头部与后驱动块之间的接触被限制在一个小环形区域内,其直径大致为压电陶瓷外径与内径的平均值。图 9 展示了一台采用这种方法的 30 kHz 换能器(Herrmann Ultraschalltechnic),它使用独立的螺母与螺柱而非螺栓(Hampton[1],第 10 页)。(参见 Culp 1991 年的公开文献。)
注意图 9 中,螺柱拧入前驱动块的螺纹旋合段明显远离前驱动块与压电陶瓷的界面。这是通过减小螺柱的杆部直径实现的;也可以通过在前驱动块的该区域锪孔、去除前驱动块的螺纹来实现。无论采用哪种方法,将螺柱作用力施加在远离压电陶瓷的位置,都能进一步改善预应力均匀性。
|
||||||||||
|
安全系数
标称预应力必须增大一个合理的安全系数,以应对以下情况。
- 换能器在循环运行中各部件的贴合沉陷。这可能导致预应力降低。
- 换能器各部件热膨胀率的差异(正常功率输出引起的温升、高环境温度下运行)。
- 由于谐振器不平衡、偏轴加载或与二次谐振相互作用而产生的弯曲波。标称预应力只按承受纵向振动设计。如果存在(或可能存在)弯曲波,则需要额外的预应力来承受相应的弯曲应力。
- 冲击(撞击)载荷。例如,这可能发生在嵌件埋植应用中。
- 压电陶瓷表面上的预应力压力不均匀。
施加预应力
螺纹与螺栓头部润滑剂。螺栓扭转(自转)。使用螺柱时可用内六角扳手或类似工具防止螺栓扭转;否则,在规定预应力时应考虑扭转的影响。
方法 -- 扭矩法;压电陶瓷电压法;液压机压缩法(压机对中以向压电陶瓷施加均匀压力)
组成部件
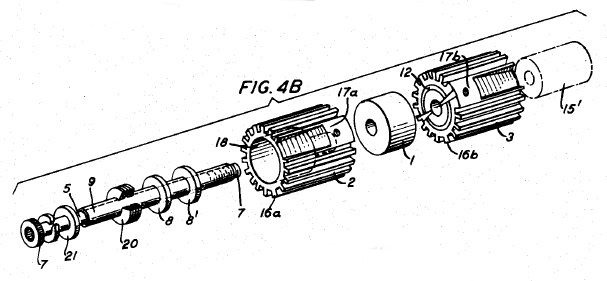
Langevin 换能器的典型部件如图 2 所示。下文逐一讨论。
压电陶瓷
压电陶瓷是换能器的核心。
类型
压电陶瓷通常分为“软性”和“硬性”两类。硬性压电陶瓷用于功率应用。硬性压电陶瓷有两种基本类型,一般记为 PZT4 和 PZT8。(PZT 代表锆钛酸铅,即压电陶瓷的组成成分。)不同制造商对这些类型可能有各自的牌号,但总体性能相似。下表比较了低电场条件下 PZT4 与 PZT8 的性能。
|
||||||||||||||||||||||||||||||
|
表格注释 —
- 数值为室温和低驱动条件下的值。高温和/或高驱动下的性能可能有显著差异,因此不应直接用于设计。("应当注意,在高驱动水平下,QE 和 Qm0 不能再被视为常数 —— 此时它们往往远低于低驱动水平下的数值。" Waanders,第 6.1.1 节,第 42 页)
- \( Q_m \) 是对薄圆片测得的。
- \( K^T_{33} \) 是自由(未夹持)压电陶瓷的电容率与真空电容率之比。
- 除介质损耗外,数值越高性能越好。
- 另见 Berlincourt[2]。
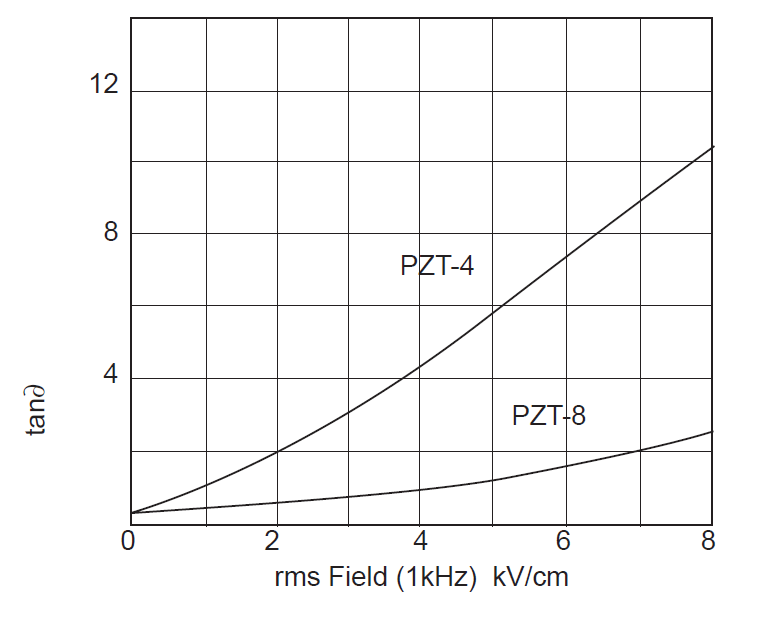
PZT401 的应变常数 \( d_{33} \) 更高,因而振幅更大,机电耦合系数 \( \kappa_{33} \) 也略高。然而,"对于要求比 PZT4 所能承受的更高功率处理能力的应用,推荐使用 PZT8。"(Berlincourt[2],第 2 页)此外,PZT8 受工作条件的影响通常比 PZT4 小;例如,见图 10 和图 11。
zzz Morgan 技术出版物 TP-226 将 PZT4 的最大静态压缩应力列为 83 MPa
zzz“最大静态压缩应力”是指发生退极化时的应力吗?
ZZZ 如上所述,如果换能器将在持续动态工况下使用(功率换能器的典型情况),则最大静态预应力必须降低。
工作条件的影响
压电陶瓷常常显著受工作条件的影响。(相当详尽的讨论见 Berlincourt[1]。)下列图示给出了电场强度和静应力影响的例子。另见确定预应力一节。
|
|
|
|
|
|
|
|
|
插图注释 —
- 图 9 和图 10 取自 Berlincourt[2]。数据是在室温、无偏置应力条件下测定的。(见 Morgan 技术出版物 TP-217。)
- 图 10 中,\( tan\delta \) 为百分数。
- 图 12 取自 DeAngelis[1](图 10,第 2 页)。静应力用拉伸试验机均匀施加在压电陶瓷上。(注 — 参见图 7a,该图显示室温下静应力对 \( d_{33} \) 几乎没有影响。造成这一差异的原因尚不清楚,不过请注意,图 12 包含了“加载不均匀、平面度”等可能的影响。)
位置布置
压电陶瓷位于后驱动块与前驱动块之间。后驱动块必须具有某一最低刚度,以便在压电陶瓷上提供可接受的预应力;该刚度取决于后驱动块的长度、材料、直径以及后驱动块的支撑方式。同样的考虑也适用于前驱动块。
为了调谐到期望的纵向谐振,后驱动块和前驱动块的长度往往会大于最低要求。问题是,当调整后驱动块和/或前驱动块的长度时,压电陶瓷应相对于换能器的波节布置在什么位置?压电陶瓷的布置应考虑输出振幅、功率输出、损耗、频率稳定性以及安装。
有两种基本的布置可能:1) 压电陶瓷叠堆居中于波节;2) 压电陶瓷叠堆偏离波节。
振幅方面的考虑
理论上,当压电陶瓷位于应变最高处(即波节)时,换能器的振幅最大;如果将压电陶瓷移离波节,振幅就会降低。Mathieson 的测试(图 12 和图 13)已经在低驱动水平(1 V RMS)下验证了这一点。
|
|
|
|
|
|
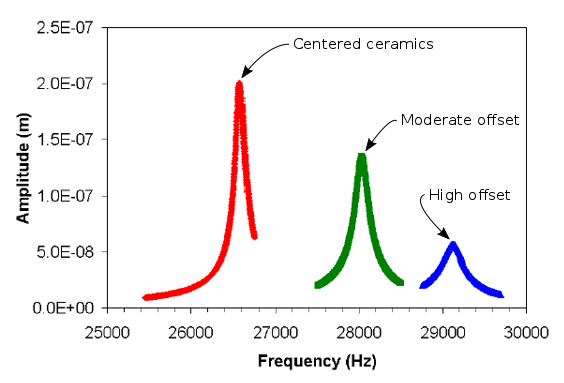
(请注意,随着压电陶瓷偏置量增大,谐振频率也会升高。这是因为低模量的压电陶瓷材料实际上被更高模量的前驱动块材料(本例中为黄铜)所替代,从而使换能器刚度增大。)
为了最大化输出振幅,前驱动块的输出直径常常做得比压电陶瓷直径小。这与在增幅杆和变幅杆中构建增益类似。当这一缩小直径段的长度最大化时,振幅将达到最大。然而,压电陶瓷居中时前驱动块的长度比压电陶瓷偏置时更短;与偏置压电陶瓷相比,这会在一定程度上降低振幅。要预测对振幅的净影响,需要进行分析。
虽然居中布置的压电陶瓷在低驱动水平下给出最高振幅,但 Mathieson 表明,在必须考虑非线性效应的较高驱动水平下,情况未必如此。
功率方面的考虑
换能器能够输出的近似最大功率由以下公式给出。(推导与限制条件见此处。)
\begin{align} \label{eq:10070a} P &= 2 \pi f_s \, {E_3}^2 \, \varepsilon_{33}^T \, \kappa_{eff}^2 \, Q_M \, V \end{align}
式中 —
| \( P \) | = 输出的声功率 [W] |
| \( f_s \) | = 串联谐振频率 [Hz] |
| \( E_3 \) | = 电场强度 [V/m] |
| \( \varepsilon_{33}^T \) | = 恒定应力下的压电电容率 [(coulomb/volt)/m = Farad/m] |
| \( \kappa_{eff} \) | = 机电耦合系数 [无单位] |
| \( Q_M \) | = 机械品质因数 [无单位] |
| \( V \) | = 压电陶瓷总体积 [m3] |
在其他条件相同的情况下,当机电耦合系数、机械品质因数和压电陶瓷总体积都最大化时,功率将达到最大。
有效机电耦合系数 \( \kappa_{eff} \) 取决于压电陶瓷相对于波节的位置以及压电陶瓷的体积。Lierke[1] 的图 12 显示了这些影响。
|
|
|
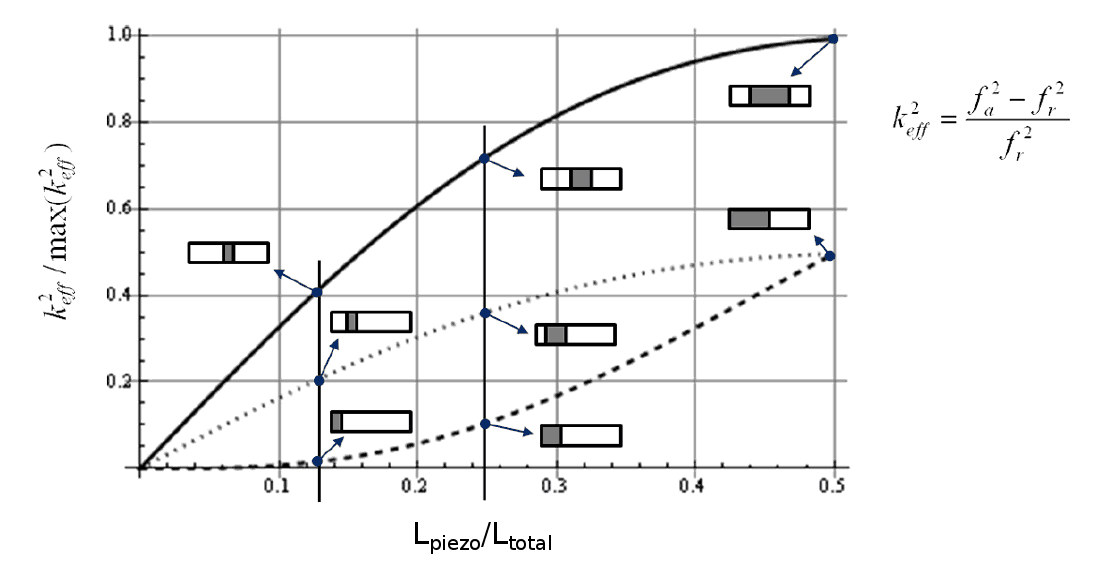
式中 —
| \( L_{piezo} \) | = 压电陶瓷长度 |
| \( L_{total} \) | = 换能器总长度 |
| \( \kappa_{eff}^2 \) | = 有效机电耦合系数的平方 [无单位] |
| max(\( \kappa_{eff}^2 \)) | = 所考虑的各种换能器构型中 \( \kappa_{eff}^2 \) 的最大可能值 [无单位] |
如图 15 所示 —
\begin{align} \label{eq:10071a} \kappa_{eff}^2 &= \frac{{f_a}^2 - {f_r}^2}{{f_r}^2} \end{align}
式中 —
| \( f_a \) | = 反谐振频率 |
| \( f_r \) | = 谐振频率 |
注释 —
- 压电陶瓷为各换能器示意图中的灰色区域。
- 端部质量块(未着色区域)为无源材料 — 即与压电陶瓷相同但未极化的材料(无压电效应可用)。
- 换能器的横截面沿其长度保持不变。
- 如果指定了相应的开路和短路模量,\( f_a \) 和 \( f_r \) 可以相当容易地通过 FEA 或波动方程确定。
由图 15 可以得出两个结论 —
- 无论压电陶瓷如何布置,当压电陶瓷长度为换能器长度的 \( 1/2 \)(即 \( L_{piezo} / L_{total} \, = \, 0.5\))时,\( \kappa_{eff}^2 \) 最大。
- 对于任一给定的 \( L_{piezo} / L_{total} \),当压电陶瓷居中于波节处(上方实线曲线)— 即承受最大应变的位置 — 而不是偏离波节(下方两条曲线)时,\( \kappa_{eff}^2 \) 最大;偏置越大,\( \kappa_{eff}^2 \) 越低。
Lierke 还考察了 \( \kappa_{eff} \) 与 \( Q_M \) 的综合影响(图 15x)。与单独考虑 \( \kappa_{eff}^2 \) 时一样,压电陶瓷的最佳布置位置仍在波节处(上方曲线)。然而,最佳压电陶瓷长度从 0.5 减小到 0.33(对应上方曲线的峰值)。此外,请注意上方曲线在很宽范围内曲率较小。例如,当 \( L_{piezo}/L_{total} \) 在 0.2 到 0.5 之间时,曲线位于 0.9 以上。这意味着,只要压电陶瓷长度大于 \( 0.2 \, * \, L_{total} \),就可以认为“接近最优”。
假定压电陶瓷中的波速约为 3200 m/sec(Waanders,第 42 页),则 20 kHz 时的 \( L_{total} \) 为 80 mm。于是最佳压电陶瓷长度为 0.33 * 80 mm = 26 mm,而“接近最优”的长度可在 16 mm 到 40 mm 之间。(图 1 的 20 kHz 换能器有六片压电陶瓷,每片厚 5 mm,因此得到的 \( L_{total} \) 为 30 mm,接近 Lierke 预测的最佳值。)
|
|
|
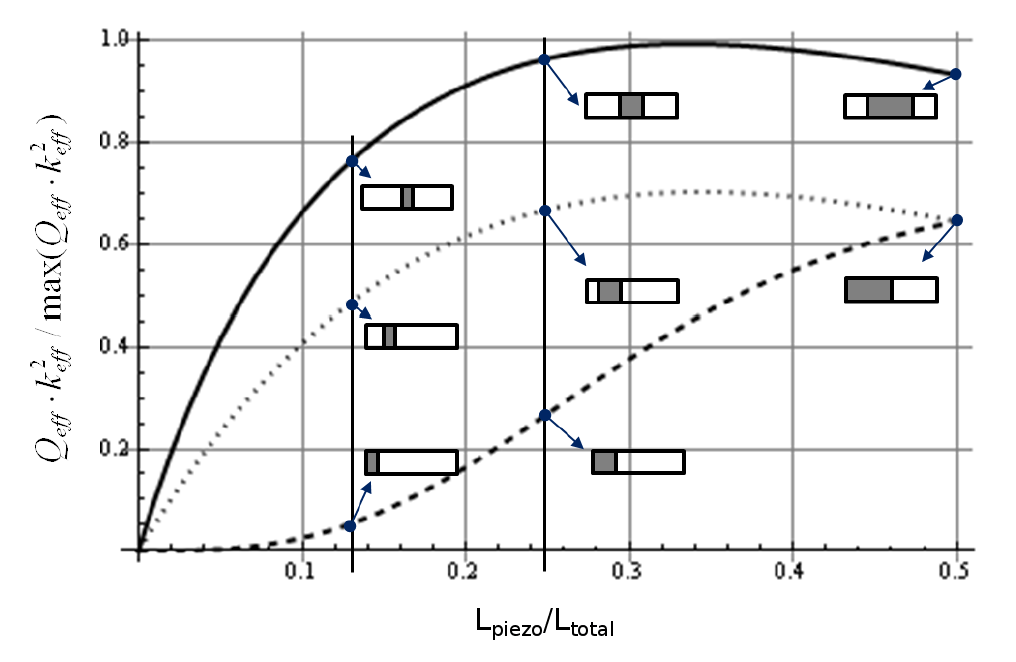
虽然 Lierke 的分析没有考虑负载的影响,但他指出:"当换能器在中等和强负载下工作时,例如向水中辐射或塑料焊接,几乎同样适用。"(第 936 页)
将压电陶瓷布置在远离波节的位置(应变降低的区域)会降低压电陶瓷中的振动损耗。然而,由于机电耦合降低,这一位置可能大幅减小可用功率(据 Wuchinich[0] 最多减少一半)。(Shoh 专利 3,524,085 建议最佳位置应在距后驱动块自由端 1/12 波长处。然而,这一位置有些极端,很少被采用。)
损耗方面的考虑
压电陶瓷居中布置有两个缺点。第一,对于轴向振动的无变截面谐振器,机械损耗在波节处最高(因为机械损耗取决于应变,而应变在波节处最高)。(这一概括不包括螺纹损耗等特殊考虑。)由于压电陶瓷固有的机械损耗通常远大于声学金属的损耗,这表明可以通过将损耗最大的材料(压电陶瓷)移离波节来降低换能器的机械损耗。
然而,当使用多片偏置压电陶瓷时(如图 1 和图 2),离波节最远的压电陶瓷所承受的应变自然低于最靠近波节的压电陶瓷。(这是声学上的必然要求,因为应变最终在波腹自由端处必须降为零。)为了适应远离波节处降低的应变,驱动电压同样应随远离波节而逐渐降低。然而,出于设计方便的考虑,所有压电陶瓷通常以相同电压驱动。
Culp[0] 评估了两台如图 1 和图 2 所示的测试换能器。每种情况下,测试换能器都由一台输出振幅固定的主换能器驱动。依次测量测试换能器每片压电陶瓷上的感应电压。图 17 显示了该装置(参照 Hampton[1],第 58 页)。
|
|
|
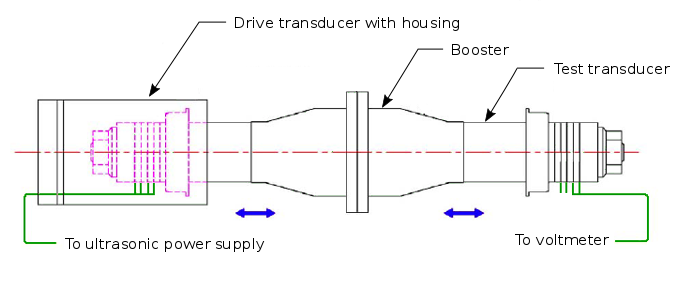
图 18 显示了测得的电压。虚线是所有压电陶瓷对并联连接时测得的电压;这是换能器正常工作的方式,因此将其记为“正常”电压。结果表明,虚线同时也是特定换能器所有单片电压的平均值。
|
|
|
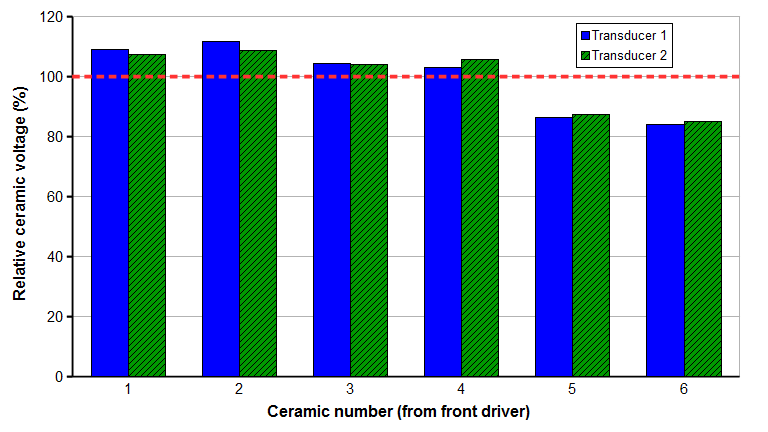
首先,请注意图 3 中压电陶瓷内的波节大约位于从前驱动块数起的第二片与第三片压电陶瓷之间,因此该处是压电陶瓷应变最大的位置。比较图 18 中的最高与最低电压,压电陶瓷 2 比正常电压高约 10%,而离波节最远的压电陶瓷 6 比正常电压低约 10%。
注释 —
- 两台换能器都已充分老化(至少数年)。
- 未采取任何措施保证特定换能器的每片压电陶瓷具有相同的 \( d_{33} \)。
- 理论上,压电陶瓷的应变和感应电压应从波节起按余弦规律递减。因此,两台换能器中压电陶瓷 5 处的电压突降现象颇为有趣,但目前尚无法解释。
正如 Roberts 专利 6,434,244‑B1(2002)对这类偏置压电陶瓷设计所指出的:"这种 [偏置] 会导致不必要的环流、电损耗,以及每对压电陶瓷片之间不相等的功率贡献。"
因此,就损耗而言,压电陶瓷的最佳布置位置似乎并不明确。
安装方面的考虑
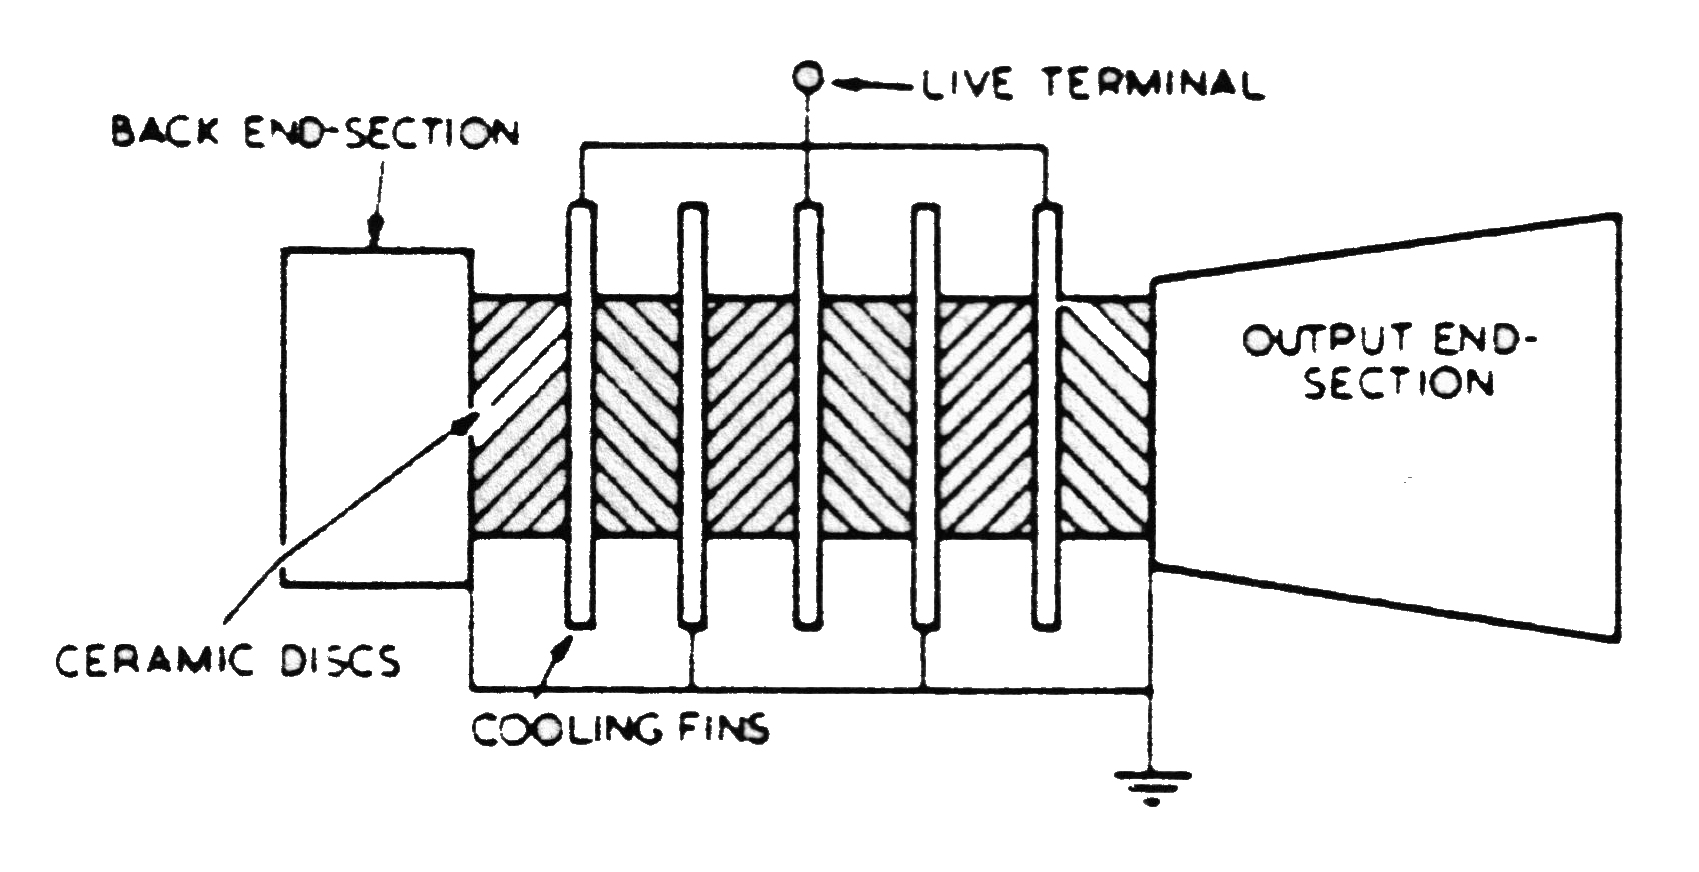
在不需要外壳的场合(例如用于清洗槽的换能器,或在某些情况下支撑结构(如塑料焊接机架)可以兼作外壳的场合),压电陶瓷居中布置最为常见。如果需要外壳,居中设计通常有一个居中于压电陶瓷叠堆内的安装盘。这会引起几个问题。
- 前部各压电陶瓷的电极引线必须穿过或绕过这个盘,才能接到后部的电气连接器上。
- 外壳的设计应防止人员或外部物体意外接触高电压的压电陶瓷或电极。这种外壳设计可能有些棘手。
- 如果外壳必须承受任何静力,这些力会传递到安装盘,然后直接传到相邻的压电陶瓷上。这可能会损坏压电陶瓷。这主要是与换能器刚性连接的外壳存在的问题(用 O 形圈安装的外壳问题较小)。
偏置压电陶瓷规避了这些问题,因为所有压电陶瓷都位于波节之后。这样就不需要单独的安装盘,因为外壳以某种方式直接连接到前驱动块上。
Mathieson[2] 表明,可以利用压电陶瓷的布置来抑制某些不希望的换能器弯曲和扭转模态。然而,这对通用换能器(即可配用各种增幅杆和/或变幅杆的换能器)无效。这是因为弯曲和扭转模态的频率会随加到换能器上的具体叠堆部件而改变。因此,这种方法只对专用换能器(即只与单一增幅杆和/或变幅杆设计配合使用的换能器)有效。)
单片压电陶瓷的厚度
压电陶瓷的厚度不能任意选取。“优化 Langevin 换能器叠堆中压电陶瓷的厚度可能很重要,[因为] 压电陶瓷片越薄,电场均匀性越好,有效机电耦合系数越高,阻抗越低(在给定驱动电压下电流越大,因而振幅越大)。然而,减小压电陶瓷片的厚度会增加给定叠堆长度内的片数,这反过来会增加换能器的制造成本,同时增大电容值。增加叠堆中压电陶瓷片的数量还可能由于机械损耗(由结合界面数量增加引起)和驱动问题而导致效率下降,因为片数过多会在各片之间引起相移,使它们的振动相互抵消。另一方面,较厚的压电陶瓷片降低了换能器的复杂度,从而降低制造成本和机械损耗(结合界面数量减少)。然而,较厚的陶瓷片也会导致给定电压下电场较不均匀,同时增大阻抗和内部发热 [182-184]。因此,应在使用较多薄压电片与较少厚压电片之间寻求折中,以获得最佳性能。”(Mathieson[1],第 53 - 54 页)
此外,改变压电陶瓷片数会影响换能器的电容。例如,考虑这样一种设计:压电陶瓷厚度减半,同时保持压电陶瓷叠堆总高度不变。这使压电陶瓷片数和每片压电陶瓷的电容都加倍,从而使换能器总电容增大为原来的四倍。DeAngelis[2](第 1 页)指出,这可能导致驱动问题。
为了研究压电陶瓷厚度的影响,DeAngelis[2] 使用 PZT8 压电陶瓷对 120 kHz 引线键合换能器进行了一系列测试。所有压电陶瓷均来自同一粉料和同一生产批次。换能器装配后进行了稳定化热处理。评估了三种压电陶瓷厚度,但通过调整压电陶瓷片数保持压电陶瓷叠堆的总高度不变(图 19)。
|
|
|
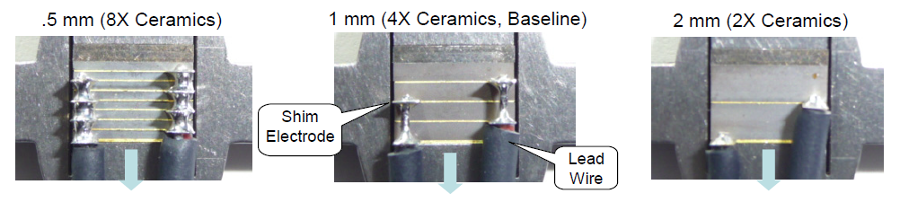
测试换能器在串联谐振下驱动。在串联谐振时阻抗较低;因此,只需相对较低的电压(但相对较高的电流)即可达到所需的功率输出。(注:对于并联谐振,阻抗较高,因此需要高电压。为了不超过允许的压电陶瓷场强,压电陶瓷厚度必须受到限制。这一厚度限制对其他性能参数而言可能并非最优。)
性能根据 zzz … 进行评估
如图 10 所示,介质损耗(\( tan\delta \))随场强增大而增大。
压电陶瓷总厚度
压电陶瓷片数
理想情况下,压电陶瓷片数应等于压电陶瓷总厚度除以最佳单片厚度。如果结果为奇数,通常圆整为偶数,使压电陶瓷叠堆与前驱动块和后驱动块接触的两个端面都处于地电位。
如果希望使用奇数片压电陶瓷,则压电陶瓷叠堆的一端处于地电位,而另一端为“热”端(带电)。这会通过连接前驱动块与后驱动块的叠堆螺栓形成短路。可以在“热”压电陶瓷表面与相配的驱动块表面之间的界面处放置绝缘片来避免这个问题。(参见电气隔离。)
稳定化处理
压电陶瓷的性能会随时间而变化(“老化”)。这会影响换能器的性能。因此,压电陶瓷应在换能器出厂前(尽可能)进行稳定化处理。
初始稳定化只是让压电陶瓷在无应力状态下自然老化,通常在极化后放置 100 天。也可以通过加热到约 200 °C 保温约一小时来对压电陶瓷进行预稳定化。(Berlincourt[1],第 11 页)不过,Morgan Electro Piezoceramics 表示,这一工艺通常只用于 PZT‑4。(Berlincourt[2],第 1 页)
当压电陶瓷装配进换能器后,施加预应力时就开始了新的老化周期。为了加速这种老化,可以将换能器在烘箱中进行热循环,或进行超声循环,且常常施加一定程度的过应力。
http://www.morgantechnicalceramics.com/sites/default/files/documents/chapter6b.pdf
电极
电极提供从电源到压电陶瓷的电气通路。对于工作在 \( d_{33} \) 模式的 Langevin 型换能器,电极放置在相邻压电陶瓷圆片之间。电极材料的性能应尽可能与压电陶瓷相容,以避免不必要的应力。下表比较了电极材料与压电陶瓷材料的性能。
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
注释:
- 压电陶瓷的性能数值取决于许多因素,包括静应力、动态应力、电场强度和温度。杨氏模量取决于压电陶瓷处于开路还是短路状态。此外,压电陶瓷是各向异性的。因此,表中数值为近似值。
- 压电陶瓷的杨氏模量取为柔量的倒数(即 1/s33)。
- 相对横向机械应变 \( \epsilon_t \) 是在 1 Pa 轴向应力下由泊松耦合产生的横向应变(即泊松比 \( \nu \) / 杨氏模量 \( E \))。
- 下列单位使用或建议使用的电极材料 —
- 镍 —
Branson Ultrasonics - 半硬态
Prokic[1] — 0.25 mm 厚,100 HV(维氏)- 140 HV(第 6-3 页) - 不锈钢 —
Harwood 专利 5,798,599(Dukane)— 0.13 mm 厚(第 3 页,第 41 行) - 铍铜 —
Herrmann Ultraschalltechnic — "使用铜铍合金是因为它具有高导热性和高导电性。它还具有高强度,在热载荷下具有很高的尺寸稳定性。"(第 18 页)
Waanders — 0.25 mm 厚(第 48 页) - 铜 —
Hulst — 极软退火态(第 285 页)
Neppiras[1C](第 301 页)
Radmanović(第 21 页) - 黄铜 —
DeAngelis[2](第 4 页) - Invar —
Jones 专利 3,283,182
Maropis[1],第 133 页
- 镍 —
- http://www.morgantechnicalceramics.com/sites/default/files/documents/tp235.pdf 建议采用磷青铜或蒙乃尔合金网,并用树脂粘接。然而,磷青铜可能无法镀覆。zzz
- 请注意,Invar 的热膨胀系数与压电陶瓷材料相当。因此,压电陶瓷与 Invar 电极接触时几乎不会产生热致应力。(Invar 的疲劳强度取自 Sokolowski。)
设计准则
在理想条件下,以下性能是可取的。
- 当压电陶瓷横向膨胀时(无论是由于工作温度或灭菌温度下的热膨胀,还是由于泊松耦合),如果电极不能同等地自然膨胀,就会在压电陶瓷-电极界面处产生应力。为了减小这些界面应力:
- 电极应具有与压电陶瓷相同的热膨胀系数。
- 泊松
- 为了适应压电陶瓷与电极之间性能的不匹配,电极应尽可能薄。然而,必须注意使电极的无支撑部分(即超出压电陶瓷-电极界面的部分)不会以不良方式振动,否则可能导致电极疲劳。
- 电极材料必须抗蠕变。否则,静态预应力会逐渐释放。
- 电极的热导率应较高,以便将压电陶瓷产生的热量从压电陶瓷传导出去(例如,导入前驱动块或后驱动块)。然而,这并非关键因素,因为压电陶瓷的热导率相对较低,而且压电陶瓷比电极易厚得多。因此,压电陶瓷本身是传热的限制因素。
在某些设计中,电极的直径做得明显大于压电陶瓷直径。电极的悬伸部分暴露在周围空气中,使导入悬伸部分的热量对流到空气中。在这种情况下,电极应做得更厚以有助于其导热。(这种布置的效果尚不清楚。不过,此处讨论了类似的设计(Roberts 专利 6,434,244‑B1,2002)。)
Prokic[1](第 6-3 页)指出:“对于电极材料,非常重要的是使用 99% 纯镍箔、镍铍合金或其他富镍合金(这些材料相对容易钎焊,或易于施加硬钎焊,以形成良好的电接触)。所用电极的表面硬度(经验上为最佳)不应高于 140 HV(维氏),也不应软于 100 HV。电极箔带应采用冷拔生产,不进行热处理(这样得到的合金相对较软、弹性较好,疲劳寿命长)。电极表面应光亮如镜,且极为平整。电极厚度应在 0.25mm 左右。最好不要对电极表面施加任何机械处理(如抛光),因为有将硬质颗粒嵌入电极表面的危险(无论如何,只要进行了任何表面处理,都应适当清洗电极)。”
“BLT(螺栓夹紧式 Langevin 换能器)箔电极的最佳材料是厚度约 0.25mm 的箔材,例如纯镍(99%),或以镍为主的镍、铜、铍合金。用于生产箔电极的材料不应硬化(必须非常平整、非常光亮、表面近乎镜面,足够柔软且柔韧,或为半硬态,如同弹性弹簧生产中的情形:表面硬度最好在 100 HV 到 140 HV 之间)。箔电极可以采用光化学蚀刻技术生产,以避免形成锐边。普遍认为铍合金是 BLT 接触电极的最佳材料,但这并不正确,除非在这类电极上再加镀光亮的镍层(因为铍本身的耐蚀性不足,表面摩擦系数相对较高,并且在强烈的平面径向振动下会开始退化,使铜从铍中分离出来)。” Prokic[1](第 6-6 页)
电极布置方式
有三种常见的电极布置方式。
带引耳的圆片
对于有 N 片压电陶瓷的换能器,通常有 N 个电极(有时为 N+1),每个电极有自己的引线。所有正电极通过各自的电极引线在电气上连接在一起;接地电极同理。引耳上可以开一个孔,让引线穿过以进一步固定引线。
视材料而定,引线可以采用软钎焊、硬钎焊或熔焊(例如电阻焊或电子束焊)连接。软钎焊可以在装配前进行(前提是焊料远离最终的压电陶瓷-电极界面区域),也可以在装配后进行。硬钎焊和熔焊必须在叠堆装配前完成;否则,压电陶瓷可能在钎焊或焊接部位附近局部过热。每根引线的连接位置通常使其与电极外缘相切,并大致与电极处于同一平面。(不过,见下文。)
|
|
|
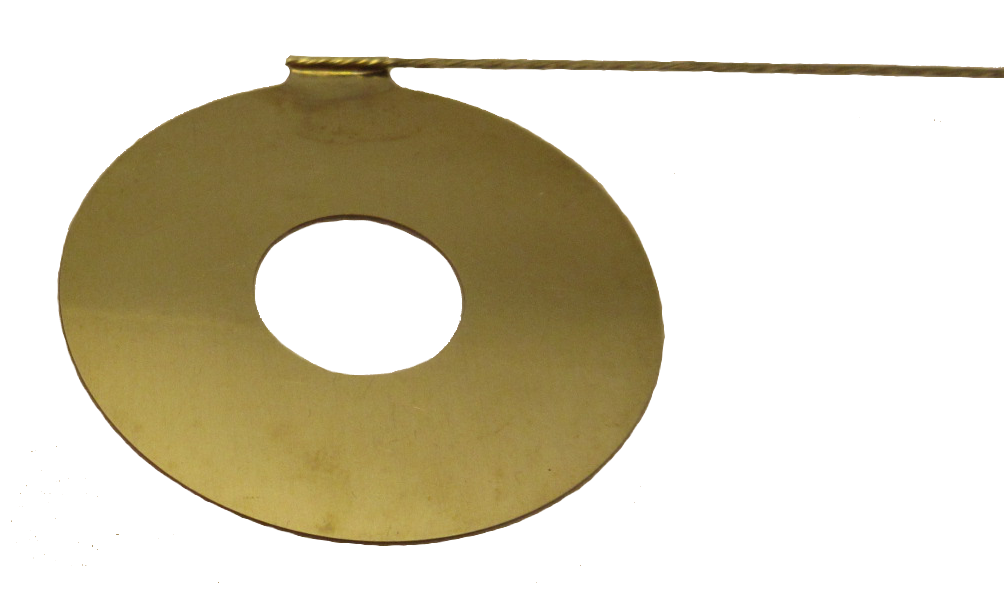
将引线连接在非常靠近压电陶瓷的位置可以使换能器直径更小。然而,引线随后将以与压电陶瓷大致相同的振幅振动。这可能导致引线疲劳(通常发生在引线与引耳连接处)。
如果使用较长的引耳,则引耳长度必须调谐到振动振幅最小。引线随后连接在引耳的弯曲波节处,这降低了引线疲劳的可能性。这可能需要更大直径的外壳来容纳引耳。
加大的圆片
图 21(Neppiras[1C],第 300 页)显示了一台采用加大电极圆片的换能器,其中电极直径明显大于压电陶瓷直径,以有助于传热。热量被导入悬伸部分,然后对流到周围空气(或液体冷却剂)中。在这种情况下,电极应做得比通常更厚,以有助于导热。(这种布置的效果尚不清楚。不过,此处讨论了类似的设计(Roberts 专利 6,434,244‑B1,2002)。)
|
|
|
蛇形布置
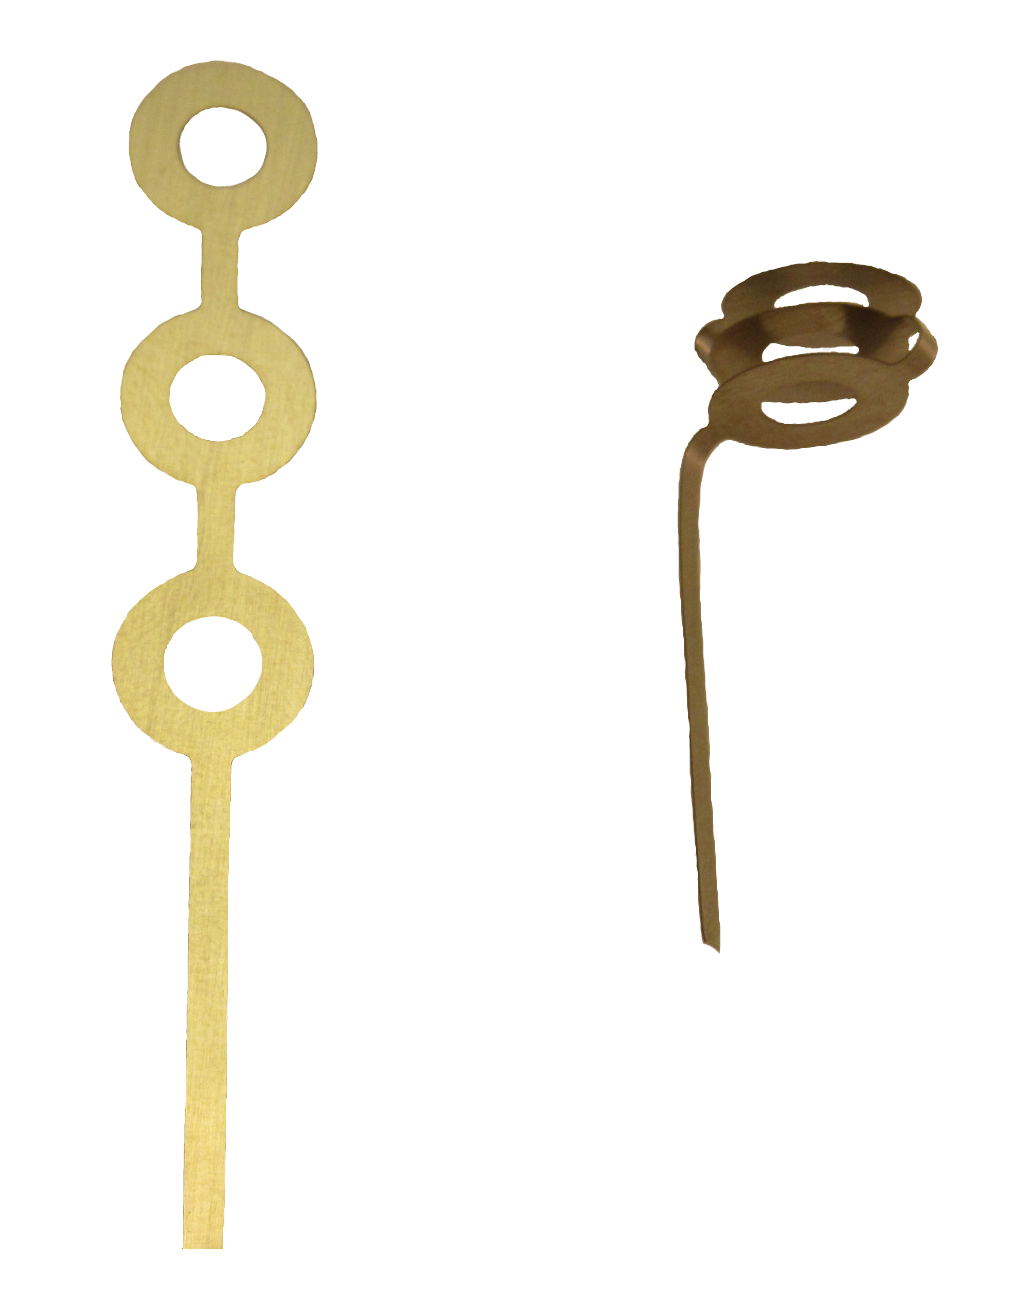
这种布置无论压电陶瓷片数多少,都只使用两片电极材料。其中,各电极圆片由同一电极薄片的窄条在相同极性的压电陶瓷表面之间连接起来(即一片电极在各正极性压电陶瓷表面之间蜿蜒穿行,另一片电极在各负极性压电陶瓷表面之间蜿蜒穿行)。
|
|
|
|
|
|
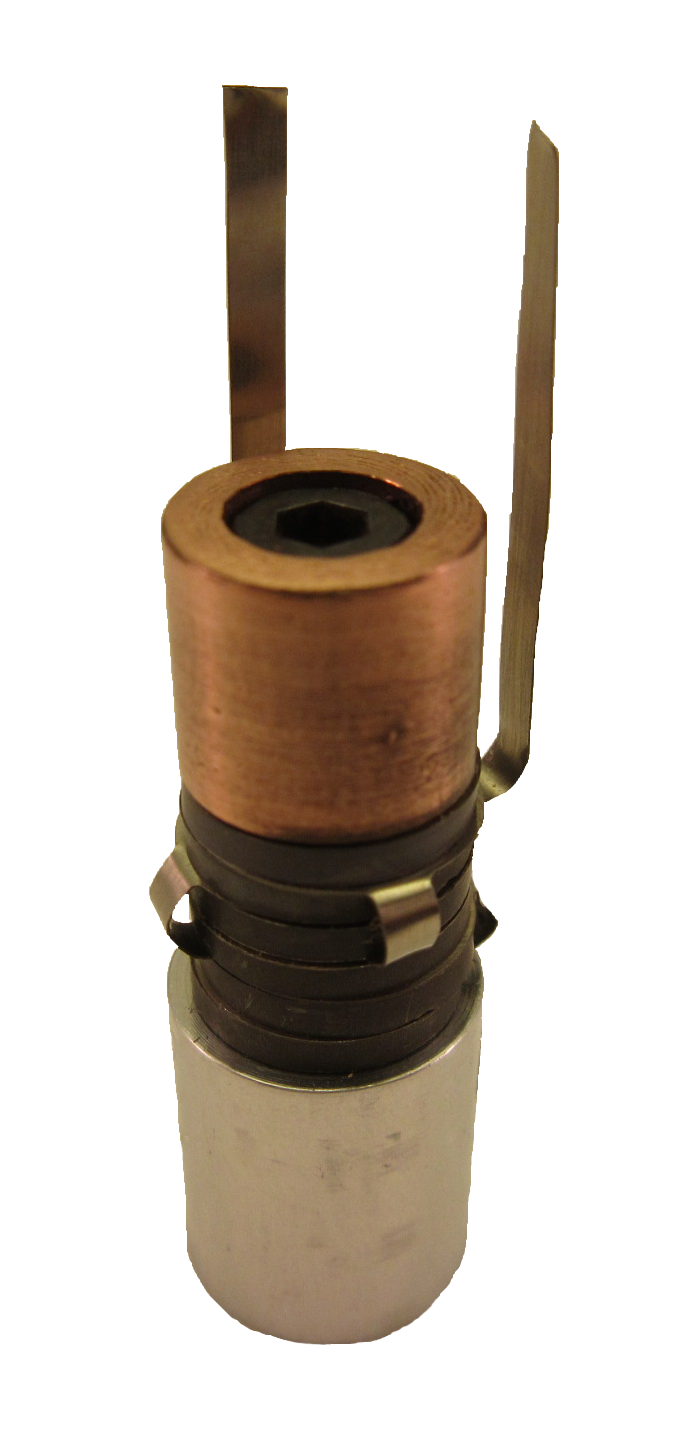
这种设计相对于带引耳圆片有若干优点 —
- 视设计而定,连接电极的窄条可能比引耳凸出更少。因此,换能器直径可以更小。这对于手持式医用换能器可能特别有利。
- 无论压电陶瓷片数多少,都只需要两片电极。因此,外部连接只需要两根引出线。
- 与引线在装配到换能器之前就连接的带引耳电极相比,电极接触界面上不可能存在污染物(焊料、焊剂等)。
一个缺点是电极必须在装配前精确弯折成形。此外,蛇形结构使叠堆对中更加困难,因此强烈建议使用对中夹具。
疲劳
电极的凸出部分会振动,通常以叠堆的工作频率振动。这种振动可以通过合理的设计和/或对振动进行阻尼(例如,在悬伸部分涂覆室温硫化硅橡胶 RTV)来最小化。
请注意,疲劳强度一般随材料硬度增大而提高。然而,如果电极材料太硬,它可能无法很好地贴合压电陶瓷表面的微小不规则。因此,一般规定采用半硬态。如果压电陶瓷和/或电极已镀覆了柔顺材料(例如银、金),这一点就不那么关键。
镀覆
电极镀覆与压电陶瓷上镀层相同的材料可能是可取的。这有两个目的。
- 镀层可以填充电极与压电陶瓷之间的微小缺陷。这使电极与压电陶瓷之间耦合更好、损耗更低。(参见 Branson 专利 3,066,232。)
- 由于静态预应力、超声振动和温度升高,压电陶瓷与电极可能通过扩散结合而连接成整体叠堆。这消除了各片压电陶瓷在超声激励下发生横向滑移的可能性。这也可能提供更好的耦合和更低的损耗。
在镀覆过程中,镀层可能在尖角处(例如在外径和内径处)堆积。这样电极就不平整,可能无法与压电陶瓷良好耦合。因此,电极在镀覆后可能需要抛光或研磨,以去除这些堆积。这同样适用于压电陶瓷上的镀层。ZZZ
镀层厚度 ZZZ
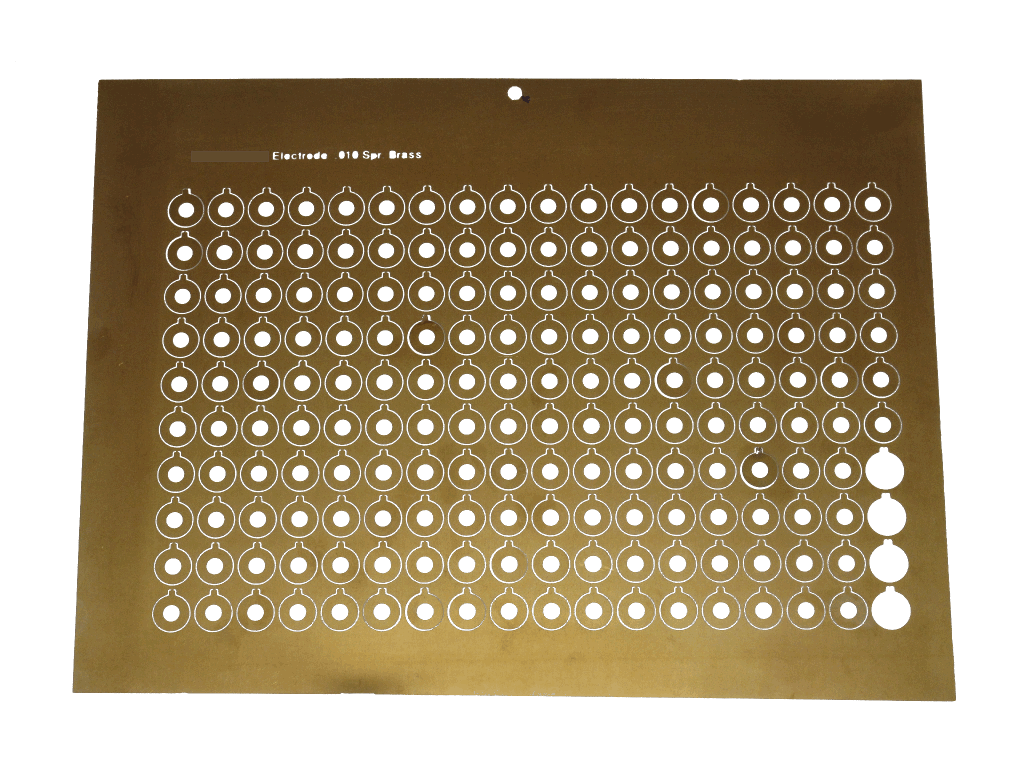
制造
电极最好采用光化学蚀刻制造。这能保证不存在可能妨碍与压电陶瓷接触的缺陷(毛刺等)。
|
|
|
后驱动块
后驱动块将压缩预应力分布到压电陶瓷上。
材料
下表列出了常用或建议的后驱动块材料的性能。
|
||||||||||||||||||||||||||||||||||||
|
表格注释 —
- 列出 416 不锈钢是因为它具有优异的切削加工性。不过,也有其他不锈钢具有相似的声学性能。例如,303 不锈钢和 316L(Branson Ultrasonics)也有使用。
- 选用 Plansee Densimet® D176(93% 钨、5% 镍、2.5% 铁)是因为它的切削加工性相对较好(与纯钨相比)。此外,该合金有一些疲劳数据。不过,其他钨合金可能同样适用。
与铝或钛相比,钢后驱动块有若干优点。
- 预应力更好。由于钢的杨氏模量更高,其刚度更大,因此预应力会更均匀地施加在每片压电陶瓷上。
- 换能器更短。由于钢密度更大,后驱动块可以更短,因此整个换能器可以稍短一些。(注:缩短后驱动块会降低其轴向刚度。因此,与等体积的钢直接替代铝或钛的情况相比,这在一定程度上抵消了上述预应力优势。)
- 叠堆螺栓更短。由于后驱动块更短,叠堆螺栓也可以更短。这可能有助于处理叠堆螺栓的弯曲谐振(即更短的叠堆螺栓会将弯曲谐振频率移高)。但请注意,较短的螺栓并不总是有利的。zzz
- 二次谐振移动。由于长度更短,二次谐振会发生移动。这种移动可能有利也可能有害,取决于这些二次谐振相对于主谐振和其他二次谐振具体如何移动。
- 后驱动块振幅降低。由于钢的密度和模量更大,后驱动块的振幅会降低。如果后驱动块暴露于液体中(例如用于冷却),较低的振幅将减少不希望地传入液体的声能。
如果后驱动块为钢制,则首选不锈钢,因为它耐腐蚀。
钨合金进一步强化了上述优点。Radmanović(第 142 ‑ 144 页)在 26 kHz 换能器中使用了 92W‑4Ni‑4Fe 后驱动块。与钢后驱动块相比,后驱动块长度从 31.5 mm 减小到 12.0 mm,带宽也有所增大。钨合金后驱动块也已用于声呐换能器。
钢的主要缺点是其热导率相对较低(25 W/m-°K),因此热量从压电陶瓷导出的速度相对较慢。钨约好三倍,而黄铜和铝约好五倍。黄铜可能优于铝,因为它较高的杨氏模量会使压电陶瓷上的预应力更均匀。然而,铝后驱动块会更长,其增大的表面积有助于对流换热。(参见冷却一节。)
由于后驱动块位于波腹附近(该处应变较低),无论材料如何,后驱动块的损耗都较低。因此,虽然钢和钨(Mathieson[1],第 58 页)的损耗都高于铝或钛,它们仍可放心用作后驱动块。
对输出振幅的影响
假设一个理想化的换能器,其任意横截面上的静态和动态应力都是平面分布的。如果压电陶瓷中的应变维持在给定水平,那么所选的后驱动块材料只会影响后驱动块的振幅,而不会影响前驱动块的输出振幅。
然而在实际中,应力并非平面分布,而是越靠近压电陶瓷外缘越低,特别是当压电陶瓷直径较大时。这时,改用钢或钨等更刚硬的材料会使每片压电陶瓷上的应力更均匀。这可能更有效地利用压电陶瓷的压电性能,从而可能同时提高后驱动块和前驱动块的振幅。zzz 如果压电陶瓷不居中于波节会怎样?
这可以用有限元分析建模,其中每片压电陶瓷由一系列同心的相配圆环组成。然后根据每个圆环的静态和动态应力调整其压电性能。
形状 — 对带宽的影响
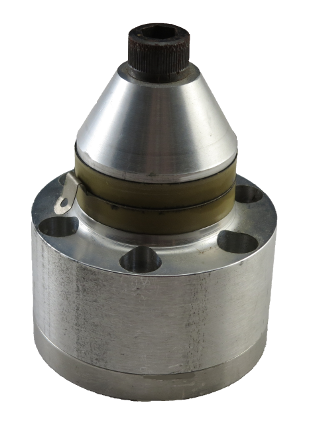
后驱动块通常为圆柱形,其外露端面与压电陶瓷表面平行。然而,Puskas[1](第 5、6 页)指出,使用锥形后驱动块可以使阻抗曲线变平,从而增大换能器的带宽(降低品质因数 Q)。对其他性能参数的影响尚不清楚。
带宽与超声叠堆中储存的能量成反比。锥形后驱动块用于清洗槽换能器(图 26)。这些换能器直接连接到清洗槽上(即直接连接到负载),因此超声叠堆只包含换能器本身。这样,系统的全部储能基本上都局限于换能器内部(忽略清洗槽本身的影响)。相比之下,许多其他应用(例如塑料焊接)会在超声叠堆中加入变幅杆和增幅杆。这些附加的谐振器显著增大了系统的储能。在换能器储能只占总量较小比例的这类系统中,锥形后驱动块对增大带宽的效果可能较差。
|
|
|
尺寸
后驱动块必须有足够的厚度(刚度),以便在整个压电陶瓷叠堆上施加合理均匀的预应力。当叠堆螺栓为内六角圆柱头螺钉且后驱动块为垫圈形(非锥形)时,一个粗略的经验法则是:钢后驱动块的厚度至少应为压电陶瓷直径的 45%。对于其他后驱动块材料,最小厚度可以大致按其杨氏模量成反比调整。例如,铝的杨氏模量约为钢的 1/3,因此铝后驱动块的最小长度应约为钢的三倍。
(上述厚度假定叠堆螺栓为标准内六角圆柱头螺钉,其头部直径有限。如果用头部更大的螺栓或配大直径螺母的螺柱替代内六角圆柱头螺钉,预应力将更均匀地沿径向分布在压电陶瓷上(即外缘处应力更好)。这时可以使用更薄的后驱动块。)
后驱动块的直径必须至少与压电陶瓷直径一样大。不过,更大的直径可能有利。为什么?见 zzz
后驱动块可以为叠堆螺栓头部锪孔,以缩短换能器的总长度,或者允许使用标准长度的叠堆螺栓。然而,锪孔会在一定程度上降低压电陶瓷上预应力的均匀性。
前驱动块
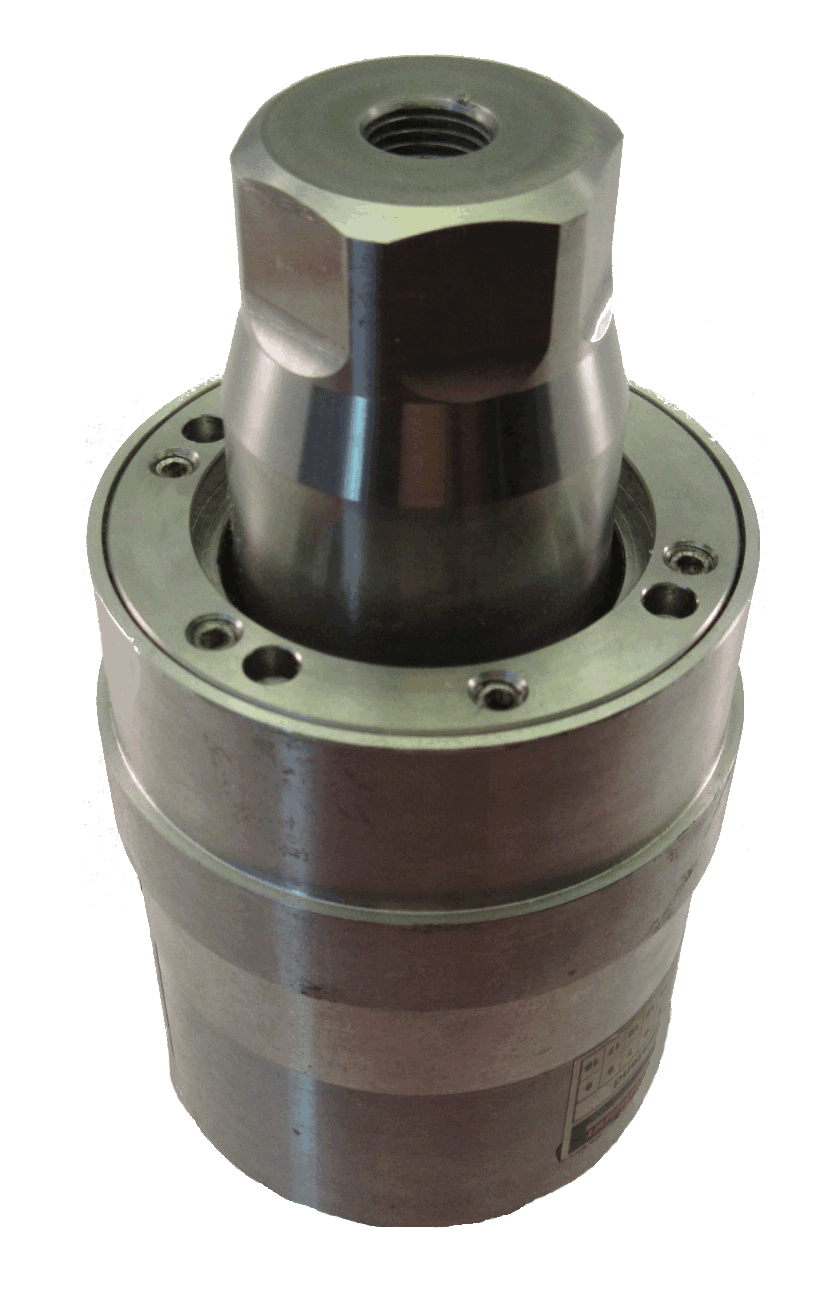
前驱动块将换能器的超声能量传递给增幅杆、变幅杆或探头。前驱动块通常带有用于连接外壳的安装法兰,并可能带有用于强制风冷的冷却孔。(参见冷却。)
除清洗槽换能器外,前驱动块都要有将其拧紧到增幅杆或探头的结构(通常为扳手平面或销扳手孔)。虽然销扳手孔的加工成本可能更低,但扳手平面更受青睐,因为扳手操作造成的磨损更小。此外,销扳手孔可能不适合小直径前驱动块(例如外科换能器)。
|
|
|
材料
与后驱动块相比,前驱动块材料通常密度较低,以获得最大的输出振幅(由于波节两侧线动量守恒)。下表列出了常用或建议的前驱动块材料的性能。(为便于比较,还列出了不锈钢(常用的后驱动块材料)和 PZT 压电陶瓷的性能。)
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
注释 —
- 表中所列压电陶瓷的屈服强度实际是抗拉强度。不过,假定抗拉强度与屈服强度近似相等,正如大多数压电陶瓷的情形。
- 屈服强度为静态试验值。压电陶瓷的动态强度要低得多(PZT‑4 为 24 MPa;PZT‑8 为 34 MPa)。
钛
表中显示,钛具有高屈服强度和高疲劳强度。然而,其导热性能相对较差,因此不能很好地导出压电陶瓷的热量。
铝
铝的密度相对较低(可获得最高振幅),导热性能良好。铝(以及镁)的一个缺点是前部螺纹(增幅杆或变幅杆螺柱旋合处)可能因反复拧紧而更快磨损。因此,有些设计采用永久安装在前驱动块中的螺柱,而不是装在相配的增幅杆中。
镁
镁(由 Waanders 建议,第 44 页)是所列材料中密度最低的,因此能产生最高的振幅。然而,其热导率不如铝。它的屈服强度和疲劳强度也最低。这两个强度问题都可以通过使用全长叠堆螺栓来缓解:螺栓拧入嵌装在前驱动块端面内的螺母中。叠堆螺栓随后伸出前驱动块端面之外,以便连接增幅杆或变幅杆。然而,叠堆螺栓的额外长度可能引入不希望的叠堆螺栓模态。
多材料组合
与钛相比,铝和镁的疲劳强度相对较低。这可能导致疲劳失效,特别是在叠堆螺栓与前驱动块旋合的螺纹处。另一方面,这些材料密度低,因此输出振幅可以比钛更高。这些材料的导热性能也更好。一种折中方案是采用两段式前驱动块 — 例如,与压电陶瓷相配的铝制基座段(外径可带轮廓的垫圈形件)和随后的钛制鼻部输出段。叠堆螺栓穿过基座段的通孔,与钛鼻部段的螺纹旋合,从而将基座段压紧在压电陶瓷与鼻部段之间。这种方法避免了基座段可能发生的螺纹疲劳失效,同时保留了铝或镁基座段的优点。材料和加工成本也可能低于全钛前驱动块。这需要更长的叠堆螺栓,这可能有利也可能不利。Branson 在其 10 kHz 金属焊接机中就采用了这种设计。
此外,还可以缩短前驱动块长度,这在某些情况下可能是一个优点(例如用于更短的医用手机)。当基座段为低模量材料(例如铝)而鼻部段为高密度材料(例如钛或钢)时就会出现这种情况。由于所得前驱动块的刚度低于单独用鼻部材料制造的前驱动块,因此必须缩短前驱动块长度才能使换能器调谐。
镀覆
铝和镁通常需要镀覆,为了外观或耐蚀性。镀层包括阳极氧化、软镍和铬。
螺纹旋合(中心螺栓设计)
螺纹旋合长度应足以防止螺栓螺纹或前驱动块螺纹滑牙。螺纹旋合不应过长,因为螺纹可能是功率损耗的重要来源,特别是当螺纹靠近波节时。
叠堆螺栓
以下内容专门针对采用中心叠堆螺栓的换能器,但适用于任何向压电陶瓷施加预应力的构件。
期望的特性
低轴向刚度
当螺栓相对于压电陶瓷具有较低的刚度时,机电耦合 \( \kappa_2 \) 将达到最大,因为此时压电陶瓷能够相对自由地膨胀而不受螺栓阻碍。使用长螺栓以及减小螺栓杆部(非螺纹段)的直径可以实现低螺栓刚度。(例如,见图 5a 的换能器。通过使用杆部直径减小的螺栓,螺纹直径可以保持较大,以承受螺栓的预应力拉伸载荷。)使用杨氏模量较低的材料(例如钛或铍铜而非钢)也可以降低螺栓刚度。
这些结论可以从调整后的耦合系数 \( \kappa_2 \) 的公式看出 —
\begin{align} \label{eq:10099a} {\kappa_2} &= \frac{1} { \sqrt{ \left({\Large\frac{1}{{\kappa_1}^2}} -1 \right) \left({\Large\frac{Y_b \, A_b \, / \, L_b}{Y_c \, A_c \, / \, (n \, L_c)}} +1\right) +1 } } \end{align}
式中 —
| \( \kappa_2 \) | = 有叠堆螺栓时的机电耦合系数 |
| \( \kappa_1 \) | = 无叠堆螺栓时的机电耦合系数 |
| \( Y_b \) | = 螺栓的杨氏模量 |
| \( A_b \) | = 螺栓杆部的横截面积 |
| \( L_b \) | = 螺栓杆部的自由长度 |
| \( Y_c \) | = 压电陶瓷的杨氏模量 |
| \( A_c \) | = 压电陶瓷的横截面积(即单片压电陶瓷平端面的面积) |
| \( L_c \) | = 单片压电陶瓷的长度(高度) |
| \( n \) | = 压电陶瓷片数 |
上述公式的推导表明,\( \kappa_1 \) 只取决于压电陶瓷的性能,而不取决于压电陶瓷片数或其他参数 —
\begin{align} \label{eq:10099b} {\kappa_1}^2 &= \frac{1}{{\left(\Large\frac{\varepsilon}{Y}\right) } \left(\Large\frac{1}{d_{33}} \right)^2 +1} \end{align}
式中 —
| \( Y \) | = 压电陶瓷的杨氏模量 |
| \( \varepsilon \) | = 压电陶瓷电容率 [v/m] |
| \( d_{33} \) | = 压电应变常数 [m/v];电荷常数 [Coulonb/N] |
公式 \eqref{eq:10099a} 表明,当螺栓面积趋于零(即无螺栓)时,调整后的机电耦合系数 \( \kappa_2 \) 就收敛于未调整的机电耦合系数 \( \kappa_1 \)。当然,在实践中,螺栓必须保留足够的面积来施加并维持压电陶瓷所需的预应力。
注:公式 \eqref{eq:10099a} 适用于压电陶瓷与相邻螺栓段位移相等的情形。在静态条件下,当压电陶瓷和螺栓在刚性砧座之间同时受压时会出现这种情形。一般而言,在动态运行中这并不精确成立。尽管如此,公式 \eqref{eq:10099a} 仍能指示总体趋势。关于机电耦合系数的进一步讨论另见他处。
图 28 显示了螺栓面积对耦合系数的影响。
|
|
|
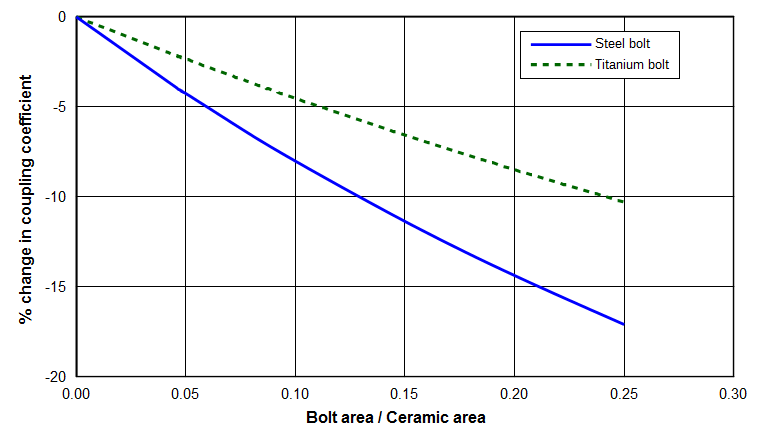
考虑图 1 的换能器。叠堆螺栓直径为 12.7 mm(面积 = 127 mm2),压电陶瓷外径为 50.8 mm,内径为 20.3 mm(净面积 = 1703 mm2)。螺栓面积与压电陶瓷面积之比为 0.074。由图 28,钢螺栓的存在使耦合系数比无螺栓换能器降低 6.1%。其他一些叠堆螺栓参数示于下表。请注意,Ø12.7 mm 钢螺栓比 Ø9.5 mm 钛螺栓(降低 2.0%)差三倍。然而在实际上,这要求 Ø9.5 mm 钛螺栓能够承受相应的静态和超声应力。当然,钛螺栓比钢螺栓更贵,因此钛带来的性能提升可能不划算。
|
|||||||||||||||
|
与前驱动块刚度相匹配
换能器振动时前驱动块会伸长;同样,螺栓螺纹也会伸长。然而,当前驱动块材料与螺栓材料不同时,各自适宜的伸长量并不相同。例如,钢螺栓的螺纹伸长量往往只有与之相配的铝前驱动块内螺纹的 1/3,因为钢的杨氏模量高三倍。这种不匹配会在螺纹配合处因滑动摩擦而发热;还会在前驱动块螺纹中产生不希望的应力,可能导致前驱动块疲劳失效。使用杨氏模量较低的螺栓材料(例如钛),或在螺纹区对螺栓锪孔以降低其刚度(如 Branson 在其 500/900 系列换能器中所做的),都可以减轻这个问题。
热膨胀系数相匹配
当换能器在高温下工作时(无论是由于大功率输出时的损耗还是高温环境),叠堆螺栓和压电陶瓷都会膨胀。压电陶瓷的热膨胀系数非常低(通常约 1.7 x 10⁻⁶/°C)。钛螺栓和碳钢螺栓的相应值分别为 8.6 x 10⁻⁶/°C 和 12.3 x 10⁻⁶/°C。(所引钢螺栓的材料为 4140,取自 Unbrako,第 70 页。)
请注意,每个部件的实际膨胀量还取决于其温度。由于大部分热量在压电陶瓷内部产生,压电陶瓷的温度会高于螺栓。因此,压电陶瓷与螺栓之间的膨胀差不会像仅从热膨胀系数推测的那么大。尽管如此,螺栓的膨胀量仍很可能大于压电陶瓷,因此压电陶瓷上的室温压缩预应力至少会有所降低。在高占空比下尤其如此,因为此时整个换能器叠堆的温度会趋于一致。
为解决这个问题,Scarpa 专利 3,140,859 在螺栓头部下方使用了碟形弹簧(图 29,第 10 页;权利要求 15,第 15 页)。如果设计得当,这类弹簧可以在相当宽的挠度范围内施加恒定的力。因此,即使叠堆螺栓膨胀,碟形弹簧仍能继续向压电陶瓷施加均匀的预载。为了在受限于后驱动块直径的同时提供足够的预载力,可能需要多片叠放的碟形弹簧。这种布置(即使单片碟簧)可能在碟簧界面处产生过多的摩擦热。
|
|
|
高疲劳强度
除了超声应力之外,螺栓还因压电陶瓷预载而承受很高的静应力。这种高拉伸应力会降低螺栓允许的超声应力(例如,根据 Goodman 或 Gerber 失效准则)。zzz 举例。因此,标称(无载)疲劳强度必须很高,以容纳附加的静态预应力。
高屈服强度
高强度材料允许在给定静态预应力载荷下采用更小的螺栓直径。更小的螺栓直径允许更小的压电陶瓷内径。因此,如果保持压电陶瓷外径不变,就可以使用更多的压电陶瓷材料;或者,如果保持压电陶瓷体积不变,就可以采用更小的压电陶瓷外径。更小直径的螺栓还能增大机电耦合(见上文)。
最佳材料
不考虑成本的话,钛(如 Ti-6Al-4V)最能满足上述要求。(SPS 可提供钛螺栓。参见 TITAN Titanium Fasteners 和 TITAN Titanium Fasteners for High Performance Racing。)为降低材料和加工成本,可以采用钛螺柱(无螺栓头)与后驱动块处的钢螺母相配。
长度
理想情况下,叠堆螺栓应尽可能长。这有两个优点。
- 机电耦合更好。长叠堆螺栓降低了叠堆螺栓相对于压电陶瓷的刚度。(最佳情况是刚度为零的螺栓。见上文。)
- 压电陶瓷预应力更均匀。使用长螺栓时,预应力的作用点离压电陶瓷更远。这使预应力在压电陶瓷直径上更均匀。对于直径较大的压电陶瓷这一点更为重要,因为其外缘可能支撑不足。
遗憾的是,长螺栓的一个问题是,它们更可能在主模态附近出现不希望的二次(弯曲或纵向)模态。这类模态会导致高损耗、压电陶瓷或前驱动块损坏,或者螺栓疲劳失效。DeAngelis(第 20 页)建议,干式叠堆的频率间隔为 10%,胶接叠堆为 20%。
如果螺栓足够长,它可以拧入前驱动块的前端。在这个波腹区域应变较低,因此疲劳失效的风险降低。螺栓的螺纹端甚至可以伸出前驱动块端面之外(即替代螺柱),以便连接增幅杆或探头。(参见 Hulst 的设计,图 5a。)对于这种设计,螺栓必须牢固地固定在前驱动块上(例如用合适的螺纹锁固剂),使其在拧紧增幅杆时不会松动。
如果用 loc-tite 锁固,就无法再重新施加扭矩。
如果螺栓按精确设计(依 Hulst),则螺栓将与换能器具有相同的谐振频率,并且不会对换能器施加任何附加应力。
注:Hampton[1] - 螺栓的拉伸量应至少为预期振幅的 10 倍。
头部直径
为了向压电陶瓷施加合理均匀的预应力,头部直径应占压电陶瓷直径的可观比例。在这种情况下,使用配独立螺母的螺柱可能更可取。参见图 9 及相关讨论。
螺纹
在给定螺栓直径可选的螺距中,一般优选细牙螺距。
电气绝缘
必须保护压电陶瓷免受电弧放电以及潮气(会助长电弧放电)的影响。因此,要在暴露的压电陶瓷和电极表面涂覆敷形涂层。这必须在装配后进行,以使所得涂层连续不间断(即所有缝隙,特别是压电陶瓷与电极之间的缝隙都被完全密封)。
除了高电气绝缘性和防潮性之外,涂层在超声振动下的机械损耗应较低。因此,涂层厚度应很小。此外,在预期的压电陶瓷工作温度或环境温度(例如高压灭菌)下,涂层的性能不应退化。已使用过的涂层很多,包括漆包线漆(例如 Conap)、硅喷剂等。
中心螺栓设计的一个问题是,装配后无法方便地对压电陶瓷和电极的内侧表面进行涂覆。由于这些表面没有绝缘,如果中心孔用含有任何潮气的空气冷却,就可能发生电弧放电。
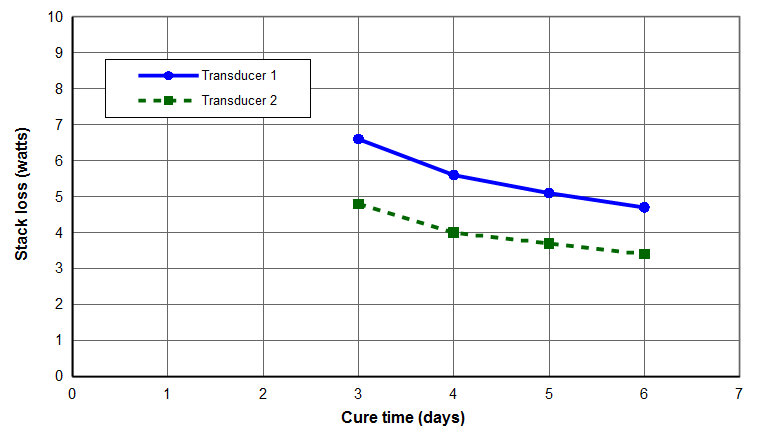
某些涂层(如 Conap)可能需要数天才能完全固化。在此期间,涂层的机械超声损耗会逐渐降低。例如,图 30 显示了两台名义上相同的 40 kHz 换能器的固化数据(Culp[0])。因此,损耗测试应推迟到涂层完全固化后再进行。
|
|
|
电气隔离
在某些情况下,压电叠堆必须与换能器的其余部分电气隔离。此时,可以在前驱动块与压电陶瓷叠堆之间以及后驱动块与压电陶瓷叠堆之间各放置一个薄绝缘垫片。常用 Macor®(一种可加工陶瓷)。虽然也可以考虑 Mylar 垫片,但它们在载荷下容易蠕变(Dukane[1],第 13 页),从而使初始静态预载随时间降低。
外壳
在两种情况下需要外壳 —
- 保护使用者免受换能器中高电压和大电流的伤害。(在使用者不会接触的场合不需要外壳 — 例如图 26 那种连接到封闭清洗槽上的换能器。)
- 提供支撑换能器的方法。例如,外壳可能夹紧在塑料焊接机架中,也可能是手持式医疗设备的一部分。在这种情况下,安装必须提供一定的刚度,使换能器主体在所受载荷下不会发生过大的挠曲(轴向或横向)。
外壳必须与换能器主体声学隔离,使外壳不会发生明显振动。否则,超声能量将传递到外壳上。
机械配合
换能器的所有零件都必须精心处理或加工,以保证适当的配合。这将确保机械摩擦损耗最小,并使最大能量传递到负载。
叠堆螺栓螺纹
叠堆螺栓拧入前驱动块。两位研究者指出,加工和配合良好的螺纹很重要。
- Neppias — "[换能器的] 机械电阻 R* 由以下部分组成:材料内部损耗;接触表面处的损耗;以及螺纹中的摩擦阻尼。最后一项是迄今最重要的。"(第 298 页)
"螺纹中的动态摩擦损耗构成了系统机械阻尼的大部分,因此需要配合良好的螺纹。"(第 301 页) - Maropis — Jones 专利。方牙螺纹。zzz
平面度、平行度与表面光洁度
所有配合表面都应具有高平面度。所需的平面度最好能在加工过程中基本达到。不过,建议进行最终研磨(手工或机器)。Prokic[1](第 6-5 页)建议在只产生平面(X-Y)运动的研磨机上使用 600 粒度(或更细)的抛光纸。每片压电陶瓷的每一面应轻压研磨 5-10 秒。前驱动块和后驱动块可在自重下研磨。(注 — 手工研磨需要极其小心,以免因研磨压力不均而使表面变凸。)
Harwood 专利 5,798,599(第 1 页,第 32 行)要求平面度在每英寸两个牛顿环以内,表面光洁度在 8 微英寸粗糙度高度以内,两者合在一起通常需要研磨才能达到。
压电陶瓷的端面必须高度平行。
如果无法以其他方式达到足够的平面度、平行度或表面光洁度,一些研究者建议在每个界面处放置导电金属垫片。这种垫片应相对较软(以便流入任何空隙)且不易氧化。建议的材料包括软镍(Branson 专利 3,066,232,第 3 页)和全软态铝牌号 EC‑0、1100‑0 和 3303‑0(Harwood 专利 5,798,599,第 4 页,第 12 行),典型厚度为 0.12 mm。即使在满足上述要求的情况下,Harwood 专利 5,798,599(第 6 页,第 9 行)也表明软金属垫片仍能带来可观的性能改善。下表显示了 Harwood 对两组各十台 40 kHz 换能器(分别带和不带金属垫片)测试的结果。每台换能器有两片压电陶瓷;带金属垫片的换能器有五片金属垫片。
|
||||||||||||||||||||||||
|
Harwood 指出,即使对于表面未经过高度抛光的换能器,垫片也同样有效 — 这类换能器的性能与上表相比“并没有明显更差”。
也有人建议使用填银环氧树脂。(参见 Jones[1],第 15 页。)然而,要获得始终均匀的树脂厚度可能很困难。这也使装配过程复杂化。
装配
所有部件都应在装配前立即进行超声清洗。
叠堆对中
装配时应使用对中夹具,以确保所有零件相对于前驱动块居中。这可以用一个带电极让位开口的机加工塑料套筒来实现。套筒的内径仅略大于压电陶瓷叠堆。将套筒滑套到后驱动块和压电陶瓷叠堆上之后,以一个参考面(例如前驱动块的安装法兰)定位,然后拧紧叠堆螺栓。随后取下套筒。
另一种方法是使用内塑料套筒。其外径仅略小于压电陶瓷内径,而内径仅略大于叠堆螺栓直径。套筒长度略大于压电陶瓷叠堆高度,使套筒两端嵌入前、后驱动块中浅的对中锪孔内。装配后该套筒留在原位,兼作绝缘体,防止电极与叠堆螺栓之间发生电弧放电。从这一点看,它可能优于上一段所述的方法。
防转
拧紧叠堆螺栓时,必须固定前、后驱动块,以防止压电陶瓷承受扭转应力,并防止电极引耳转离原位。
换能器失效模式
以下是换能器的常见失效模式。
压电陶瓷过热
随着压电陶瓷温度升高,压电陶瓷的机电性能会发生变化,通常是非线性的。这会改变换能器的性能。例如,见图 31。如果温度不太高,这种变化可能是可逆的;否则,变化将是永久性的。
|
|
|
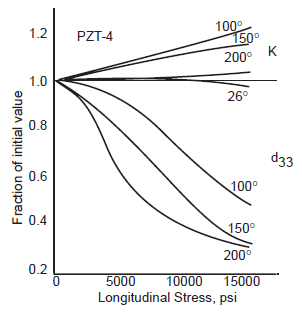
虽然最高温度常常简单地规定为居里温度的某个百分比(例如 50% - Waanders,第 6 页),但这是一条非常不精确的准则。例如,"材料的温度限值会随持续运行或暴露时间的增长而降低。"(Vernitron,第 14 页)图 7a 和图 31 表明,为了使 \( d_{33} \) 不低于某一数值,在更高温度下工作时必须降低预应力。例如,如果 \( d_{33} \) 必须保持在其无应力值的至少 70%,那么图 7a 表明,在 100°C 下工作允许的预应力约为 72 MPa,而在 200°C 下工作允许的预应力仅约为 32 MPa。
温度方面的问题分为两类 —
- 压电陶瓷的性能可能发生永久性改变。
- 换能器的性能(例如振幅)可能随温度升高而变化,无论这些变化在换能器冷却后最终是否可逆。因此,在换能器冷却状态下成功的应用,在换能器温度升高后可能不再成功。
|
|||||||||||||||||||||||||||||||||||||||||||||
|
表格注释 —
- Prokic[1] — 建议 PZT8 最好限制在 60°C,但无论如何连续(重载)运行不要超过 90°C。"如果运行中的压电陶瓷温度达到 150°C 至 180° 之间,换能器效率将显著下降。"
- Stapla Ultrasonics[1] — "如果工作温度升高到 60°C 以上,换能器的功能将受到严重影响。"
- Bromfield[2] — "还测量了端部质量块的温度,并限制最高为 600°C,以避免损坏压电环。" 这显然是一处笔误(应为“60°C”)。在 Bromfield 的欧洲专利(Bromfield[3])中表述是正确的。
- 凡压电陶瓷类型“未注明”的,通常都是 PZT4,或者在功率应用中更常见的是 PZT8。
电弧放电
如果压电陶瓷电压足够高,或者存在导电通路,压电陶瓷就可能发生电弧放电。此外,高压电陶瓷电压会导致高损耗(非线性);通常将损耗角正切限制在 0.04。参见 Butler[1] 的文章。
|
|
|
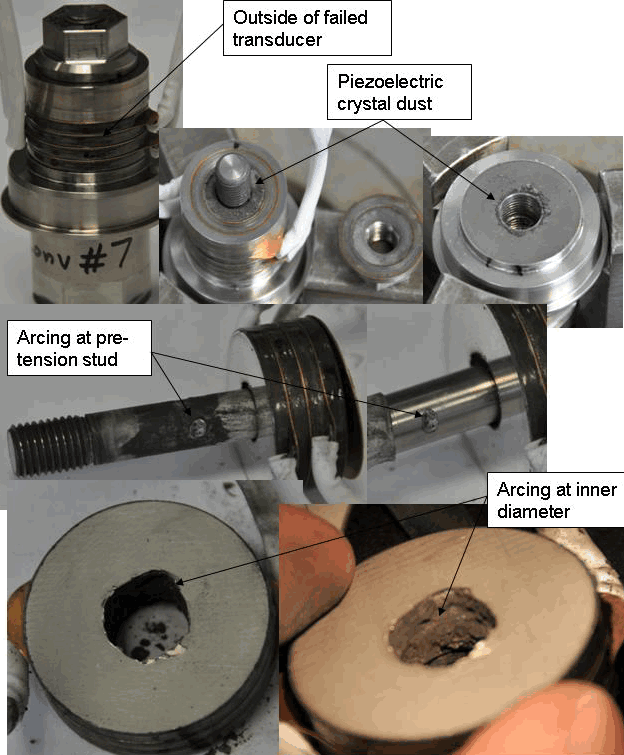
叠堆螺栓失效
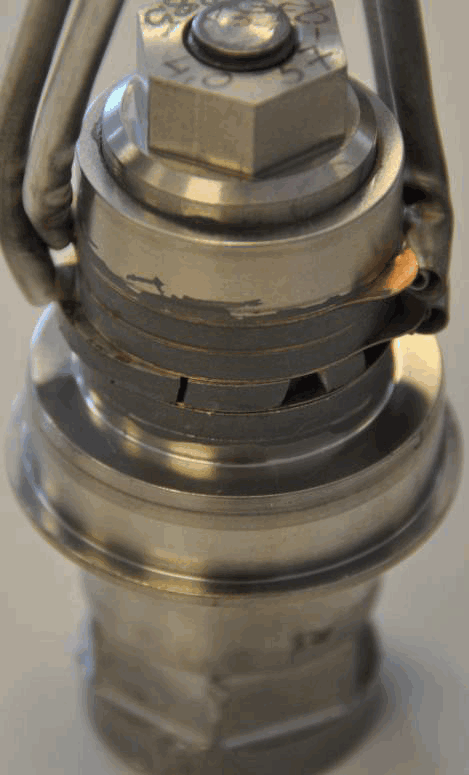
压电陶瓷移位或开裂
压电陶瓷移位或开裂通常发生在叠堆存在某种不平衡,或叠堆受到某种冲击载荷(例如锤击金属嵌件)时。
作为不平衡问题的一个例子,图 33 显示了一台 Branson 金属焊接设备(依 Shoh[2])。最初的原型为 10 kHz,配 Ø76 mm 压电陶瓷。尽管对叠堆螺栓施加了巨大的扭矩(1m 扳手 + 1m 加长杆 + 2 人),压电陶瓷仍反复因滑移和开裂而失效。这是由变幅杆的不平衡引起的:焊接端头(零件 40)偏离叠堆中心线,从而在叠堆中引起弯曲波。最初的解决办法是在变幅杆的另一侧(顶部)插入一个塞子,以平衡偏置焊接端头的重量。(Culp)
|
||||||||||
|
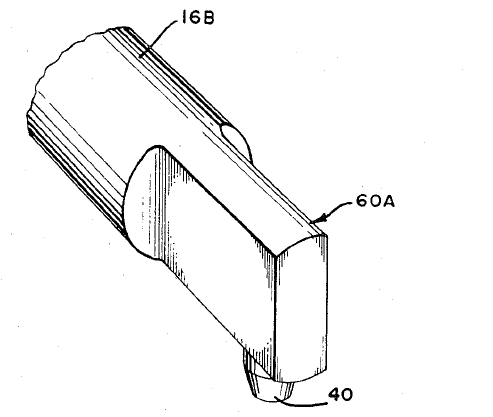
不平衡问题也出现在带轮廓的变幅杆和弯曲的医用探头中。带轮廓变幅杆的不平衡可以通过移动轮廓位置或减小轮廓深度来降低。弯曲医用探头的不平衡可以通过改变弯曲半径的大小或位置来改善。
|
|
|
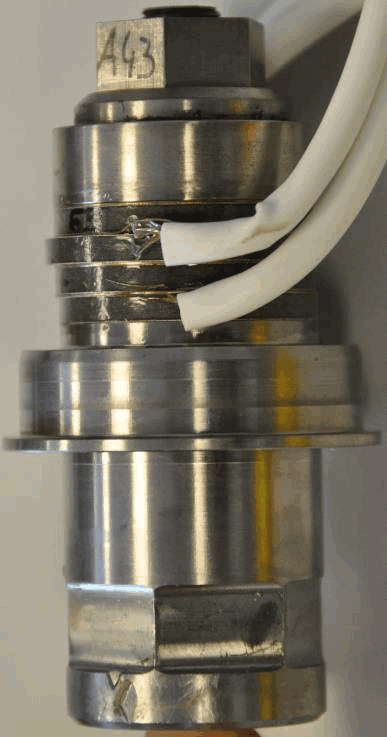
如果在压电陶瓷和电极上使用适当的镀层,可以减轻压电陶瓷移位的问题。装配后(并可能经过一段磨合期),压电陶瓷和电极会通过扩散结合成为 zzz 整体叠堆。(见上文。)这样,各片压电陶瓷就不会单独移位;要移位就必须整个叠堆一起移位。
|
|
|
电极引耳或引线疲劳
原型设计测试
损耗测试
换能器损耗有两个分量 — 电损耗和机械损耗。最好能将两者区分开来,以便分别将其最小化。
电损耗
电损耗主要是介质损耗,尽管也存在一定的压电陶瓷电阻损耗。在设计良好、装配良好的换能器中,正是这些损耗导致压电陶瓷发热。
电损耗可以用两种方法确定。
- 对单台换能器,驱动时每对压电陶瓷的电压相位相差 180°(即当一片压电陶瓷上的电压为正时,相邻压电陶瓷上的电压为负,反之亦然)。Krueger[1](附录 A,第 8 页)使用了这种方法。
- 将两台名义上相同的换能器按图 38 所示装配。在这种情况下,两台换能器由同一电源同相同时驱动(而不是将测试换能器连接到负载)。
两种方法中,驱动频率均为正常工作频率。
在第一种方法中,每对压电陶瓷试图同时膨胀或收缩。在第二种方法中,两台换能器试图同时膨胀或收缩。两种方法中,由此产生的对抗力都阻止换能器振动。这样就去除了所有机械(振动)损耗,只剩下电损耗。(第二种方法中是两台换能器的电损耗。)
注 — 第二种方法在物理上更复杂,并且可能需要调整电源,以补偿两台换能器(而非单台)的电容。
当评估不同制造商的压电陶瓷时,这种测试会很有用,前提是压电陶瓷在其他方面按相同的机械规格制备(平面度、平行度、光洁度等)。它还可以帮助确定是否存在损耗突然开始增大的驱动水平。除短时脉冲外,驱动水平应保持在这一临界限值以下。
机械损耗
机械损耗来自各部件的应变以及界面处的摩擦(压电陶瓷端面、螺栓螺纹等处)。这些损耗可以通过在带载功率下运行换能器(见功率加载测试),然后减去上面确定的电损耗来确定。
测得的机械损耗可用于考察改变表面光洁度、压电陶瓷绝缘材料、螺纹位置和规格等的影响。
功率(加载)测试
换能器能够输出的功率在很大程度上取决于将压电陶瓷温度维持在可接受水平的能力。对于给定的设计,这意味着必须通过传导和对流带走压电陶瓷的热量。随着输出功率增大,压电陶瓷中耗散的功率也会增大。因此,在低功率下传导可能就够,但在较高功率下必须依靠对流。在更高的功率下,对流可能也不足够,这时就必须降低占空比(即换能器的标称功率必须降额)。
必须逐级对换能器加载,以确定其功率处理能力。加载步骤如下 —
- 在外壳上加工一条纵向槽,透过它可以看到压电陶瓷。用透明塑料膜盖住这条槽,以防止冷却空气外泄。这条槽将用于用红外测温仪测量压电陶瓷温度。
- 规定 —
- 可接受的压电陶瓷最高温度。(受预应力影响 - 见 zzz。)
- 占空比小于 100% 时的“开启时间”。开启时间取决于预期应用。例如,对于超声塑料焊接,开启时间可能规定为 2 秒。对于超声医疗设备,开启时间可能长得多。(zzz 平均值还是最大值?)
- 为随后的一系列测试设定空气流量。
- 从 100% 占空比(即连续超声)开始。
- 调节负载以达到规定的输入功率(通常用功率计测量)。
- 保持超声运行,直到压电陶瓷温度稳定。温度应在温度最高的压电陶瓷处测量(通常是最靠近波节的压电陶瓷)。
- 如果稳定温度低于可接受的最高温度,则记录数据并增大负载(即增大功率)。重复步骤 5 和 6。
- 如果稳定温度超过可接受的最高温度,则降低占空比(即在保持“开启时间”不变的情况下增大“关闭时间”)。重复步骤 5 和 6。
- 在不断增大的负载下重复步骤 5 和 6,直到达到预期的最大功率或预期的最低占空比。
zzz 监测振幅?
上述步骤应对若干台充分老化的换能器重复进行,以便确定平均值。下图显示了一台 15 kHz 换能器(设计与图 1 类似)的加载测试结果。
|
|
|
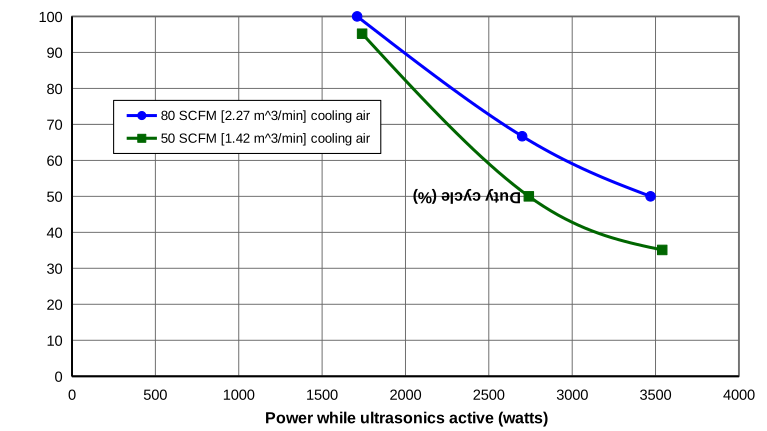
(注:SCFM = 标准立方英尺/分钟。)
因此,在空气流量足够的情况下,该换能器可以以 100% 占空比(即连续超声)运行至约 1700 W。对于高于 1700 W 的任何功率,都必须降低占空比以维持压电陶瓷温度。在 3500 W 时,80 SCFM 下占空比必须降至 50%,50 SCFM 下降至 35% — 即换能器必须相对于连续超声运行降额使用。因此,列出一台换能器的额定功率时必须规定三个参数 — 1) 功率输出,2) 冷却流体(通常为空气)及流量,3) 占空比。
这台 15 kHz 换能器的压电陶瓷总体积为 98 cm3。于是图 36 的曲线可以归一化,给出功率密度(单位压电陶瓷体积的瓦数)。
|
|
|
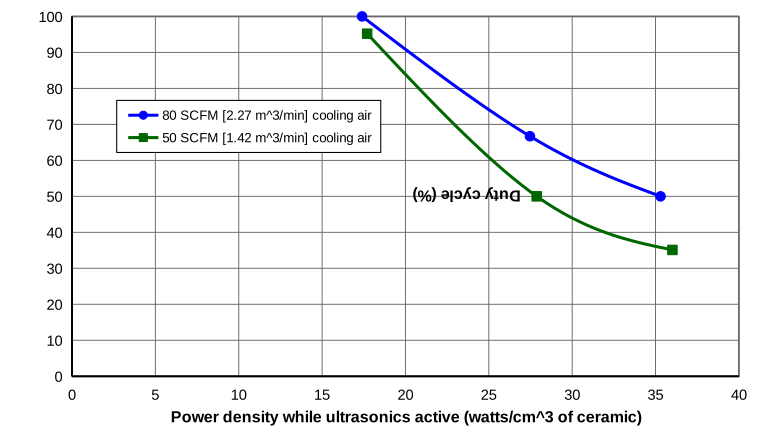
于是,在空气流量足够的情况下,该换能器可以连续超声运行至约 17 W/cm3(压电陶瓷),或在 50% 占空比、80 SCFM 下达到 35 W/cm3(压电陶瓷)。除以 kHz 频率分别得到 1.2 (W/cm3)/kHz 和 2.3 (W/cm3)/kHz。这些数值与表 10 中压电陶瓷偏置的换能器的数值一致。
加载方法
为了确定换能器的功率处理能力,必须对其加载,使其在压电陶瓷温度稳定之前维持合理稳定的功率水平。常用的方法有两种。
水负载
水负载时,换能器连接到增幅杆和变幅杆(通常为钟形变幅杆)。然后将变幅杆浸入水中,直到达到所需功率。变幅杆应至少浸入 15 mm,以避免变幅杆端面周围涌水引起的功率波动。可能需要更换增幅杆以达到所需的工作条件。测试期间,功率可能随换能器振幅的漂移而有些变化。(这种漂移是由压电陶瓷发热和频率漂移引起的,并取决于电源的补偿能力。)不过,通过改变变幅杆的浸入深度可以很容易地调节功率。
电负载
电负载时,测试换能器由一台连接到电源的驱动换能器驱动。可以使用中间增幅杆对测试换能器进行粗略的振幅调节。在某些情况下,即使增幅杆增益只有 1:1,也可能需要它来稳定系统。测试换能器的端子连接到可变电负载(例如大功率电阻器)或电子负载。功率计测量输出到负载的功率。(这一功率测量不包括测试换能器内部耗散的任何功率。因此,如果这台换能器用于实际应用而非本测试情形,那么这一测得的功率将代表换能器的输入功率(即用功率计测得的值)。)图 38 显示了该装置(参照 Hampton[1],第 58 页)。
|
|
|
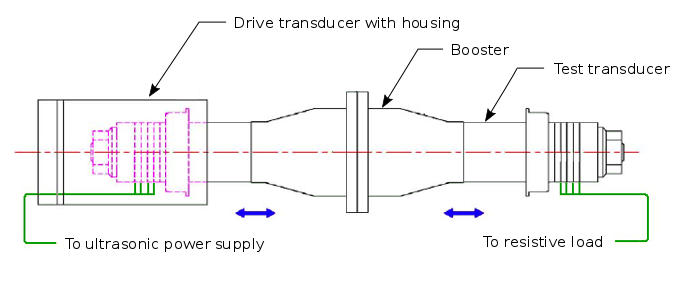
对于这种装置,驱动换能器和测试换能器应具有相同的标称频率。不过,测试换能器的设计可以与驱动换能器完全不同。这样,一台新的换能器设计就可以由现成的换能器和电源来驱动。于是,测试换能器的功率特性可以独立评估,并与其新电源的开发并行进行。
电弧放电测试
对不平衡变幅杆的敏感性
性能
振幅
工业应用(例如塑料焊接、金属焊接)中典型的 20 kHz 半波长换能器,其空载输出振幅在 5 到 10 微米(峰值)范围内。在电源设计得当的情况下,这一空载振幅在带载时也能基本维持。
|
||||||||||||||||||||||||||||
|
Piezoelectric transducer design (preliminary)
Contents
- Overview
- Notation
- Langevin transducer
- Prestress designs
- Components
- Mechanical fits
- Assembly
- Transducer failure modes
- Testing prototype designs
- Performance
- Overcoming power limitations
- Appendices
- Appendix A: Comparison of 33 and 31 piezoceramic operation
- Appendix B: Manufacturer's piezoelectric cross-reference
- Appendix C: Method for applying prestress
- Appendix D: Piezoceramic dimensional specifications
- Appendix E: Piezoceramic electromechanical specifications
- Appendix F: Mechanical fits
- Appendix G: Understanding piezoelectric constants
- Appendix H: Effect of stack bolt on electromechanical coupling coefficient
- Appendix I: Resonance packet (pair)
- Appendix J: Comparison — series resonance and parallel resonance
- Figures
- Figure 1. 20 kHz industrial transducer with six piezoceramics (33 mode)
- Figure 2. Piezoelectric transducer components (center bolt design, 33 mode)
- Figure 3. Transducer performance (from FEA)
- Figure 4. Peripheral shell design
- Figure 5. 20 kHz transducer test for prestress
- Figure 5a. Transducer design
- Figure 5b. Damping resistance Z and frequency fs versus prestress T0
- Figure 6. Impedance versus current for various stack prestress
- Figure 7. Impedance at 300 ma — optimized piezoceramic prestress
- Figure 7a. Effect of prestress and temperature on d33 for PZT4 piezoceramic
- Figure 8. Pressure distribution across transducer piezoceramics at back-driver/piezoceramic interface
- Figure 9. Transducer design for improved prestress uniformity
- Figure 10. Effect of electric field strength on piezoceramic \( tan\delta \)
- Figure 11. Effect of electric field strength on piezoceramic permittivity
- Figure 12. Effect of static stress on \( d_{33} \)
- Figure 13. Transducer with (a) centered piezoceramic, (b) moderate piezoceramic offset, (c) high piezoceramic offset
- Figure 14. Effect of piezoceramic offset on transducer amplitude
- Figure 15. Effect of piezoceramic length and placement on \( \kappa_{eff}^2 \)
- Figure 16. Effect of piezoceramic length and placement on \( Q_{eff} \, * \, \kappa_{eff}^2 \)
- Figure 17. Arrangement to measure piezoceramic voltages
- Figure 18. Effect of piezoceramic location on piezoceramic voltage
- Figure 19. 120 kHz transducer — cross section in vicinity of piezoceramics
- Figure 20. Electrode with tangential wire
- Figure 21. Transducer with extended electrode disks
- Figure 22. Serpentine electrodes
- Figure 23. 55 kHz transducer — 6 piezoceramics, 2 serpentine electrodes
- Figure 24. Panel of photochemical etched electrodes
- Figure 25. —
- Figure 26. Cleaning transducer with conical back driver
- Figure 27. 20 kHz transducer with front driver wrench flats
- Figure 28. Effect of stack bolt on electromechanical coupling coefficient \( \kappa \)
- Figure 29. Transducer with Belleville springs and radial cooling fins
- Figure 30. Curing of Conap piezoceramic insulation
- Figure 31. Effect of stress and temperature on \( \kappa \) and \( d_{33} \) for PZT-4 piezoceramic
- Figure 32. 30 kHz transducer with arcing
- Figure 33. Metal welder prototype
- Figure 34. 30 kHz transducer with shifted piezoceramics
- Figure 35. 30 kHz transducer with cracked piezoceramics
- Figure 36. 15 kHz transducer power loading tests
- Figure 37. 15 kHz transducer power loading tests
- Figure 38. Arrangement for transducer electrical loading
- Figure 39. Effect of Curie temperature \( T_c \) on \( d_{33} \) for various piezoceramic compositions
- Figure 39a. Effect of operating frequency on transducer power
- Figure 40. Full-wave transducer (Williams patent 3,689,783)
- Figure 41. Kulicke & Soffa 80 kHz high power ribbon transducer
- Figure 42. Clustered transducers (two parallel stacks)
- Figure 43. Clustered transducers — two splayed stacks (Jones patent 3,148,293)
- Figure 44. Two stacks driving a single horn (Herrmann Ultrasonics)
- Figure 45. Bar horns with interlocking "ears" (Goldman patent 4,146,416)
- Figure 46. Dual facing transducers (Roberts patent 6,078,125)
- Figure 47. Dual facing transducers with anti-polarity piezoceramics (Roberts patent 6,078,125)
- Figure 48. Dual facing transducers — prior art (Jones patent 3,039,333)
- Figure 49. Dual facing transducer system for rotary ultrasonic additive manufacturing (UAM)
- Figure 50. Radial transducer array
- Figure 51. Compensating circuit for multiple stacks driving a single horn (Roberts patent 5,828,156)
- Figure 52. 20 kHz transducer with rear inlet and exhaust cooling ports
- Figure 53. Half-wave transducer with radially finned cooling cylinders
- Figure 54. Full-wave transducer with intermediate radially finned cooling cylinder
- Figure 55. 20kHz full-wave water-cooled booster
- Tables
- Table 1. Piezoceramic prestress (suggested or actually used)
- Table 2. Nominal piezoceramic properties at low electric field conditions
- Table 3. Electrode materials
- Table 4. Back driver materials
- Table 5. Front driver materials
- Table 6. Effect of stack bolt parameters on electromechanical coupling coefficient
- Table 7. Effect of soft metal shims on transducer performance
- Table 8. Maximum recommended piezoceramic temperature
- Table 9. Transducer amplitudes for industrial applications
- Table 10. Estimate of maximum transducer power
Overview
Ultrasonic transducers transform electrical output from the power supply into vibrational output. This electormechanical transformation may be accomplished by piezoceramics (below) or magnetostrictive materials (discussed elsewhere).
Transducer requirements will depend on the application. Many requirements will conflict with one another and will be given different priorities. Hence, no single set of guidelines can encompass all requirements — i.e., there are many different ways to achieve the same objectives.
Analytically, transducer performance can only be predicted in a general way. This is because the properties of piezoceramics are often highly dependent on the operating conditions including temperature, electrical field strength, static compressive prestress, dynamic stress, number of load cycles, and time. These operating conditions can interact with each other and the effects of these conditions are often nonlinear. Also, many properties of piezoceramics are orthotropic and can vary among the individual piezoceramics and also between piezoceramic lots. Further, the interactions at the various component interfaces (e.g., at threads) may be difficult to characterize and the coefficient of convective heat transfer for air cooling may only be approximately estimated. Hence, much of the design process involves experimental testing.
(Note: see Mathieson[1] for a fairly extensive list of references.)
Notation
In order to induce piezoelectric properties, an acceptable ceramic must be polarized by applying a high intensity electric field. The direction of the applied polarization field (i.e., the poling direction) has historically been designated as "3". Other directions are referenced from "3". For example, the "1" direction is transverse (perpendicular) to the "3" direction.
Piezoelectric parameters are often subscripted or described by two digits. The first subscript gives the direction of the applied electric field or the charge produced. (For power transducers, the applied electric field or the charge produced are typically in the "3" direction but this isn't a requirement.) The second subscript gives the direction of the mechanical stress or strain. For example, \( X_{31} \) indicates that the (ficticious) parameter \( X \) has an electric field that is parallel to the piezoceramic's polarization (in the "3" direction) and a resulting stress or strain that is transverse to the piezoceramic's polarization (in the "1" direction).
This notation will be used in the next section and elsewhere. (Notation that is associated with electrical and mechanical boundary conditions is discussed in Appendix G: Understanding piezoelectric constants.)
Langevin transducer
Almost all piezoelectric transducers for power ultrasonics are of the Langevin type — i.e., one or more piezoceramics that are mechanically compressed (prestressed) between a front driver and a back driver.
The piezoceramics are typically constructed to operate in one of two modes — 33 or 31. See details.
33 mode
In the 33 mode the piezoceramic expands parallel to the applied electric field. The piezoceramics are disk shaped and pairs of piezoceramics are used (usually no more than three pair). This mode is most common (figures 1 and 2) and will be discussed below.
|
|
|
|
|
|
|
||||||||||
|
31 mode
In the 31 mode the piezoceramic expands perpendicular to the applied electric field. The piezoceramic is typically a tube with electrode plating on the inside and outside diameters. Only a single piezoceramic is typically needed.
Prestressed designs
Because piezoceramics are weak in tension, a static compressive prestress must be applied to prevent the piezoceramics from ever experiencing tensile stresses when the transducer vibrates ultrasonically. In addition, the prestress assures that the piezoceramic interfaces make good contact so that the acoustic waves transmitt well with minimum loss. (Interface adhesives may help with this latter goal.)
There are several arrangements for applying the prestress. The desired characteristics of the member that applies the prestress are discussed here. (In the literature, prestress may also be called preload or bias load.)
Center stack bolt
The center bolt design is the simplest, cheapest, and most common. This design is shown in figures 1, 2, and 3.
Waanders (p. 49) recommends titanium for the stack bolt because of its high fatigue strength and low loss. However, steel bolts are most commonly used because they are readily available and relatively inexpensive. In addition, their fatigue stength easily exceeds that of titanium.
Stack stud with nut
This design is similar to the stack bolt but a stud is used instead. After the stud has been secured to the front driver, a nut is screwed onto the protruding section of the stud. The nut is then tightened against the back driver. (For example, see figure 9 for a 30 kHz design by Herrmann Ultrasonics[1].)
This design is superior to the stack bolt in two respects —
- Whereas the stack bolt is a single material, the material for the stack stud and nut can be separately optimized. For example, the stud could be titanium (low stiffness for better electromechanical coupling) and the nut could be steel (high stiffness for more uniform piezoceramic prestress).
- The nut can be designed with a very large diameter. Then the face of the nut is relieved (recessed) except for a relatively small ring near the periphery. When this ring presses against the back driver, the resulting compressive prestress is more uniform than can be achieved by using a bolt with a relatively small contact diameter.
Integral stack stud
In some cases the stack stud may not be a separate component but, instead, is machined as an integral part of the front driver. This is common in medical transducers where fluid must flow through a central bore. This eliminates any possibe fluid leakage where the stack bolt would normally be threaded into the front driver and any chance that fluid contaminates might accummulate in this area. The disadvantage is that a large amount of front driver material must be machined away in order to create the integral stack stud. In addition, this is not suitable for an aluminum front driver since the resulting aluminum stack stud would not be strong enough to appply the required prestress to the piezoceramics.
Peripheral shell
A peripheral shell is a cylinder that encloses the piezoceramics. For example, see Wave Energy Systems' transducer (figure 4).
|
|
|
In addition to prestressing the piezoceramics the shell can also serve as the transducer housing. Compared to the center bolt design, the peripheral shell has several advantages.
- Increased power —
- The piezoceramic volume can be larger because the piezoceramics don't need a central bore to accommodate the stack bolt. (Although the design of figure 4 shows a central bore, this is not necessary if the electrode leads are extracted elsewhere — e.g., through the shell.)
- However, if the central bore is eliminated then the electrode leads must pass through the shell or some other external passageway.
- Because there is no need for a nodal flange on the front driver to mount the housing, the piezoceramics can be centered at the transducer's node rather than being offset behind the nodal flange. This gives the highest electromechanical coupling between the electrical energy input and the vibrational output. Thus, the power can be twice that of a design where the piezoceramics are offset. See Power.
- The prestress across the piezoceramics may be more uniform. Thus, the highest (peak) prestress at any location in the piezoceramics will be lower. This increases the allowed operating temperature.
- Better resistance to flexure. With common center bolt designs the static prestress may be less than desired toward the piezoceramic periphery. Such designs may therefore be susceptible to piezoceramic damage due to flexure. By applying more uniform prestress the peripheral shell may reduce this problem.
- Better water tightness. Common center bolt designs support the housing with O‑rings at the nodal flange. These O‑rings are designed to isolate, rather than seal, the housing. If the nodal flange is not located at precisely the node then the flange will vibrate, thereby possibly allowing leakage. Since the peripheral shell design does not mount at a nodal flange, it can be more water tight. (Note: some center bolt designs use a rigid mount rather than O‑rings at the nodal flange. Then the peripheral shell would not have a leakage advantage.)
- Better fatigue resistance. Since there is no stack bolt to be threaded into the front driver, there is no chance of front driver fatigue at that location. This might allow a material with lower fatigue strength. For example, magnesium might replace aluminum; since magnesium has significantly lower density (1740 kg/m3 versus 2810 kg/m3) the transducer's output amplitude would be correspondingly increased. Note, however, that the output threads where the stud is inserted might be unacceptably weak. (See further discussion.) Also, pure magnesium is highly flamable so care must be taken during machining. (Wave Energy Systems' design of figure 4 used a magnesium front driver. The reliability of this design is not known.)
The peripheral shell has several disadvantages compared to the center bolt design.
- Expensive. The shell and associated nut are expensive compared to an off-the-shelf stack bolt.
- Assembly difficulties —
- Maintaining piezoceramic concentricity.
- Extracting the electrode leads. This may be difficult when there are more than two piezoceramics. However, this would be easier with serpentine electrodes.
- Active shell --> bad for hand held. Shell wall must be thin for max compliance. Painting of piezoceramic ID if use interior cooling air.
For further information see Jones patent 3,283,182.
Peripheral stack bolts
This design is similar to the peripheral shell except that peripheral shell is replaced by a series of peripheral bolts. Like the peripheral shell, this design may provide more uniform prestress across the piezoceramics. However, the stack bolts must be tightened in a gradual criss-cross manner. If not done carefully this can lead to nonuniform piezoceramic prestress. In addition, the gradual tightening process means that the voltage across the tightening capacitor can bleed off, thereby giving an incorrect prestress reading. (See elsewhere.) Also, the peripheral bolts may introduce spurious resonances (Jones, p. 2) and may be slightly less efficient than center bolt/stud designs (APC International). Hence, this design is seldom used.
Determining the required prestress
The compressive prestress must be sufficient to prevent the piezoceramics from ever experiencing any ultrasonic tensile stress and to prevent any lateral piezoceramic slippage. The required prestress is not well defined.
Hulst[1] investigated prestress for the transducer shown in figure 5a. The electrodes were "very soft annealed copper" which helped to improve mechanical contact between parts and reduce mechanical damping in the contact zones (p. 285).
Figure 5b shows the change in damping resistance and resonant frequency with prestress for PZT4 piezoceramics. Hulst (p. 286) notes that the frequency has stabilized at about 35 MPa but even higher prestress is required to stabilize the damping resistance (~50 MPa from figure 5b). (Hulst states that the results were determined experimentally but the specifics are not given; in particular, it is not known if these results are from low-drive or high-drive tests.)
|
||||||||||
|
Since the resistance and frequency seem to stabilize with increasing prestress, one might be tempted to just apply a very large prestress. Unfortunately, piezoceramic performance generally degrades as the prestress increases.
- "The dynamic \( d_{33} \) constant may decrease by about 30% if a prestress of 35 N/mm2 [35 MPa] is applied to a stack of two disks. ... a similar behaviour is expected and found for g33." (Hulst[1], p. 290)
- "The properties of the piezoceramic are modified under compression-bias. In particular, the maximum safe temperature at which the material will function efficiently may be drastically reduced." (Neppiras[1C], p. 301) (This suggests that a high compressive stress may reduce the Curie temperature although specific confirmation has not been found.)
- "Excessive preload results in pronounced depoling, with unstable impedance and aging in operation." (DeAngelis[1], p. 1)
- "Compressive stresses may not exceed a specific limit as they could lead to mechanical depolarization, and strain mustn’t exceed a specific limit; otherwise, the mechanical losses of the piezoceramic will increase drastically, leading to heat-up and resulting in failure." (Lierke[1], p. 935)
Thus, a compromise intermediate prestress must be specified. This must be determined by actual tests of the particular transducer design.
For example, DeAngelis[1] describes tests by which the optimum prestress was determined for 120 kHz wire bonding transducers. The tests were conducted on five transducers, each of which had a different prestress. All of the PZT8 piezoceramics were from the same production lot (aged for two years) and were verified for consistent performance prior to assembly. After assembly the piezoceramics were stabilized by heat treatment and cycling.
(Note: DeAngelis' tests used multiple transducers, one for each prestress level. However, for a center-bolt design a rough estimate of the effect of prestress might be determined with a single transducer by tightening the bolt in steps. However, this is not desirable because —
- The single stack of piezoceramics may not be statistically representative.
- Once a given prestress has been applied, the effect of any previous piezoceramic stabilization will be disturbed. Then the next prestress level will be affected by this disturbed stabilization. Attempts at re-stabilization will just confound the situation since the piezoceramics will not necessarily return to their previous stabilized performance.
In addition, the tests should be performed at high drive levels as the transducer will actually be used.)
The tests of the assembled transducer included amplitude (via laser vibrometer), frequency, and impedance measurements. Impedance measurements (figure 6) seem to give the best discrimination among the various prestress levels. The X axis current correlates to the drive level (i.e., higher current indicates higher drive).
(Although DeAngelis does not specifically state the resonance condition, the article seems to indicate that these transducers were operated at short circuit resonance for which a low impedance is desirable.)
|
|
|
The 4.5 ksi (31 MPa) prestress has high impedance because the piezoceramics are not adequately clamped whereas the 18 ksi (124 MPa) prestress has high impedance because the piezoceramic performance degrades under excessive prestress.
Figure 7 shows the above data at 300 ma (i.e., the highest current for which the 18 ksi data are available). For this particular transducer design a prestress between 9 kpsi (62 MPa) and 14 ksi (97 MPa) gives acceptably low impedance. In case the following may occur, an intermediate prestress within the acceptable range should be chosen in order to provide a factor of safety.
However, not all transducer designs may be this forgiving.
- Flexure or shock waves. An unbalanced horn (e.g., horns with face contours or bent probes) may send flexure waves back through the piezoceramics. Similarly, certain applications such as inserting may send shock waves back through the piezoceramics. Such waves may cause the piezoceramics to shift. The magnitude of these waves may not be predictable in advance. For example, a standardized transducer may be used with various boosters and various contoured horns whose degree of unbalance may not be known in advance.
- Thermal expansion. may reduce prestress. bolt vs piezoceramics zzz
- Seating of piezoceramics and components.
|
|
|
Figure 7a (see notes) shows how the piezoceramic \( d_{33} \) is affected by prestress and temperature. At room temperature the \( d_{33} \) shows little effect from either prestress or temperature. However, many power transducers operate at elevated temperatures. At these elevated temperatures figure 7a shows that the \( d_{33} \) can decrease significantly; this decrease becomes more severe with increasing prestress. Hence, the prestress should be the minimum that will assure that the ceramics don't fracture under dynamic loading (after applying a reasonable factor of safety).
Figure 7a notes —
- Figure 7a is from Bromfield patent 2007/0063618 A1 which cites Krueger 1961 as the source. However, the Krueger 1961 source could not be found. In figure 7a the units for the temperatures are assumed to be Celcius since Kureger uses Celcius in other publications. See the references.
- In contrast to figure 7a, figure 12 which shows that \( d_{33} \) increases with static stress. See the discussion there.
|
|
|
The following prestress have been suggested or used; the assumed factors of safety are not known. Note the very large range of values.
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
Table notes —
- The lower values of prestress are likely for "well behaved" systems (e.g., transducers with relatively uniform prestress across the piezoceramics and without flexure waves that may cause piezoceramic slippage or cracking) where a low factor of safety is acceptable. Hulst's design, where the loaded threads are far from the piezoceramics, should have fairly uniform piezoceramic prestress.
- "For PZT4 the maximum compressive stress should not exceed 15,000 psi [103 MPa] for static operation and 7,000 psi [48 MPa] for sustained cyclic operation." Channel Industries[1] (p. 4)
Prestress pressure uniformity
Prestress pressure uniformity over a specified piezoceramic surface is defined as —
\begin{align} \label{eq:10098a} \textsf{Prestress uniformity} = \frac {\textsf{Lowest compressive stress}}{\textsf{Highest compressive stress}}\end{align}
With a center stack bolt, the highest compressive stress typically occurs at the piezoceramic inside diameter while the lowest compressive stress typically occurs at the piezoceramic outside diameter. As the piezoceramic diameter increases in relation to its half-wavelength at the specified frequency, the stack bolt becomes less effective in applying a uniform prestress across the piezoceramic. Then the average prestress must be increased in order to maintain a certain minimum prestress at the piezoceramic outside diameter. However, this results in excessive at the piezoceramic inside diameter which can be detrimental to performance.
Figure 8 from Culp shows this effect for the transducer of figures 1 and 2. The piezoceramic in this transducer has an outside diameter of 50.8 mm and an inside diameter of 20.3 mm. These dimensions are shown by the hatch in figure 8. The stack bolt is 1/2‑20 with a head diameter of 19 mm.
Figure 8 shows that the prestress uniformity is only 0.19 or 19%. When used with horns having some unbalance, this transducer was generally less stable than a similar design having piezoceramics with an outside diameter of 40.6 mm, possibly because the latter had substantially better prestress uniformity. (Note — the instability was exhibited as significantly higher temperatures in the piezoceramics and higher (unacceptable) loss compared to when running with a balanced horn.)
|
|
|
The prestress uniformity can be improved by increasing the bolt head diameter. The contact between the bolt head and the back driver is then limited to a small ring whose diameter is roughly the average of the piezoceramic's outside diameter and inside diameter. This method is shown in figure 9 for a 30 kHz transducer (Herrmann Ultraschalltechnic) which uses a separate nut and stud instead of a bolt (Hampton[1], p. 10). (See Culp's 1991 disclosure.)
Note in figure 9 that the stud's thread engagement into the front driver is significantly far from the interface of the front driver and piezoceramic. This is achieved by reducing the shank diameter of the stud; this could also be achieved by counterboring the front driver in this area to remove the front driver's threads. By whichever method, the application of the stud force far from the piezoceramics results in further improvement in the prestress uniformity.
|
||||||||||
|
Factor of safety
The nominal prestress must be increased by a reasonable factor of safety in order to accommodate the following.
- Seating of the transducer components as the transducer is cycled. This may lead to reduced prestress.
- Different rates of thermal expansion among the transducer components (temperature rise due to normal power delivery, operation at high environmental temperature).
- Flexural waves due to resonator unbalance, off-axis loading, or interaction with secondary resonances. The nominal prestress is only designed to accommodate longitudinal vibration. If flexural waves are (or may be) present then additional prestress is needed to accommodate the associated flexural stresses.
- Shock (impact) loading. This may occur, for example, in inserting applictions.
- Nonuniform prestress pressure across the piezoceramic surface.
Applying the prestress
Thread & bolt head lubricants. Bolt unwinding. With stud can use hex wrench or similar to prevent the bolt from winding; otherwise, should account for winding when specify prestress.
Methods -- Torque; Piezoceramic voltage; Compression in hydraulic press (press alignment to apply uniform pressure to the piezoceramics)
Components
Typical components of a Langevin transducer are shown in figure 2. These are discussed below.
Piezoceramics
Piezoceramics are the heart of the transducer.
Types
Piezoceramics are typically classified as "soft" or "hard". Hard piezoceramics are used for power applications. Among hard piezoceramics there are two basic types, generally designated as PZT4 and PZT8. (PZT stands for lead-zirconate-titanate of which the piezoceramics are composed.) Different manufacturers may have their own designations for these types but the general performance is similar. The following table compares PZT4 and PZT8 at low field conditions.
|
||||||||||||||||||||||||||||||
|
Table notes —
- Values are at room temperature and low drive. Properties may be significantly different for high tempertures and/or high drive and should, therefore, not necessarily be used for design. ("It should be noted that at high drive levels QE and Qm0 can no longer be treated as constants - they are then often much lower than the low drive-level values." Waanders, section 6.1.1, p. 42)
- \( Q_m \) is measured for a thin disk.
- \( K^T_{33} \) is the ratio of the permittivity of the free (unclamped) piezoceramic to the permittivity of space.
- Except for the dielectric loss, higher values give better performance.
- Also see Berlincourt[2].
PZT401 has a higher strain constant \( d_{33} \) which will give higher amplitude and a slightly higher electromechanical coupling coefficient \( \kappa_{33} \). However, "PZT8 is recommended for applications requiring higher power handling capability than is suitable for PZT4." (Berlincourt[2], p. 2) Also, PZT8 is often less affected by the operating conditions than PZT4; for example, see figures 10 and 11.
zzz Morgan Technical Publication TP-226 lists max static compressive stress for PZT4 as 83 MPa
zzz "max static compressive stress" is the stress at which depoling occurs?
ZZZ As noted above, the maximum static prestress must be reduced if the transducer will be used under sustained dynamic operation (typical for power transducers).
Effect of operating conditions
Piezoceramics are often significantly affected by operating conditions. (See Berlincourt[1] for a fairly extensive discussion.) The following figures show examples for the electrical field strength and static stress. Also see the section on determining the prestress.
|
|
|
|
|
|
|
|
|
Figure notes —
- Figures 9 and 10 are from Berlincourt[2]. The data were determined at room temperature without biasing stress. (See Morgan Technical Publication TP-217.)
- In figure 10, \( tan\delta \) is a percent.
- Figure 12 is from DeAngelis[1] (figure 10, p. 2). The static stress was applied uniformly across the piezoceramics with a tensile tester. (Note — See figure 7a which shows little effect of static stress on \( d_{33} \) at room temperature. The reason for this discrepancy is not known although note that figure 12 includes the possible effects of "non-uniform loading, flatness, etc.".)
Placement
The piezoceramics are located between the back driver and front driver. Some minimum back driver stiffness is required in order to provide acceptable prestress across the piezoceramics; this stiffness depends on the back driver's length, material, diameter, and method by which the back driver is supported. The same considerations applies to the front driver.
In order to tune to the desired longitudinal resonance, the back driver and front driver lengths will often be longer than the minimum requirements. The question is, as the lengths of the back driver and/or front driver are adjusted, where should the piezoceramics be placed relative to the transducer's node? The piezoceramic placement should consider output amplitude, power delivery, loss, frequency stability, and mounting.
There are two basic placement possibilities: 1) the piezoceramic stack can be centered at the node or 2) the piezoceramic stack can be offset from the node.
Amplitude considerations
In theory, the transducer's amplitude will be maximized when the piezoceramics are located where the strain is highest (i.e., at the node); the amplitude will be reduced if the piezoceramics are moved away from the node. Mathieson's tests (figures 12 and 13) have verified this for a low drive level (one volt RMS).
|
|
|
|
|
|
(Note that as the piezoceramic offset increases the resonant frequency also increases. This is because the low-modulus piezoceramic material is effectively being replaced by higher-modulus front driver material (brass in this case), thereby stiffening the transducer.)
In order to maximize the output amplitude, the front driver's output diameter is often made smaller than the piezoceramic diameter. This is similar to building gain into boosters and horns. The amplitude will be maximized when the length of this reduced diameter is maximized. However, when the piezoceramics are centered the front driver length is shorter than with offset piezoceramics; this would reduce the amplitude somewhat compared to offset piezoceramics. Analysis would be needed to predict the net amplitude effect.
While centered piezoceramics give the highest amplitude at low drive levels, Mathieson shows that this may not be true at higher drive levels where nonlinear effects must be considered.
Power considerations
The approximate maximum power that a transducer can deliver is given by the following equation. (See the derivation and limitations.)
\begin{align} \label{eq:10070a} P &= 2 \pi f_s \, {E_3}^2 \, \varepsilon_{33}^T \, \kappa_{eff}^2 \, Q_M \, V \end{align}
where —
| \( P \) | = acoustic power delivered [W] |
| \( f_s \) | = series resonance frequency [Hz] |
| \( E_3 \) | = electric field strength [V/m] |
| \( \varepsilon_{33}^T \) | = piezoelectric permittivity at constant stress [(coulomb/volt)/m = Farad/m] |
| \( \kappa_{eff} \) | = electromechanical coupling factor [no units] |
| \( Q_M \) | = mechanical Q [no units] |
| \( V \) | = total piezoceramic volume [m3] |
With all other things being equal, the power will be maximized when the electromechanical coupling factor, the mechanical Q, and the total piezoceramic volume are maximized.
The effective electromechanical coupling coefficient \( \kappa_{eff} \) depends on the location of the piezoceramic relative to the node and on the piezoceramic volume. Figure 12 from Lierke[1] shows these effects.
|
|
|
where —
| \( L_{piezo} \) | = length of piezoceramic |
| \( L_{total} \) | = total transducer length |
| \( \kappa_{eff}^2 \) | = square of effective electromechanical coupling coefficient [no units] |
| max(\( \kappa_{eff}^2 \)) | = maximum possible \( \kappa_{eff}^2 \) for any of the considered transducer configurations [no units] |
As indicated in figure 15 —
\begin{align} \label{eq:10071a} \kappa_{eff}^2 &= \frac{{f_a}^2 - {f_r}^2}{{f_r}^2} \end{align}
where —
| \( f_a \) | = antiresonant frequency |
| \( f_r \) | = resonant frequency |
Notes —
- The piezoceramics are the gray area on each transducer sketch.
- The end masses (unshaded area) are the passive material — i.e., the same material as the piezoceramics except unpoled (no available piezoelectric effect).
- The transducer's cross-section is constant along its length.
- \( f_a \) and \( f_r \) can be fairly easily determined by FEA or the wave equation if the corresponding open circuit and short circuit moduli are specified.
Two conclusions can be drawn from figure 15 —
- Regardless of the piezoceramic placement, \( \kappa_{eff}^2 \) is maximized when the piezoceramic length is \( 1/2 \) of the transducer length (i.e., \( L_{piezo} / L_{total} \, = \, 0.5\)).
- For any given \( L_{piezo} / L_{total} \), \( \kappa_{eff}^2 \) is maximized when the piezoceramic is centered at the node (solid upper curve) where it experiences the maximum strain rather than being offset from the node (two lower curves) — the greater the offset the lower the \( \kappa_{eff}^2 \).
Lierke also considerd the combined effect of \( \kappa_{eff} \) and \( Q_M \) (figure 15x). As when considering \( \kappa_{eff}^2 \) alone, the optimum placement for the piezoceramics is again at the node (the upper curve). However, the optimum piezoceramic length is reduced from 0.5 to 0.33 (corresponding to the peak of the upper curve). In addition, note that the upper curve has relatively low curvature over a broad range. For example, the curve lies above 0.9 for \( L_{piezo}/L_{total} \) between 0.2 and 0.5. This means that the piezoceramic length is reasonably "near optimum" as long as it is greater than \( 0.2 \, * \, L_{total} \).
Assuming a wave speed in the piezoceramic of approximately 3200 m/sec (Waanders, p. 42), then \( L_{total} \) at 20 kHz would be 80 mm. Then the optimum piezoceramic length would be 0.33 * 80 mm = 26 mm and the "near optimum" length could range between 16 mm and 40 mm. (The 20 kHz transducer of figure 1 has six piezoceramics, each 5 mm thick, so the resulting \( L_{total} \) is 30 mm which is close to Lierke's predicted optimum.)
|
|
|
Although Lierke's analysis did not consider the effect of a load, he notes, "Almost the same behavior applies if the transducer acts against medium and strong loads, such as radiating into water or plastics welding." (p. 936)
Locating the piezoceramics away from the node (in an area of reduced strain) reduces the vibrational loss in the piezoceramics. However, this location may substantially reduce the available power (up to one–half per Wuchinich[0]) due to reduced electromechanical coupling. (Shoh patent 3,524,085 suggests that the optimum location should be 1/12 wavelength from the free end of the back driver. However, this location is somewhat extreme and is seldom used.)
Loss considerations
Centered piezoceramic placement has two disadvantages. First, for an axially vibrating unshaped resonator the mechanical loss will be highest at the node (i.e., since the mechanical loss depends on the strain which is highest at the node). (This generalization excludes special considerations such as thread losses.) Since the inherent mechanical loss of piezoelectric piezoceramic is typically much greater than the loss of acoustic metals, this suggests that the tranducer's mechanical losses can be reduced by moving the lossiest material (the piezoceramics) away from the node.
However, when numerous offset piezoceramics are used, as in figure 1 and figure 2, those piezoceramics that are farthest from the node naturally experience lower strain than those closest to the node. (This is an acoustic requirement since the strain must eventually drop to zero at the antinode free ends.) To accommodate the reduced strain that occurs away from the node, the driving voltage should similarly decrease progressively away from the node. However, for design convenience all of the piezoceramics are typically driven at the same voltage.
Culp[0] evaluated two test transducers like those of figures 1 and 2. In each case the test transducer was driven by a master transducer whose output amplitude was fixed. The induced voltage across each piezoceramic of the test transducer was measured in turn. Figure 17 shows the arrangement (after Hampton[1], p. 58).
|
|
|
Figure 18 shows the resulting voltages. The dashed line is the measured voltage when all of the piezoceramic pairs are connected in parallel; this is how the transducer would normally be operated so this is designated as the "normal" voltage. It turns out that the dashed line is also the average of all of the individual voltages for a particular transducer.
|
|
|
First, note from figure 3 that the node in the piezoceramics occurs approximately between the second and third piezoceramics from the front driver so this is the location of maximum piezoceramic strain. Comparing the highest and lowest voltages of figure 18, piezoceramic 2 is about 10% higher than the normal voltage whereas piezoceramic 6, which is farthest from the node, is about 10% lower than the normal voltage.
Notes —
- Both transducers were well aged (at least several years).
- No attempt was made to assure that every piezoceramic of a particular transducer had the same \( d_{33} \).
- Theoretically, the piezoceramic strain and induced voltage should decrease cosinusoidally from the node. The sudden voltage drop for piezoceramic 5 in both transducers is therefore interesting but currently unexplained.
As Roberts patent 6,434,244‑B1 (2002) notes for such offset piezoceramic designs, "This [offset] leads to unwanted circulating currents, electrical losses, and unequal power contriutions for each pair of piezoceramic wafers."
Thus, the optimum piezoceramic placement (in terms of loss) seems unclear.
Mounting considerations
Centered piezoceramics are most common where no housing is required (e.g., for transducers used in cleaning tanks or, in some cases, where the support structure (e.g., the plastic welding stand) can serve as the housing). If a housing is needed then the centered design typically has a mounting disk that is centered within the piezoceramic stack. This can cause several problems.
- The electrode leads from the forward piezoceramics must be routed through or around this plate in order to attach to the rear electrical connector.
- The housing should be designed to prevent accidental contact between people or external objects and the high voltage piezoceramics or electrodes. This housing design can be somewhat awkward.
- If the housing must resist any static forces then these forces are transferred to the mounting disk and then directly to the adjoining piezoceramics. This potentially can damage the piezoceramics. This is mainly a problem for housings that are rigidly mounted to the transducer (less so for housings that are mounted with Orings).
Offset piezoceramics circumvent these problems since all of the piezoceramics are located behind the node. Then a separate mounting disk is not needed since the housing is attached in some manner directly to the front driver.
Mathieson[2] shows that piezoceramic placement can be used to suppress some unwanted transducer bending and torsional modes. However, this will not be effective for general purpose transducers (i.e., transducers that can accept a variety of boosters and/or horns). This is because the frequencies of the bending and torsional modes will change depending on the particular stack components that are added to the transducer. Thus, this approach will only be effective for a dedicated transducer (i.e., one that will only be used with a single booster and/or horn design) .)
Individual piezoceramic thickness
The piezoceramic thickness can't be arbitrarily chosen. "Optimising the thickness of the piezoceramic used within the stack of a Langevin transducer can be important [because] the thinner the piezoceramic element is, the better the electric field uniformity, the higher the effective electromechanical coupling coefficient and lower its impedance (higher the fow of current and hence amplitude for a given driving voltage). However, reducing the thickness of the piezoceramic element, increases the number of elements within the defined stack length which in turn increases the cost of manufacturing the transducer as well as increasing the capacitive value. Increasing the number of piezoceramic elements in the stack can also lead to inefficiency due to mechanical losses (caused through increasing the number of join interfaces) and drive problems, as too many elements can induce phase shifts among the elements causing them to counteract one another's oscillations. On the other hand thicker piezoceramic elements reduce the complexity of the transducer, hence reducing manufacturing cost as well as the mechanical losses (reduction in the number of join interfaces). However, thicker elements will also lead to a less uniform electric field at a given voltage whilst also increasing the impedance and internal heating [182-184]. Therefore a trade off between using many thinner piezoelectric elements and fewer thicker elements should be sought to achieve optimal performance." (Mathieson[1], pp. 53 - 54)
In addition, changing the number of piezoceramics will affect the transducer's capacitance. For example, consider a design where the piezoceramic thickness is halved while maintaining the total piezoceramic stack height. This doubles both the number of piezoceramics and the capacitance of each piezoceramic so that the total transducer capacitance increases by a factor of four. DeAngelis[2] (p. 1) notes that this may lead to drive problems.
To investigate the effect of piezoceramic thickness, DeAngelis[2] conducted a series of tests on 120 kHz wire bonding transducers using PZT8 piezoceramics. All piezoceramics were from the same powder and production lot. The transducers were subjected to stabilizing heat-treatment after build. Three piezoceramic thicknesses were evaluated but the total height of the piezoceramic stack was kept constant by adjusting the number of piezoceramics (figure 19).
|
|
|
The test transducers were driven at series resonance. At series resonance the impedance is low; thus, a relatively low voltage (but relatively high current) is needed to achieve the required power output. (Note: For parallel resonance the impedance is high so a high voltage is required. In order not to exceed the allowed piezoceramic field strength the piezoceramic thickness must therefore be limited. This thickness limitation may not be optimal for other performance parameters.)
Performance was evaluated based on zzz ...
As shown in figure 10, the dielectric loss (\( tan\delta \)) increases as the field strength increases.
Total piezoceramic thickness
Number of piezoceramics
Ideally, the number of piezoceramics would be the total piezoceramic thickness divided by the optimum piezoceramic thickness. If this yields an odd number then this is generally rounded to an even number so that the end surfaces of the piezoceramic stack that contact the front driver and back driver are both at ground potential.
If an odd number of piezoceramics is desired then one end of the piezoceramic stack would be at ground potential while the other would be "hot". This would result in a short through the stack bolt which connects the front driver and back driver. This problem can be avoided by placing an insulator at the interface of the "hot" piezoceramic surface and the mating driver surface. (See electrical isolation.)
Stabilization
The properties of piezoceramics will change ("age") with time. This will affect the transducer's performance. Hence, the piezoceramics should be stabilized (to the extent possible) before the transducer is shipped.
The initial stabilization simply allows the piezoceramics to age in an unstressed condition, typically for 100 days after poling. The piezoceramics can also be prestabilized by heating to about 200 °C for about an hour. (Berlincourt[1], p. 11) However, Morgan Electro Piezoceramics states that this process is normally only applied to PZT‑4. (Berlincourt[2], p. 1)
When the piezoceramics are assembled in a transducer, a new aging cycle begins when the prestress is applied. To accelerate this aging the transducer may be thermally cycled in an oven or may be cycled ultrasonically, often at somewhat overstress.
http://www.morgantechnicalceramics.com/sites/default/files/documents/chapter6b.pdf
Electrodes
Electrodes provide an electrical path from the power supply to the piezoceramics. For Langevin type transducers operating in the \( d_{33} \) mode, the electrodes are placed between adjacent piezoceramic disks. To the extent possible, the electrode material properties should be compatible with the piezoceramics in order to avoid unnecessary stresses. The following table compares the properties of electrode materials to piezoceramic materials.
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
Notes:
- Piezoceramic property values depend on many factors including static stress, dynamic stress, electric field strength, and temperature. Young's modulus depends on whether the piezoceramic is at open circuit or short circuit condition. Also, piezoceramics are anisotropic. Therefore, the table values are approximate.
- Young's modulus for piezoceramics were taken as 1/compliance (i.e., 1/s33).
- The relative transverse mechanical strain \( \epsilon_t \) is the Poisson coupled transverse strain at 1 Pa axial stress (i.e., Poisson's ratio \( \nu \) / Young's modulus \( E \)).
- Electrode materials that are used by or suggested by —
- Nickel —
Branson Ultrasonics - half hard
Prokic[1] — 0.25 mm thick, 100 HV (Vickers ) - 140 HV (p. 6-3) - Stainless steel —
Harwood patent 5,798,599 (Dukane) — 0.13 mm thick (p. 3 line 41) - Beryllium copper —
Herrmann Ultraschalltechnic — "Copper-beryllium is used because it has high thermal and electrical conductivity. It is also strong and has high dimensional stability under thermal loading." (p. 18)
Waanders — 0.25 mm thick (p. 48) - Copper —
Hulst — very soft annealed (p. 285)
Neppiras[1C] (p. 301)
Radmanović (p. 21) - Brass —
DeAngelis[2] (p. 4) - Invar —
Jones patent 3,283,182
Maropis[1], p. 133
- Nickel —
- http://www.morgantechnicalceramics.com/sites/default/files/documents/tp235.pdf suggests phosphor bronze or monel mesh bonded with resin. However, may not be able to plate phosphor bronze. zzz
- Note that Invar's coefficient of thermal expansion is comparable to that of the piezoceramic material. Thus, the piezoceramic should have little thermally induced stress from its contact with the Invar electrode. (Invar's fatigue strength is taken from Sokolowski.)
Design criteria
Under ideal conditions the following properties are preferred.
- As the piezoceramic expands laterally (due either to thermal expansion at the operating temperature or sterilizing temperature or due to Poisson coupling), stress will occur at the piezoceramic-electrode interface if the electrode does not naturally expand equally. In order to reduce these interface stresses:
- The electrode should have the same coefficient of thermal expansion as the piezoceramic.
- Poisson
- In order to accommodate mismatches in properties between the piezoceramics and electrodes, the electrodes should be as thin as possible. However, care must be taken that the unsupported portion of the electrode (that which extends beyond the piezoceramic-electrode interface) does not vibrate in undesirable ways which may lead to electrode fatigue.
- The electrode material must resist creep. Otherwise, the static prestress will be gradually released.
- The electrode's thermal conductivity should be high so that heat that is generated by the piezoceramics can be conducted away from the piezoceramics (e.g., into the front driver or back driver). However, this is not critical because the thermal conductivity of the piezoceramic is relatively low and the piezoceramic is much thicker than the electrode. Hence, the piezoceramic itself is the limiting factor in heat transfer.
In some designs the diameter of the electrode is made significantly larger than the piezoceramic diameter. The electrode's overhanging portion is exposed to the surrounding air so that heat that is conducted into the overhang will be convected into the air. In that case the electrode should be made thicker in order to aid the its conduction. (The effectiveness of this arrangement is not known. However, see the discussion of a similar design (Roberts patent 6,434,244‑B1, 2002) here.)
Prokic[1] (p. 6-3) states, "For electrode materials it is very important to use 99% nickel foils, or nickel-beryllium alloys, or some other nickel-rich alloys (which are relatively easy solderable, or where brazing can easily be applied, for creating good electrical contacts). Surface hardness of applied electrodes (empirically found as the best) should not be higher than 140 HV (Vickers) and not softer than 100 HV. Electrode-foil bands should be produced with cold drawing, without applying thermal treatment (resulting in relatively softer and more elastic alloys, with long fatigue-life). Electrode surfaces should be mirror and brilliant shiny, and extremely flat. Electrode thickness should be around 0.25mm. It is preferable not to apply any mechanical treatment on electrode surfaces (like polishing), because there is a danger to implement some hard particles in electrode surfaces (in any case, proper electrode cleaning should be applied in cases when any surface treatment is used)."
"The best materials for foil-electrodes of BLT are approx. 0.25mm thick foils, such as pure nickel (99%), or nickel, cooper, beryllium alloys (where nickel content is dominant). Material for production of foil electrodes should not be hardened (has to be very flat, very bright, to have almost mirror shiny surfaces, to be sufficiently soft and flexible, or half-hard, like in the case of elastic springs production: surface hardness between 100 HV and 140 HV is preferable). Foil electrodes could be produced using photo-chemical-etching technology to avoid formations of sharp edges. It is a common opinion that beryllium alloys are the best materials for contact electrodes of BLTs, but this is not correct, except if additional brilliant nickel plating, over such electrodes is applied (because beryllium itself is not sufficiently corrosion resistant, it has relatively high surface-friction coefficient, and under strong planar-radial vibrations starts degrading, separating cooper from beryllium)." Prokic[1] (p. 6-6)
Electrode arrangements
There are three common electrode arrangements.
Disk with a tab extension
For a transducer with N piezoceramics, there are typically N electrodes (sometimes N+1), each with its own wire. All of the positive electrodes are tied together electrically by their individual electrode wires; similarly for the ground electrodes. The tab may have a hole through which the wire passes to additionally secure the wire.
Depending on the materials, the wires can be attached by soldering, brazing, or welding (e.g., by resistance or electron beam). Soldering can be done before assembly (provided that the solder is kept clear of the eventual piezoceramic-electrode interface area) or after assembly. Brazing and welding must be done before the stack is assembled; otherwise, the piezoceramic may overheat locally near the braze or weld. Each wire is typically attached so that it aligns tangentially to the electrode periphery and generally in the same plane as the electrode. (However, see below.)
|
|
|
Attaching the wires very close to the piezoceramics allows a smaller transducer diameter. However, the wire will then vibrate with approximately the same amplitude as the piezoceramic. This may cause the wire to fatigue (typically where it attaches to the tab).
If a longer tab is used then the tab length must be tuned to provide minimum vibration amplitude. The wire is then attached at the tab's flexural node which reduces the liklihood that the wire will fatigue. This may require a larger diameter housing to accommodate the tabs.
Extended disk
Figure 21 (Neppiras[1C], p. 300) shows a transducer with extended electrode disks where the diameter of the electrode is significantly larger than the piezoceramic diameter in order to aid heat transfer. Heat is conducted into the overhanging portion and is then is convected into the surrounding air (or liquid coolant). In this case the electrode should be made thicker than usual in order to aid the conduction. (The effectiveness of this arrangement is not known. However, see the discussion of a similar design (Roberts patent 6,434,244‑B1, 2002) here.)
|
|
|
Serpentine arrangement
This arrangement uses only two pieces of electrode material, regardless of the number of piezoceramics. Here, the electrode disks are connected between piezoceramic surfaces of like polarity by a narrow strip of the same electrode sheet (i.e., one electrode snakes between the positive piezoceramic surfaces while the other snakes between the negative piezoceramic surfaces).
|
|
|
|
|
|
This design has several advantages over the tabbed disk —
- Depending on the design, the strip that joins the electrodes may protrude less than a tab. Hence, the transducer diameter can be smaller. This may be especially desirable for hand-held medical transducers.
- Regardless of the number of piezoceramics, only two electrodes are needed. Hence, only two terminating wires are needed for the external connection.
- Compared to tabbed electrodes whose wires are attached prior to assembly to the transducer, there is no possibility of contaminates (solder, flux, etc.) on the electrode contacting interface.
One disadvantage is that the electrode must be precisely bent into shape prior to assembly. Also, the serpentine shape makes the stack alignment more difficult so an alignment fixture is highly recommended.
Fatigue
The protruding portion of the electrode will vibrate, typically at the operating frequency of the stack. This vibration can be minimized by proper design and/or by damping the vibration (e.g., by applying a silicone RTV to the overhang).
Note that the fatigue strength generally increases with the material's hardness. However, if the electrode material is too hard then it may not conform as well to small irregularities in the surface of the piezoceramic. Therefore, a half hard condition has generally been specified. This is less critical if the piezoceramic and/or electrode have been plated with a compliant material (e.g., silver, gold).
Plating
It may be desirable to plate the electrode with the same material as the plating on the piezoceramic. This serves two purposes.
- The plating can fill small imperfections between the electrode and piezoceramic. This allows better coupling between the electrode and piezoceramic and lower loss. (See Branson patent 3,066,232.)
- Due to the static prestress, ultrasonic vibration, and temperature rise, the piezoceramics and electrodes may join together by diffusion bonding to create a monolithic stack. This eliminates the possibility that individual piezoceramics will slip laterally when excited ultrasonically. This may also provide better coupling and lower loss.
During the plating process plating may build up around sharp corners (e.g., at the outside and inside diameters). Then the electrode will not be flat and may not couple well to the piezoceramics. Hence, the electrodes may need to be polished or lapped after plating in order to remove this buildup. This also applies to plating on the piezoceramics. ZZZ
Plating thickness ZZZ
Manufacturing
Electrodes should preferably be manufactured by photochemical etching. This assures that there are no imperfections (burrs, etc.) that might interfere with contact with the piezoceramics.
|
|
|
Back (rear) driver
The back driver distributes compressive prestress across the piezoceramics.
Materials
The following table shows the properties of common or suggested back driver materials.
|
||||||||||||||||||||||||||||||||||||
|
Table notes —
- 416 stainless is listed because of its superior machinability. However, there are other stainless steels that have similar acoustic properties. For example, 303 stainless and 316L (Branson Ultrasonics) are also used.
- Plansee Densimet® D176 (93% tungsten, 5% nickel, 2.5% iron) was chosen because because of its relatively high machinability (compared to pure tungsten). Also, there is some fatigue data for this alloy. However, other tungsten alloys may be equally suitable.
Compared to aluminum or titanium, steel back drivers have several advantages.
- Better prestress. Because steel has a higher Young's modulus, it is stiffer and hence the prestress will be applied more evenly across each piezoceramic.
- Shorter transducer. Because steel is denser the back driver will be shorter so the overall transducer can be somewhat shorter. (Note: shortening the back driver reduces its axial stiffness. Therefore, this somewhat offsets the above prestress advantage compared to if an equal volume of steel could have been directly substituted for aluminum or titanium.)
- Shorter stack bolt. Because the back driver is shorter the stack bolt can also be shorter. This may be helpful in dealing with flexure resonances in the stack bolt (i.e., a shorter stack bolt will shift the flexure resonances higher). Note, however, that a shorter bolt is not always beneficial. zzz
- Shifted secondary resonances. Because of its shorter length, the secondary resonances will shift. This shift could either be helpful or harmful, depending on exactly how these secondary resonances shift in relation to the primary resonance and to other secondary resonances.
- Reduced back driver amplitude. Because of steel's greater density and modulus, the rear driver will have reduced amplitude. If the rear driver is exposed to a liquid (e.g., for cooling) then the lower amplitude will reduce the acoustic energy that is undesirably transmitted into the liquid.
If the back driver is steel then stainless is preferred because of its corrosion resistance.
Tungsten alloys further maximize the above advantages. Radmanović (pp. 142 ‑ 144) used a 92W‑4Ni‑4Fe back driver for a 26 kHz transducer. Compared to a steel back driver, the back driver length decreased from 31.5 mm to 12.0 mm and the bandwidth increased somewhat. Tungsten alloy back drivers have also been used in sonar transducers.
The main disadvantage of steel is its relatively low thermal conductivity (25 W/m-°K) so heat will be conducted relatively slowly from the piezoceramics. Tungsten is about three times better while brass and aluminum are about five times better. Brass might be preferred to aluminum because its higher Young's modulus would give more uniform prestress across the piezoceramics. However, an aluminum back back would be longer so its increased surface area would aid in convective heat transfer. (See the section on cooling.)
Because the back driver is located near an antinode (where the strain is low), the resulting back driver loss is also low, regardless of the material. Hence, although both steel and tungsten (Mathieson[1], p. 58) have higher loss than either aluminum or titanium, they may be used as back drivers without concern.
Effect on output amplitude
Assume an idealized transducer where all static and dynamic stresses across any cross-section are planar. If the strain in the piezoceramics is maintained at a specified level then the chosen back driver material will only affect the back driver's amplitude, not the front driver's output amplitude.
In actual practice, however, the stress will not be planar but will be lower toward the periphery of the piezoceramics, particularly when the piezoceramic diameter is large. Then, substituting a stiffer material such as steel or tungsten will give more uniform stress across each piezoceramic. This might more effectively utilize the piezoelectric properties of the piezoceramics which could, in turn, increase the amplitude of both the back driver and front driver. zzz What if the piezoceramics aren't centered at the node?
This could be modeled by finite element analysis where each piezoceramic would consist of a series of concentric mating rings. Then the piezoelectric properties each ring would be adjusted according to the ring's static and dynamic stresses.
Shape — effect on bandwidth
The back driver is typically a cylinder with the exposed end surface parallel to the piezoceramic surfaces. However, Puskas[1] (pp. 5, 6) indicates that using a conical back driver can flatten the impedance curve, thereby increasing the transducer's bandwidth (reducing the quality factor Q). The effect on other performance parameters is not known.
The bandwidth is inversely proportional to the energy stored in the ultrasonic stack. Conical back drivers are used on transducers for cleaning tanks (figure 26). These transducers are attached directly to the cleaning tank (i.e., directly to the load) so the ultrasonic stack consists only of the transducer. Then, all of the system's stored energy is essentially confined in the transducer alone (neglecting the effect of the tank itself). In contrast, many other applications (e.g., plastic welding) add a horn and booster to the ultrasonic stack. These additional resonators significantly increase the system's energy storage. In such systems where the transducer's energy storage is a relatively small proportion of the total, a conical back driver may be less effective in increasing the bandwidth.
|
|
|
Dimensions
The back driver must be sufficiently thick (stiff) to apply reasonably uniform prestress across the piezoceramic stack. When the stack bolt is a socket head cap screw and the back driver is washer-shaped (not conical), a rough rule of thumb is that the thickness of a steel back driver should be at least 45% of the piezoceramic diameter. For other back driver materials the minimum thickness can be adjusted roughly inversely to their Young's modulus. For example, Young's modulus for aluminum is approximately 1/3 that of steel so the minimum back driver length should be three times greater than steel.
(The above thickness assumes that the stack bolt is a standard socket head cap screw which has a limited head diameter. If the socket head cap screw is replaced by a bolt with a larger head or a stud with a large diameter nut then the prestress will more uniformly distributed radially across the piezoceramic (i.e., better stress at the perphery). Then a thinner back driver could be used.)
The back driver's diameter must be at least as large as the piezoceramic diameter. However, an even larger diameter may be beneficial. Why? See zzz
The back driver may be counterbored for the stack bolt head, either to reduce the transducer's overall length or to allow a standard length stack bolt to be used. However, counterboring will somewhat reduce the uniformity of the prestress across the piezoceramics.
Front driver
The front driver delivers the transducer's ultrasonic energy to the booster, horn, or probe. The front driver often includes a mounting flange for attaching a housing and may include cooling holes for forced air cooling. (See cooling.)
Excluding transducers for cleaning tanks, the front driver will have a means (typically wrench flats or spanner holes) for tightening to the booster or probe. Although spanner holes may be less expensive to machine, wrench flats are preferred because they will have less wear from wrenching. Also, spanner holes may not be suitable for small diameter front drivers (e.g., for surgical transducers).
|
|
|
Materials
Compared the the back driver, the front driver material is often less dense in order to give the maximum output amplitude (due to conservation of linear momentum across the node). The following table shows the properties of common or suggested front driver materials. (The properties of stainless steel (a common back driver material) and PZT piezoceramics are also included for comparison.)
|
||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
|
Notes —
- The listed yield strength for the piezoceramics is actually the tensile strength. However, it is assumed that the tensile strength is approximately the same as the yield strength, as is true of most piezoceramics.
- The yield strengths are for static tests. The dynamic strengths for the piezoceramics are considerably lower (24 MPa for PZT‑4; 34 MPa for PZT‑8).
Titanium
The table shows that titanium has high yield strength and high fatigue strength. However, it has relatively poor thermal conductivity so it will not be able to conduct piezoceramic heat well.
Aluminum
Aluminum has relatively low density (for highest amplitude) and good thermal conductivity. A disadvantage of aluminum (and also magnesium) is that the front threads (where the booster or horn stud engages) may wear more quickly from repeated tightening. Therefore, some designs incorporate a stud that is permanently installed in the front driver rather than in the mating booster.
Magnesium
Magnesium (suggested by Waanders, p. 44) has the lowest density of the listed materials and will therefore yield the highest amplitude. However, its thermal conductivity is inferior to aluminum. It also has the lowest yield strength and fatigue strength. Both of these strength problems can be mitigated by using a full length stack bolt that screws into a nut that is recessed in the face of the front driver. The stack bolt would then extend beyond the face of the front driver to allow a booster or horn to be attached. However, the extra length of the stack bolt may introduce unwanted stack bolt modes.
Multi-material
Compared to titanium, aluminum and magnesium have relatively low fatigue strength. This may lead to fatigue failures, particularly in the threads where the stack bolt engages the front driver. On the other hand, these materials have low density so the output amplitude can be higher than with titanium. These materials also have better thermal conductivity. A compromise is to use a two-part front driver — e.g., an aluminum base section (a washer whose outside diameter may be contoured) that mates to the piezoceramics and a following titanium nose output section. The stack bolt passes through a clearance hole in the base section and engages the threads in the titanium nose section, thereby compressing the base section between the piezoceramics and nose section. This approach avoids possible thread fatigue failure in the base section while still retaining the benefits of the aluminum or magnesium base section. The material and machining costs may also be lower than using an all-titanium front driver. This will require a longer stack bolt which may or may not be beneficial. This is the design that Branson used for their 10 kHz metal welders.
In addition, the front driver length can be reduced which may be an advantage in certain circumstances (e.g., for shorter medical handpieces). This happens when the base section has a low modulus (e.g., aluminum) and the nose section has a high density (e.g., titanium or steel). Since the resulting front driver is less stiff than if it had been made from the nose material alone, the front driver length must be reduced in order for the transducer to tune.
Plating
Aluminum and magnesium are normally plated, either for appearance or corrosion resistance. Platings include anodize, soft nickel, and chrome.
Thread engagement (center bolt design)
Thread engagement should be sufficient to prevent stripping of either the bolt threads or front driver threads. Thread engagement should not be excessive because the threads may be a significant source of power loss, especially if the threads are near the node.
Stack bolt
The following specifically addresses a transducer with a center stack bolt but is applicable to any member that applies prestress to the piezoceramics.
Desired characteristics
Low axial stiffness
The electromechanical coupling \( \kappa_2 \) will be maximized when the bolt has a low stiffness compared to the piezoceramics, thereby allowing the piezoceramics to expand relatively freely without being impeded by the bolt. Low bolt stiffness can be achieved by using a long bolt and by reducing the bolt diameter in the shank (non-threaded) area. (For example, see the transducer of figure 5a. By using a bolt with a reduced shank diameter, the thread diameter can remain large in order to absorb the bolt's prestress tension load.) Bolt stiffness can also be reduced by using a material with lower Young's modulus (e.g., titanium or beryllium copper instead of steel).
These conclusions can be seen from the equation for the adjusted coupling coefficient \( \kappa_2 \) —
\begin{align} \label{eq:10099a} {\kappa_2} &= \frac{1} { \sqrt{ \left({\Large\frac{1}{{\kappa_1}^2}} -1 \right) \left({\Large\frac{Y_b \, A_b \, / \, L_b}{Y_c \, A_c \, / \, (n \, L_c)}} +1\right) +1 } } \end{align}
where —
| \( \kappa_2 \) | = electromechanical coupling coefficient with the stack bolt |
| \( \kappa_1 \) | = electromechanical coupling coefficient without the stack bolt |
| \( Y_b \) | = Young's modulus of bolt |
| \( A_b \) | = cross-sectional area of bolt shank |
| \( L_b \) | = free length of bolt shank |
| \( Y_c \) | = Young's modulus of piezoceramic |
| \( A_c \) | = cross-sectional area of piezoceramic (i.e., the area of the individual piezoceramic's flat face) |
| \( L_c \) | = length (height) of individual piezoceramic |
| \( n \) | = number of piezoceramics |
The derivation of the above equation shows that \( \kappa_1 \) depends only on properties of the piezoceramic, not on the number of piezoceramics or other parameters —
\begin{align} \label{eq:10099b} {\kappa_1}^2 &= \frac{1}{{\left(\Large\frac{\varepsilon}{Y}\right) } \left(\Large\frac{1}{d_{33}} \right)^2 +1} \end{align}
where —
| \( Y \) | = Young's modulus of piezoceramic |
| \( \varepsilon \) | = piezoceramic permittivity [v/m] |
| \( d_{33} \) | = piezoelectric strain constant [m/v] charge constant [Coulonb/N] |
Equation \eqref{eq:10099a} shows that as the area of the bolt goes to zero (i.e., no bolt), the adjusted electromechanical coupling coefficient \( \kappa_2 \) just converges to the unadjusted electromechanical coupling coefficient \( \kappa_1 \). In practice, of course, the bolt must retain sufficient area to apply and maintain the required prestress on the piezoceramics.
Note: Equation \eqref{eq:10099a} applies when the displacements in the piezoceramic and the adjacent bolt section are equal. Under static conditions this will occur when the piezoceramic and bolt are simultaneously compressed between rigid anvils. In general this will not be precisely true for dynamic operation. Nonetheless, equation \eqref{eq:10099a} would still indicate the general trend. See further discussion of the electromechanical coupling coefficient.
Figure 28 shows the effect of bolt area on the coupling coefficient.
|
|
|
Consider the transducer of figure 1. The stack bolt has a diameter of 12.7 mm (area = 127 mm2) and the piezoceramic has an outside diameter of 50.8 mm and an inside diameter of 20.3 mm (net area = 1703 mm2). The ratio of bolt area to piezoceramic area is then 0.074. From figure 28, the presence of a steel bolt reduces the coupling coefficient by 6.1% compared to a transducer without a bolt. Some other stack bolt parameters are shown in the following table. Note that a Ø12.7 mm steel bolt is three times worse than a Ø9.5 mm titanium bolt (2.0% reduction). Practically, however, this requires that the Ø9.5 mm titanium bolt should be able to resist the associated static and ultrasonic stresses. Of course, a titanium bolt would be more expensive than a steel bolt so the improved performance with titanium might not be cost effective.
|
|||||||||||||||
|
Compatible front driver stiffness
The front driver stretches as the transducer vibrates; likewise the bolt threads also stretch. However, when the front driver material and bolt material are not the same, the preferred amount of stretch for each is not the same. For example, the threads of a steel bolt would tend to stretch only 1/3 as much as the mating internal threads of an aluminum front driver because steel's Young's modulus is three times higher. This incompatiblity can cause heating where the threads mate due to sliding friction; it can also cause undesirable stress in the front driver threads which can lead to front driver fatigue failures. This problem can be reduced by using a bolt material with lower Young's modulus (e.g., titanium) or by counterboring the bolt in the threaded area in order to reduce its stiffness (as is done by Branson for their 500/900 series transducers).
Compatible coefficient of thermal expansion
When the transducer operates at high temperature (either due to losses during high power delivery or due a high temperature environment), the stack bolt and piezoceramics will expand. The piezoceramics have a very low coefficient of thermal expansion (typically ~1.7 x 10⁻⁶/°C). The comparative values for titanium and carbon steel bolts are 8.6 x 10⁻⁶/°C and 12.3 x 10⁻⁶/°C, respectively. (The material for the referenced steel bolt is 4140, taken from Unbrako, p. 70.)
Note that the actual expansion of each component also depends on its temperature. Because most of the heat is generated within the piezoceramics, their temperature will be higher than the bolt. Thus, the difference in expansion between the piezoceramics and bolt will not be as great as might be assumed from their coefficients of thermal expansion alone. None-the-less, the bolt will likely expand more than the piezoceramics so the the room temperature compressive prestress on the piezoceramics will be at least somewhat reduced. This will be especially true under a high duty cycle where the temperature throughout the transducer stack will tend to equalize.
To counteract this problem, Scarpa patent 3,140,859 uses Belleville springs under the bolt head (figure 29, p. 10; claim 15, p. 15)). If properly designed, such springs can apply a constant force over a relatively wide range of deflections. Thus, even when the stack bolt expands, the washers will continue to apply a uniform preload to the piezoceramics. In order to provide sufficient preload force while being limited to the diameter of the back driver, multiple stacked washers may be needed. This arrangement (even with a single washer) may generate excessive frictional heat at the washer interfaces.
|
|
|
High fatigue strength
In addition to the ultrasonic stress, the bolt will have high static stress due to the piezoceramic preload. This high tensile stress will reduce the allowed ultrasonic stress in the bolt (for example, according to the Goodman or Gerber failure relations). zzz give example. Thus, the nominal (unloaded) fatigue strength must be high in order to accommodate the added static prestress.
High yield strength
A high strength material allows a smaller bolt diameter for a given static prestress load. A a smaller bolt diameter permits a smaller piezoceramic inside diameter. Thus, more piezoceramic can be used if the piezoceramic outside diameter is maintained or a smaller piezoceramic outside diameter if the same volume of piezoceramic is maintained. A smaller diameter bolt also increases the electromechanical coupling (above).
Optimum material
Ignoring costs, titanium (such as Ti-6Al-4V) best meets the above requirements. (Titanium bolts are available from SPS. See TITAN Titanium Fasteners and TITAN Titanium Fasteners for High Performance Racing.) To reduce the material and machining cost, a titanium stud (without bolt head) could be mated to a steel nut at the back driver.
Length
Ideally the stack bolt should be as long as possible. This has two advantages.
- Improved electromechanical coupling. A long stack bolt reduces the stack bolt stiffness relative to the piezoceramics. (The best condition would be a bolt with zero stiffness. See above.)
- More uniform piezoceramic prestress. With a long bolt the point of application of the prestress force is farther from the piezoceramics. This gives a more uniform prestress across the piezoceramic diameter. This is more important for larger diameter piezoceramics where the periphery of the piezoceramics may be poorly supported.
Unfortunately, one problem with long bolts is that they are more likely to have undesirable secondary (flexural or longitudinal) modes near the primary mode. Such modes can cause high loss, damage to the piezoceramics or front driver, or bolt fatigue failure. DeAngelis (p. 20) recommends a 10% frequency separation for dry stacks and 20% separation for glued stacks.
If the bolt is sufficiently long then it can thread into the front of the front driver. In this antinode region the strain is low so the risk of fatigue failure is reduced. The threaded end of the bolt can even extend beyond the end of the front driver (i.e., as a replacement for the stud) so that a booster or probe can be attached. (See the design of Hulst, figure 5a.) For this design the bolt must be secured tightly to the front driver (e.g., by suitable thread lock) so that it can't loosen when the booster is tightened.
If loc-tited, can't retorque.
If the bolt is exactly designed (per Hulst) then the bolt will have the same resonance as the transducer and will not impose any additional stress on the transducer.
Note: Hampton[1] - bolt should be stretched at least 10x the expected amplitude.
Head diameter
In order to apply a reasonably uniform prestress to the piezoceramics, the head diameter should be an appreciable percentage of the piezoceramic diameter. In this case a stud with separate nut may be preferred. See figure 9 and the associated discussion.
Threads
From available thread pitches for a given bolt diameter, a fine pitch is generally preferred.
Electrical insulation
The piezoceramics must be protected against electrical arcing and also against moisture (which can contribute to arcing). Therefore, a conformal coating is applied to the exposed piezoceramic and electrode surfaces. This must be done after assembly so that the resulting coating is uninterrupted (i.e., all gaps, particularly between piezoceramics and electrodes are completely sealed).
In addition to high electrical and moisture resistance, the coating should have low mechanical loss when vibrated ultrasonically. Thus, the coating thickness should be small. Also, the coating's properties should should not degrade at the expected piezoceramic operating temperatures or environmental temperatures (e.g., if autoclaved). Numerous coatings have been used including magnet wire lacquers (e.g., Conap), silicone spray.
One problem with the center bolt design is that the interior piezoceramic and electrode surfaces can not be conveniently coated after assembly. Since these surfaces remain uninsulated, arcing may occur if the central bore is cooled with air that contains any moisture.
Some coatings such as Conap may take several days to cure completely. During this time the coating's mechanical ultrasonic loss will decrease. For example, figure 30 shows the curing data for two nominally identical 40 kHz transducers (Culp[0]). Therefore, loss tests should be postponed until the coating has completely cured.
|
|
|
Electrical isolation
In some cases the piezoelectric stack must be electrically isolated form the rest of the transducer. In this case a thin insulator disk can be placed between the front driver and piezoceramic stack and also between the back driver and the piezoceramic stack. Macor® (a machinable piezoceramic) is commonly used. Although Mylar washers might be considered, these tend to creep under load (Dukane[1], p. 13) so that the initial static preload would decrease over time.
Housing
A housing is required in two circumstances —
- To protect the user from the high voltages and currents in the transducer. (A housing would not be needed where the user is not exposed — e.g., for transducers such as figure 26 attached to an enclosed cleaning tank.)
- To provide a method of supporting the transducer. For example, the housing might be clamped into a plastic welding stand or it might be part of a hand-held medical device. In this case the mounting must provide some rigidity so that the transducer body doesn't deflect unacceptably (either axially or transversely) under the applied loads.
The housing must be acoustically isolated from the transducer body so that the housing doesn't substantially vibrate. Otherwise, ultrasonic energy will be transferred to the housing.
See isolation mounts for details. Also see grounding.
Mechanical fits
All parts of the transducer must be carefully processed or machined to assure proper fits. This will assure that mechanical frictional losses are minimized and that maximum energy it transferred to the load.
Stack bolt threads
The stack bolt threads into the front driver. Two investigators indicate that properly machined and mated threads are important.
- Neppias — "The [transducer's] mechanical resistance, R*, is made up from: internal material-loss; losses at the contacting surfaces; and frictional damping in the screw-threads. The last named is by far the most important." (p. 298 )
"Dynamic frictional losses in the screw-threads account for most of the mechanical damping in the system, so that well-fitting threads are called for." (p. 301) - Maropis — Jones patent. Square threads. zzz
Flatness , parallelism, and finish
All mating surfaces should have high flatness. Preferably the required flatness can be substantially achieved during the machining process. However, final lapping (either by hand or machine) is recommended. Prokic[1] (p. 6-5) recommends 600 grit (or higher) polishing paper on a lapping machine that produces only planar (X-Y) motion. Each piezoceramic should be lightly pressed on each side for 5-10 seconds. The front driver and back driver can be laped under their own weights. (Note — hand lapping requires extreme care so that the surface doesn't become convex due to uneven lapping pressure.)
Harwood patent 5,798,599 (p. 1, line 32) indicates a required flatness within two Newtonian rings per inch and a surface finish within eight microinches roughness height, together which would normally require lapping.
The faces of the piezoceramics must be parallel to high tolerances.
If sufficient flatness, parallelism, or surface finish cannot be otherwise achieved then some investigators have recommended placing a conductive metal shim at each interface. This shim should be relatively soft (so as to flow into any voids) and nonozidizing. Suggested materials include soft nickel (Branson patent 3,066,232, p. 3) and dead soft aluminum grades EC‑0, 1100‑0 and 3303‑0 (Harwood patent 5,798,599, p. 4, line 12), typically 0.12 mm thick. Even when the above requirements are met, Harwood patent 5,798,599 (p. 6, line 9) shows that soft metal shims can still give substantial performance improvement. The following table shows such results from Harwood's tests of two sets of ten 40 kHz transducers, with and without the metal shims. Each transducer had two piezoceramics; those transducers with metal shims had five metal shims.
|
||||||||||||||||||||||||
|
Harwood notes that the shims are even effective on transducers whose surfaces have not been highly polished — such transducers showed performances that were "not significantly worse" than those in the above table.
Silver-filled epoxy resins have also been suggested. (See Jones[1], p. 15.) However, achieving a consistently uniform resin thickness may be difficult. This also complicates the assembly process.
Assembly
All components should be ultrasonically cleaned just prior to assembly.
Aligning the stack
An alignment fixture should be used during assembly to assure that all of the parts are centered with respect to the front driver. This can be done with a machined plastic sleeve that has cutouts for the electrodes. The sleeve's inside diameter is just slightly larger than the piezoceramic stack. After the sleeve has been slid over the back driver and piezoceramic stack, it is positioned about a reference surface (e.g., the front driver's mounting flange) and the stack bolt is tightened. The sleeve is then removed.
Alternately, an internal plastic sleeve can be used. The outside diameter is just slightly smaller than the ceramic inside diameter while the inside diameter is just slightly larger than the stack bolt diameter. The sleeve length is somewhat longer than the ceramic stack height so that the ends of the sleeve fit into shallow alignment counterbores in the front and rear drivers. This sleeve remains in place after assembly and serves as an insulator to prevent arcing between the electrodes and the stack bolt. In this respect it may be preferable to the method of the previous paragraph.
Anti-rotation
As the stack bolt is tightened, the front and rear drivers must be secured to prevent torsional stress on the ceramics and to prevent the electrode tabs from rotating out of position.
Transducer failure modes
The following are common failure modes for transducers.
Piezoceramic overheating
As the piezoceramic temperature increases the piezoceramic electromechanical properties change, generally in a nonlinear manner. This changes the transducer's performance. For example, see figure 31. If the temperature is not too high then the change may be reversible; otherwise, the change will be permanent.
|
|
|
Although the maximum temperature is often simply specified as a percent of the Curie temperature (e.g., 50% - Waanders, p.6), this is a very inexact guideline. For example, "The material's temperature limitation decreases with greater continuous operation or exposure." (Vernitron, p. 14) Figure 7a and figure 31 show that, in order for \( d_{33} \) not to degrade below a certain value, the prestress must be reduced when operating at higher temperatures. For example, if \( d_{33} \) must be maintained at least 70% compared to its unstressed value, then figure 7a shows that operation at 100°C would allow a prestress of ~72 MPa whereas operation at 200°C would allow a prestress of only ~32 MPa.
Temperature concerns fall into two categories —
- The piezoceramic properties may be permanently altered.
- The performance of the transducer (e.g., the amplitude) may change as the temperature increases, regardless of whether these changes are ultimately reversible when the transducer cools. Thus, an application that is successful when the transducer is cool may be unsuccessful as the transducer's temperature increases.
|
|||||||||||||||||||||||||||||||||||||||||||||
|
Table notes —
- Prokic[1] — Suggests a preferable limit of 60°C for PZT8 but in any case not more than 90°C for continuous (heavy duty) operation. "If piezoceramics in operation reach temperatures between 150°C and 180°, efficiency of transducer will drop significantly."
- Stapla Ultrasonics[1] — "The function of the converter will be massively affected if the operating temperature raises above 60°C."
- Bromfield[2] — "The temperature of the end mass was also measured and limited to a maximum of 600°C to avoid damaging the piezo rings." This is apparently a misstatement (should be "60°C"). This is correctly stated in Bromfield's European patent (Bromfield[3]).
- Where the piezoceramic type is "not specified", these are typically either PZT4 or, more often, PZT8 for power applications.
Electrical arcing
If the piezoceramic voltage is sufficiently high or if a conduction path is available then the piezoceramics may arc. In addition, high piezoceramic voltage leads to high loss (nonlinear); typically limited to loss tan of 0.04. See Butler[1] article.
|
|
|
Stack bolt failure
Shifted or cracked piezoceramics
Shifted or cracked piezoceramics generally result when there is some unbalance in the stack or when the stack is subjected to some type of shock loading (e.g., hammering against a metal insert).
As an example of an unbalance problem, figure 33 shows a Branson metal welding apparatus (per Shoh[2]). The original prototype was 10 kHz with Ø76 mm piezoceramics. Despite applying huge torque (1m wrench + 1m extension + 2 men) to the stack bolt, the piezoceramics repeatedly failed by slipping and cracking. This was caused by unbalance in the horn due to the welding tip (part 40) which was offset from the stack centerline, thereby causing flexure waves in the stack. The problem was initially solved by inserting a plug on the opposite (top) side of the horn in order to counterbalance the weight of the offset welding tip. (Culp)
|
||||||||||
|
The problem of unbalance also occurs in contoured horns and medical probes that are bent. The unbalance in contoured horns can be reduced by shifting the contour location or by reducing the contour depth. The unbalance in bent medical probes can be improved by changing the size or location of the bend radius.
|
|
|
The problem of shifted piezoceramics can be reduced if appropriate platings are used on the piezoceramics and electrodes. After assembly (and possibly some run-in time) the piezoceramics and electrodes become a zzz monolythic stack by diffusion bonding. (See above.) Then, individual piezoceramics can't shift; instead, the entire stack must shift.
|
|
|
Fatigued electrode tabs or wires
Testing prototype designs
Loss tests
Transducer losses have two components — electrical losses and mechanical losses. It is desirable to distinguish between these so that they can be separately minimized.
Electrical losses
Electrical losses are primarily dielectric although some piezoceramic resistance is also present. With a well-designed and well-assembled transducer, these are the losses that cause piezoceramic heating.
Electrical losses can be determined by two methods.
- With a single transducer, each pair of piezoceramics is driven such that the voltages are 180° out of phase (i.e., when the voltage on one piezoceramic is positive, the voltage on the adjacent piezoceramic is negative, and vice versa). Krueger[1] (Appendix A, p. 8) used this method.
- Two nominally identical transducers are assembled as shown in figure 38. In this case, both transducers are simultaneously driven in-phase by the same power supply (rather than having the test transducer connected to a load).
In both methods the drive frequency is the normal operating frequency.
In the first method each pair of piezoceramics is attempting to expand or contract at the same time. In the second method both transducers are attempting to expand or contract at the same time. In both methods the resulting opposition forces prevent the transducers from vibrating. Thus, all mechanical (vibrational) losses are removed, leaving only the electrical losses. (In the second method the electrical losses from both transducers.)
Note — The second method is more physically complicated and may also require power supply adjustments in order to compensate for the capacitance of two transducers (rather than a single transducer).
This test would be useful when evaluating piezoceramics from different manufacturers, assuming that the piezoceramics are otherwise prepared to the same mechanical specifications (flatness, parallelism, finish, etc.). This can also help to determine if there is a drive level at which the losses suddenly start to increase. Then the drive level should be kept below this critical limit except for short burst intervals.
Mechanical losses
Mechanical losses result from straining of the various components and from friction at the interfaces (at the piezoceramic faces, the bolt threads, etc. These losses can be determined by operating the transducer under power (see the power loading tests) and then subtracting the electrical losses as determined above.
The measured mechanical losses can be used to see the effect of changing surface finishes, piezoceramic insulation materials, thread locations and specifications, etc.
Power (loading) tests
To a large extent the power a transducer can deliver depends on the ability to maintain an acceptable piezoceramic temperature. For a given design this means that piezoceramic heat must be removed, both by conduction and convection. As the delivered power increases the power dissipated in the piezoceramics also increases. Thus, conduction may be effective at low power but convection is necessary at higher power. At even higher power convection may not be sufficient in which case the duty cycle must be reduced (i.e., the transducer's nominal power must be derated).
The transducer must be loaded in steps in order to determine its power handling capability. The loading procedure is —
- Machine a longitudinal slot in the housing through which the piezoceramics are visible. Cover this slot with a transparent plastic film to prevent cooling air from escaping. This slot will be used to measure the piezoceramic temperature with an infrared thermometer.
- Specify —
- The maximum acceptable piezoceramic temperature. (affected by prestress - See zzz.)
- The "on time" for when the duty cycle is less than 100%. The on-time will depend on the intended application. For example, for ultrasonic plastic welding the on-time might be specified as 2 seconds. For an ultrasonic medical device the on-time could be significantly longer. (zzz average or max?)
- Set the air flow rate for the subsequent series of tests.
- Start with a 100% duty cycle (i.e., continuous ultrasonics).
- Adjust the load to achieve a specified input power (typically as measured with a wattmeter).
- Maintain the ultrasonics until the temperature of the piezoceramics has stabilized. The temperature should be measured at the piezoceramic with the highest temperature (typically the piezoceramic closest to the node).
- If the stabalized temperature is less than the maximum acceptable temperature then record the data and increase the load (i.e., increased power). Repeat steps 5 and 6.
- If the stabalized temperature exceeds the maximum acceptable temperature then reduce the duty cycle (i.e., increase the "off time" while maintaining a consistent "on time"). Repeat steps 5 and 6.
- Repeat steps 5 and 6 at increasing loads until either the maximum expected power has been achieved or the lowest expected duty cycle has been achieved.
zzz Monitor amplitude?
The above procedure should be repeated for several well-aged transducers so that an average can be determined. The following graph shows the results of loading tests for a single 15 kHz transducer whose design is similar to that of figure 1.
|
|
|
(Note: SCFM = Standard Cubic Feet per Minute.)
Thus, given sufficient air flow, the transducer can operate at 100% duty cycle (i.e., continuous sonics) up to about 1700 W. For any power above 1700 W, the duty cycle must be decreased in order to maintain the piezoceramic temperature. At 3500 W the duty cycle must be reduced to 50% for 80 SCFM and 35% for 50 SCFM — i.e., the transducer must be derated from its operation at continuous sonics. Hence, three parameters must be specified when listing a transducer's power rating — 1) the power output, 2) the cooling fluid (typically air) and the flow rate, and 3) the duty cycle.
For this 15 kHz transducer the total piezoceramic volume was 98 cm3. Then the graph of figure 36 can be normalized to give the power densigy (watts per unit volume of piezoceramic volume).
|
|
|
Then, given sufficient air flow, the transducer can operate with continuous sonics up to about 17 W/cm3 of piezoceramic or 35 W/cm3 of piezoceramic at 50% duty cycle and 80 SCFM. Dividing by the frequency in kHz gives 1.2 (W/cm3)/kHz and 2.3 (W/cm3)/kHz, respectively. These values are consistent with those of table 10 for a transducer with offset piezoceramics.
Loading methods
In order to determine the transducer's power handling capability, it must be loaded so as to maintain a reasonably stable power level until the piezoceramic temperature has stabilized. Two methods are commonly used.
Water loading
For water loading the transducer is connected to a booster and horn (typically a bell horn). The horn is then immersed in water until the desired power has been achieved. The horn should be immersed at least 15 mm to avoid power fluctuations due to surging water around the horn's face. The booster may need to be changed in order to achieve the desired operating conditions. During the test the power may vary somewhat as the transducer's amplitude drifts. (This drift would be due to piezoceramic heating and frequency drift, and would depend on the ability of the power supply to compensate.) However, the power can easily be adjusted by changing the horn's immersion depth.
Electrical loading
For electrical loading the test transducer is driven by a drive transducer which is connected to a power supply. An intermediate booster may be used to provide gross amplitude adjustment to the test transducer. In some cases the intermediate booster may be required in order to stabalize the system, even if the booster has just 1:1 gain. The terminals of the test transducer are connected to a variable electrical load (e.g., a high-power resistor) or electronic load. A wattmeter measures the output power to the load. (This power measurement does not include any power that is dissipated within the test transducer. Hence, if this transducer were used in an actual application, rather than in this test situation, then this measured power would represent the input power to the transducer (i.e., as measured by a wattmeter).) Figure 38 shows the arrangement (after Hampton[1], p. 58).
|
|
|
For this arrangement the driving and test transducers should have the same nominal frequency. However, the design of the test transducer could be completely different than the driving transducer. Thus, a new transducer design could be driven by an off-the-shelf transducer and power supply. Then the power characteristics of the test transducer could be evaluated independently and in parallel with the development of its new power supply.
Arcing tests
Sensitivity to unbalanced horns
Performance
Amplitude
Typical 20 kHz half-wave transducers for industrial applications (e.g., plastic welding, metal welding) have output amplitudes in the range of 5 to 10 microns (peak) at no‑load. With properly designed power supplies, this no‑load amplitude can be substantially maintained under load.
|
||||||||||||||||||||||||||||
|